机器人市场的扩张,正在给核心零部件提出更具体的要求。
国际机器人联合会(IFR)公布的数据显示,2025年中国工业机器人新增装机约35.4万台,同比增长20%,占全球新增装机的59%。成熟工业应用持续扩大,为运动控制与核心部件提供了需求基础。
关节模组也是机器人整机成本中的重要组成部分。在人形机器人领域,公开融资报道援引投资方估算,关节模组约占整机成本的30%—60%。它既承担运动执行,也影响整机的成本与性能。随着机器人应用拓展,高精度、高稳定性、能够批量交付的关节产品,将持续成为整机企业的重要需求。
这类需求将首先在哪些场景中释放,是理解现阶段关节技术路线的重要线索。
国务院发展研究中心产业经济研究部副部长、研究员李燕在公开访谈中判断,按照场景成熟度,具身智能可能先在结构化工业场景中探索规模化应用,随后向特种危险作业拓展,家政、养老、陪护等民生服务场景的落地周期则更长。电力巡检、带电作业等特种场景,已经率先从试点逐步进入规模化部署。
从这一落地节奏看,现阶段值得关注的需求,是工业与部分特种作业中已经明确的运动任务:机械臂需要在有限空间内完成定位、操作和持续承载,并保持可重复的动作表现。
这也使谐波关节在当下具有重要的应用价值。谐波减速器兼具小型、轻量、高转矩与高精度等特点,适用于对安装空间、重量和定位表现有要求的机器人关节。将其与电机、编码器、驱动器及控制算法集成为模组,可以为这类任务提供紧凑的运动执行单元。
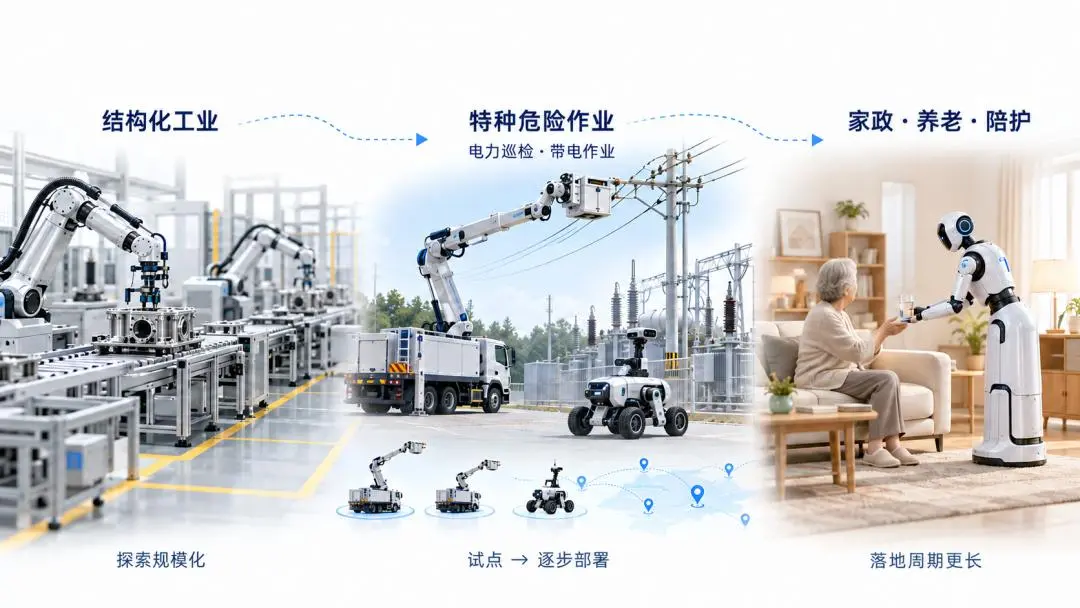
机器人落地方向,来源:ai生成
这也是零差云控提供产品方案的切入点。公司成立于2016年,持续专注于机器人谐波关节模组及编码器,以标准化产品支持不同应用领域的设备开发。
带电作业提供了一个具体的观察入口。在这一场景中,精度、持续承载和环境适应性,需要共同服务于机械臂的作业过程。
1.带电作业,把安全与稳定性变成具体要求
带电作业机械臂需要携带工具接近目标,完成对准、操作与姿态调整。每一次移动和停留,都涉及负载、位置与运动状态的控制。
例如,某带电作业机器人企业,其产品面向10千伏配网架空线路带电运维检修,任务包括线路搭接、旁路作业和安装过电压保护器等,并针对手臂负载等方面增强设计。
- 从这类任务出发,可以看到关节需要面对的几项要求:
- 携带工具伸展、停留时,要在负载下保持位置并控制温升;
- 反复接近目标、启停时,要控制跟随误差、超调与振动;
- 进入户外环境后,还要适应规定的温湿度条件,维持通信与运动功能。
这些要求需要与整机绝缘防护、控制及作业系统的设计共同考虑。关节提供的运动与反馈能力,是整机完成相应控制和验证的基础之一。
因此,随着带电作业向更复杂的任务拓展,对传动系统的精度、安全性与持续运行能力的要求也在提高。仅靠整机企业自行完成关节结构设计,难以覆盖部件匹配、精密装配、控制标定、环境适应性及长期可靠性验证等环节。这些要求需要专业的关节研发、制造与测试能力共同支撑,也推动整机企业在自主开发之外,选择经过相应验证的一体化关节方案。
2.一个关节模组,里面装着什么?
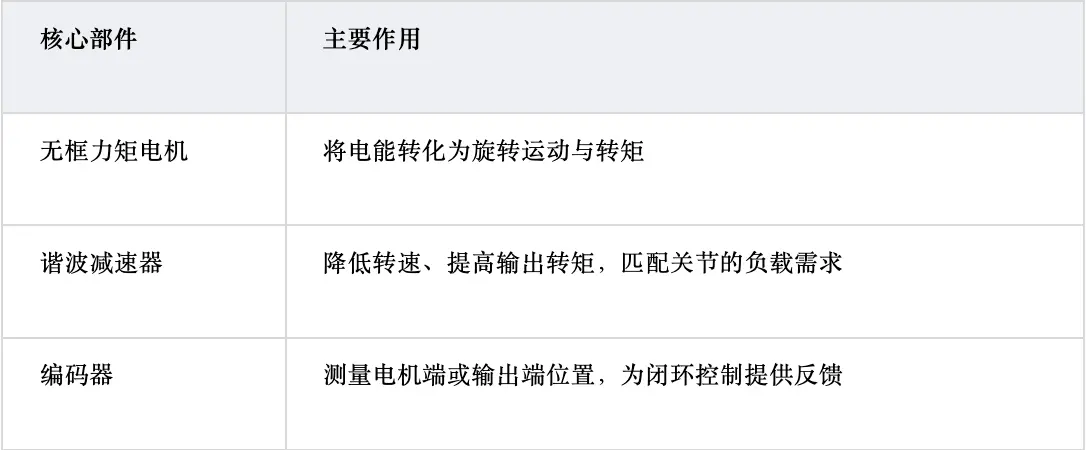
以集成式谐波关节模组为例,可以从无框力矩电机、谐波减速器和编码器三块理解其运动过程:电机提供动力,减速器匹配转速与转矩,编码器测量位置并向控制系统提供反馈。
在双编码器配置中,电机端编码器测量电机转子位置,输出端编码器测量减速…之后的位置。由于负载、传动误差和结构弹性可能影响实际输出,两处反馈有助于控制系统掌握不同环节的运动状态。因此,评价关节精度,需要结合编码器的分辨率与测量精度、谐波减速器的传动精度与扭转刚性,以及无框力矩电机的转矩波动等指标。这些部件指标共同影响关节的运动表现,整套模组的定位精度仍需通过测试确认。
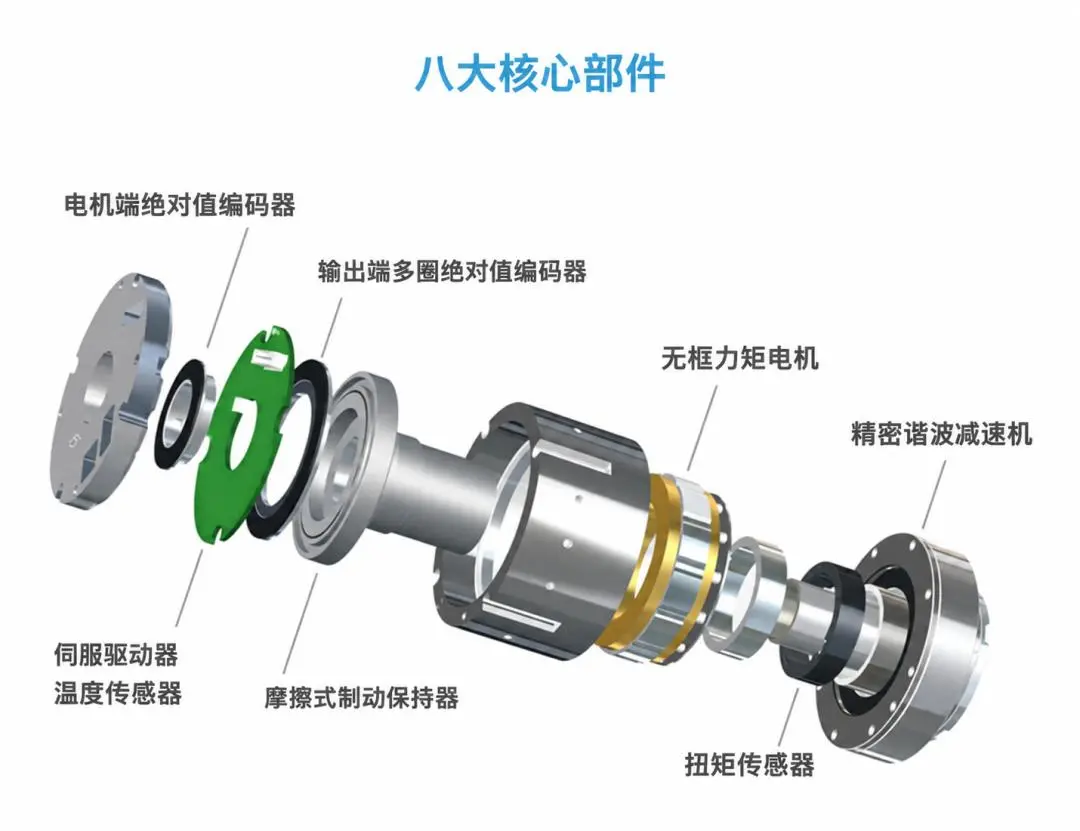
谐波关节模组核心零部件,来源:零差云控
在双编码器配置中,电机端编码器测量电机转子位置,输出端编码器测量减速器之后的位置。由于负载、传动误差和结构弹性可能影响实际输出,两处反馈有助于控制系统掌握不同环节的运动状态。
因此,评价关节精度,需要结合编码器的分辨率与测量精度、谐波减速器的传动精度与扭转刚性,以及无框力矩电机的转矩波动等指标。这些部件指标共同影响关节的运动表现,整套模组的定位精度仍需通过测试确认。
3.采用一体化关节,改变了什么?
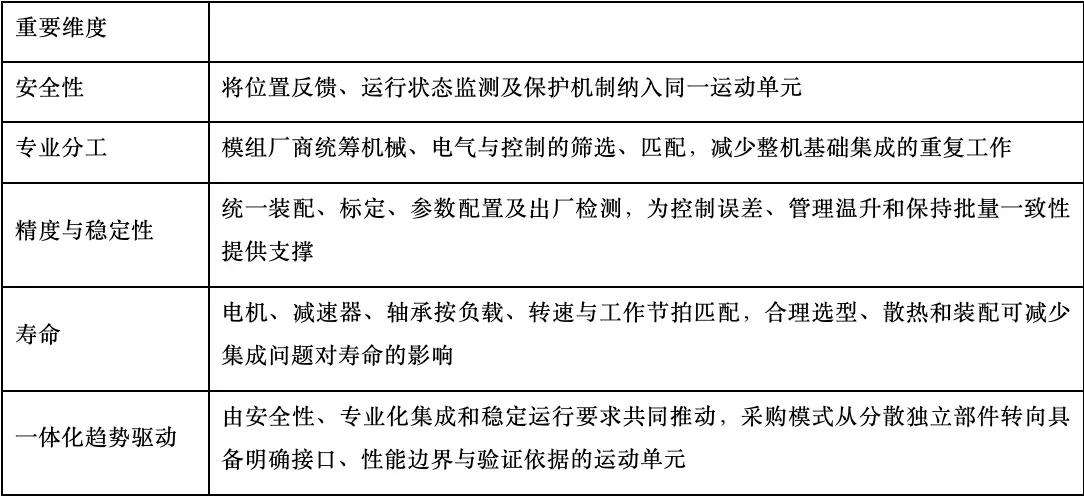
一体化关节模组,将原本分散在部件选型、结构设计和控制调试中的工程工作,集成为可供整机企业使用的产品。 模组厂商完成系统设计、部件匹配、装配、标定与测试,整机团队随后围绕连杆、任务控制和系统集成继续开发。
已有公开案例采用标准关节模组构建六轴协作臂,支持拖动示教、轨迹复现等功能,说明模块化关节可以作为整机开发的基础单元。
4.零差云控:将高精度方案落实到持续运行
据公司提供的数据,截至2026年9月30日,零差云控累计生产关节模组超过10万台。
围绕关节内部的感知、驱动与控制,零差云控的自主研发能力涵盖磁编码器、驱动器、控制算法、模组结构、软硬件及关键生产工艺,并与专业供应商协作完成产品集成。公司将相关能力集成为关节模组,配合产品接口、技术文档、测试工具与软件,支持客户完成选型、开发和调试。
以简化的静态受力为例:机械臂水平伸展,末端携带5千克负载,负载重心距某关节轴线0.8米,仅这部分负载产生的重力矩就约为39.2牛·米。实际选型还要计入:
部件自重:除末端负载外,还需计入连杆、工具等部件的重量。
动态负载:考虑加减速过程中产生的惯性力与力矩。
姿态影响:同样的末端重量,在不同伸展距离和姿态下,对关节的转矩要求不同。
持续承载:结合持续输出能力、安装散热条件和工作节拍,判断关节能否长时间保持姿态、承担负载。
静止温升:即使输出端没有明显转动,电机仍可能持续输出转矩,产生电流与热量。
环境适应性:温度变化会影响润滑、摩擦和电气特性,需考虑低温下润滑脂黏度增大,以及温度交变过程中可能出现的凝露。
零差云控公开的eRob技术手册,展示了上述主要部件的一体化结构,并提供相应规格与配置说明。
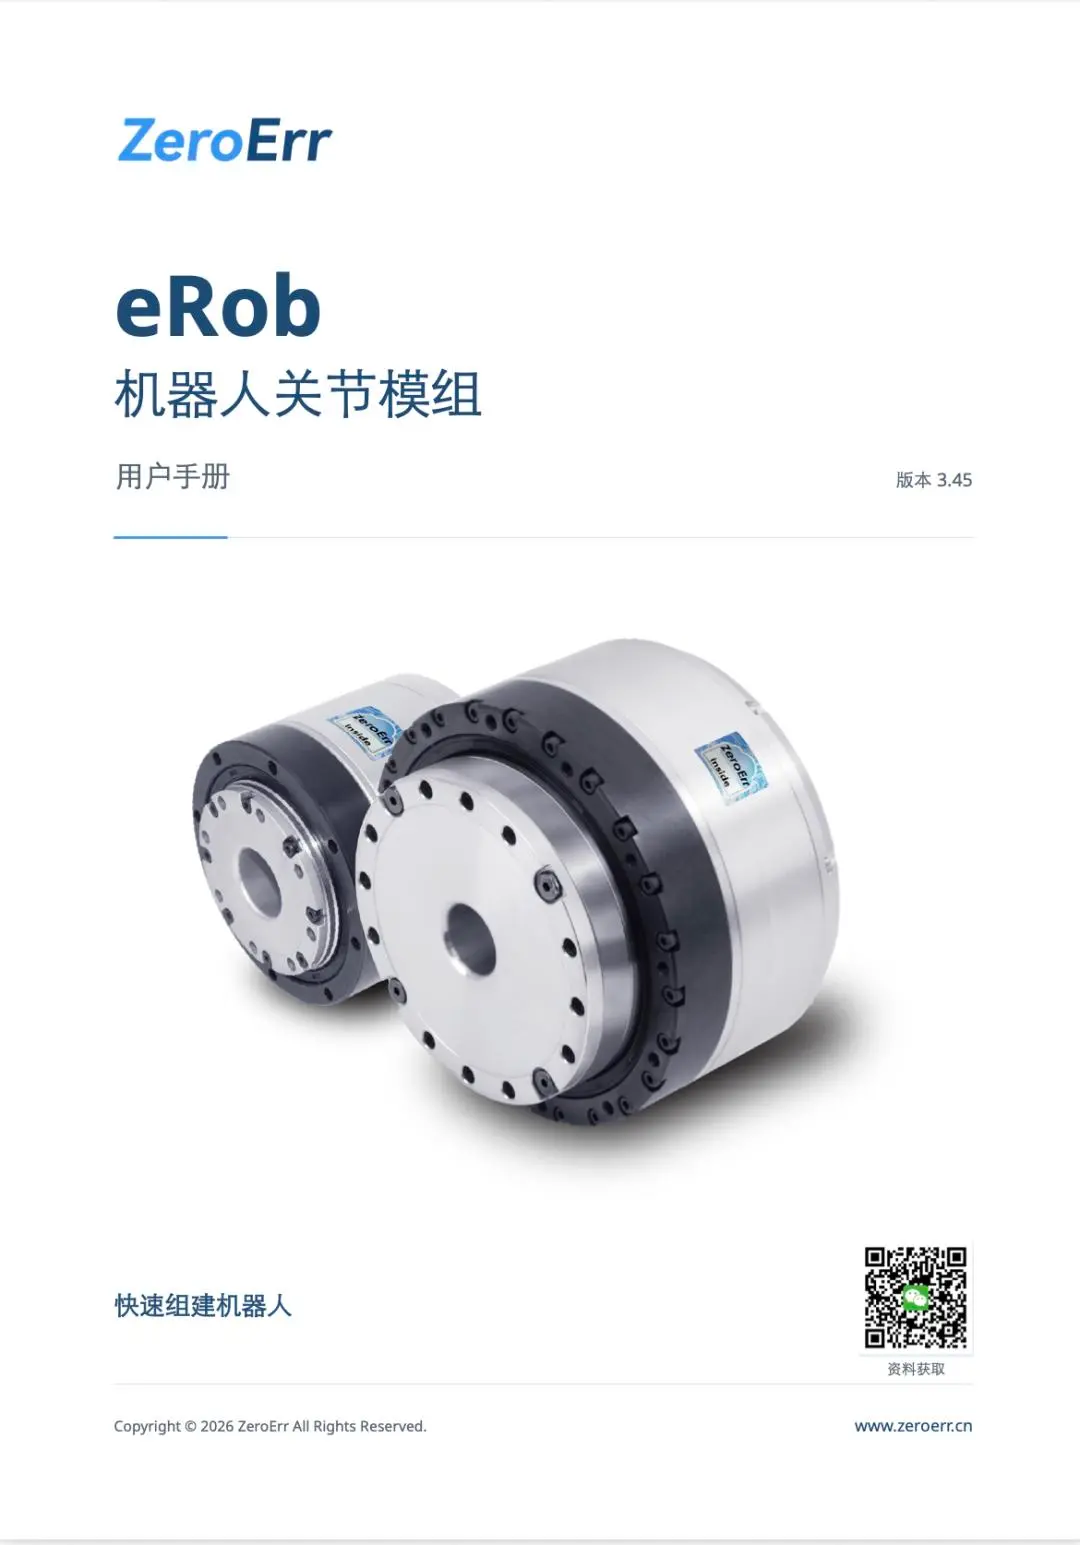
技术手册封面,来源:零差云控官网
从带电作业的持续承载,到协作臂的精密配合,再到具身人形的任务执行,关节模组连接着机器人的运动能力与应用边界。零差云控以谐波关节为载体,将位置反馈、驱动控制与工程经验沉淀为标准化产品,为整机企业提供从选型、接入到调试的高精度关节方案,推动技术积累转化为具体的机器人应用。