「朱葛机器人」(山东朱葛机器人有限公司)已于近日完成Pre-A轮融资,投资方包括上海浦创苗圃人工智能产业创业投资合伙企业、浙江八维通空间智能技术有限公司及石家庄驱创科技有限公司。
本轮融资将用于AI LOOK小批量交付、市场拓展及“人行通道视觉大模型”训练。
具身智能赛道近两年资本涌入、技术迭代加速:人形机器人能翻跟头,四足机器狗能执行巡检。
不过,能在复杂地形中运动,不等于能安全进入日常生活。当前具身智能机器人主要仍面向工业巡检、科研和场馆服务,真正走进C端家庭的应用并不多。当行业开始寻找明确的需求与付费场景,朱葛机器人选择了一个具体的切口——视障人士的独立出行。
朱葛机器人成立于2009年,早期深耕信息无障碍软件开发。2020年,公司为山东医药大学(原滨州医学院)特殊教育学院搭建智慧校园,通过“手机端+定位基站”的集成化方案,精准解决视障学生的校内出行难题。这一标杆项目的成功落地,也为公司向无障碍智能科技领域的全面升级奠定了坚实基础。
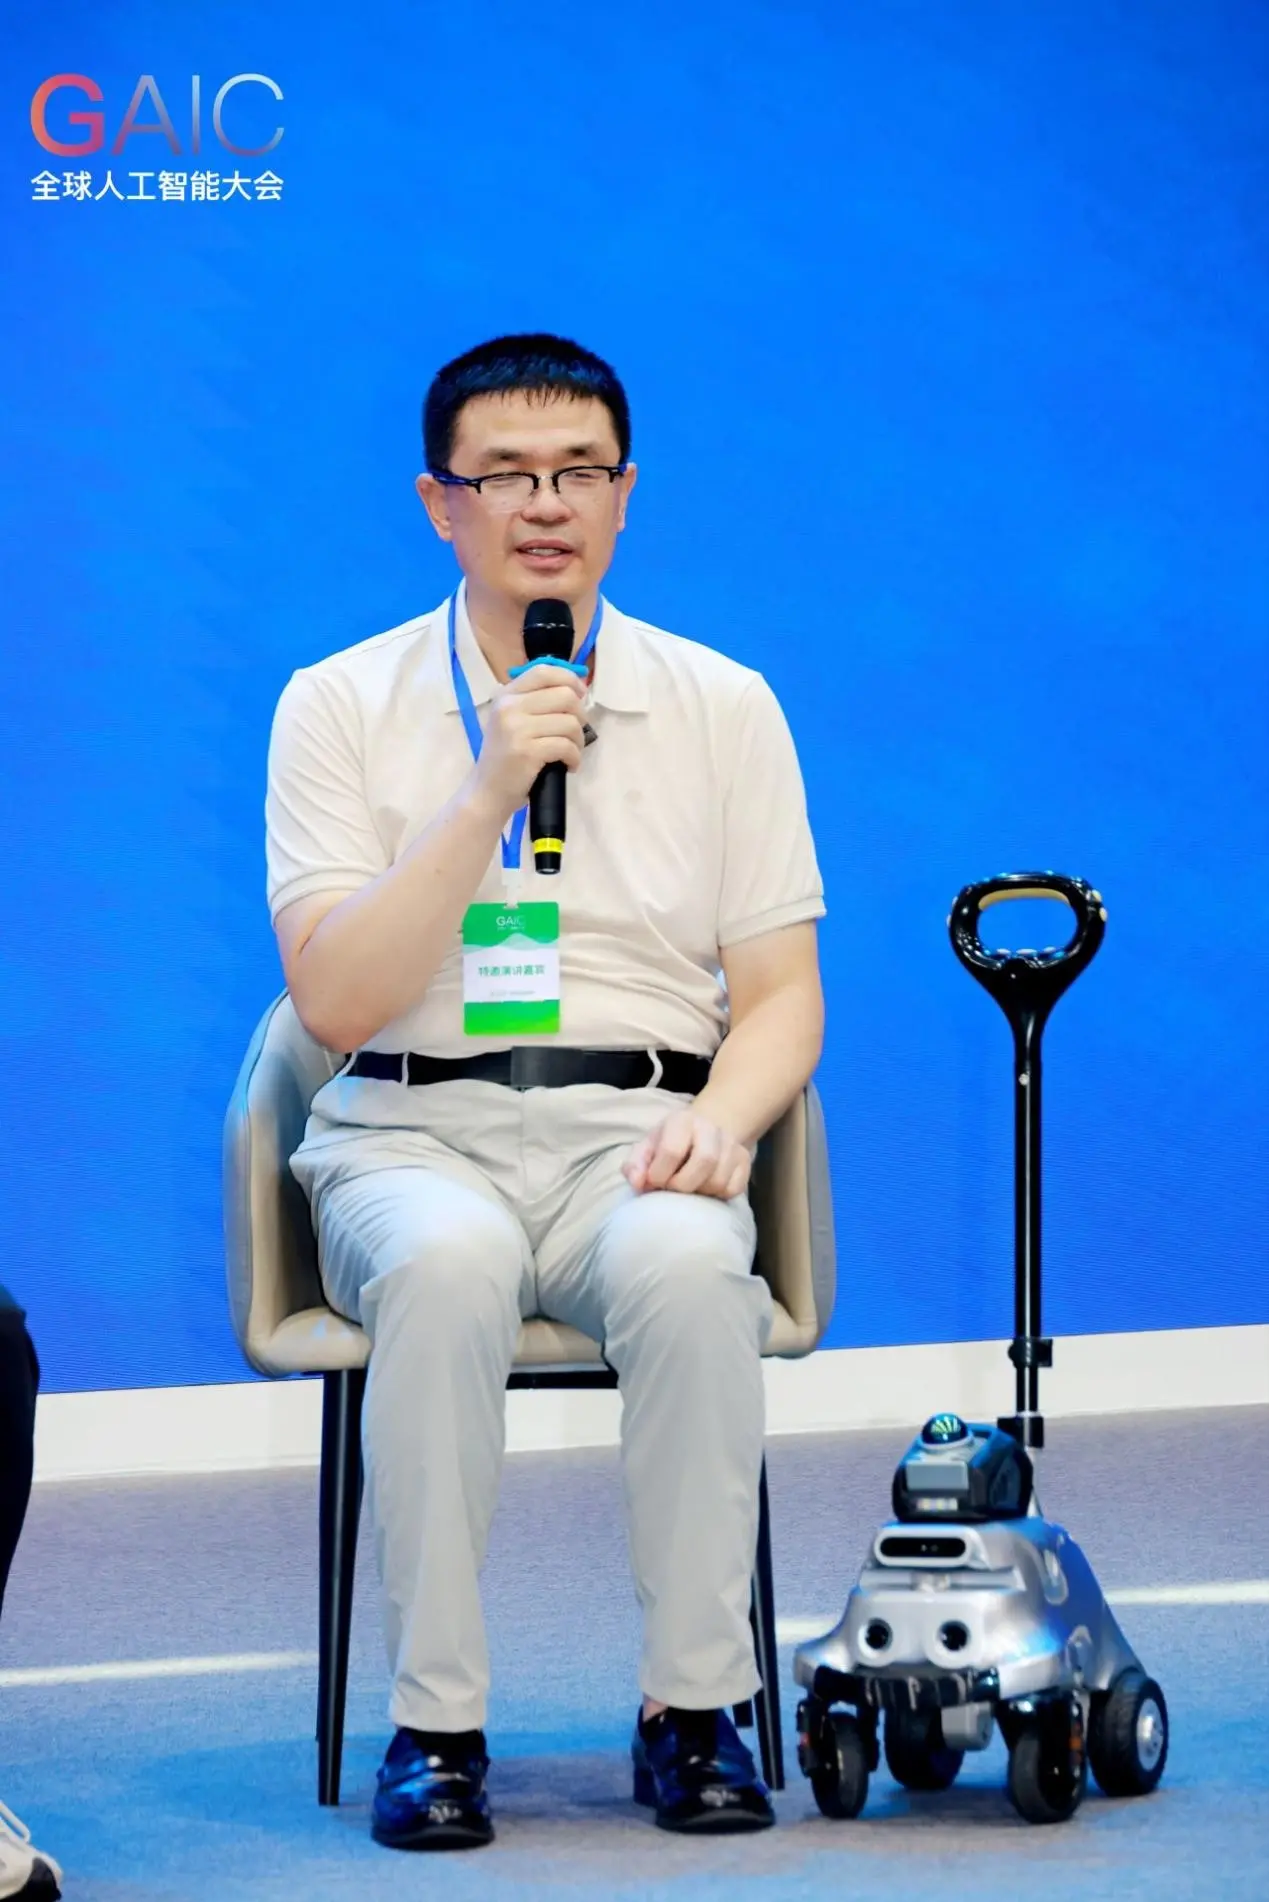
这一项目让同为视障人士的创始人朱清毅意识到手机导航的局限:“手机只能用语音提示前面多少米左转,但地面的坑洼、台阶,它完全识别不到。”他还指出,没有物理扶持和实时反馈,用户仍不敢放心迈步。
盲杖需要一定训练,能够探路,却难以识别树枝、广告牌或开启的汽车后备箱等高处障碍。导盲犬可以提供牵引,但培养成本高、供给有限;手机导航能指示路线,却无法实时提示路面障碍……这些工具各有局限。
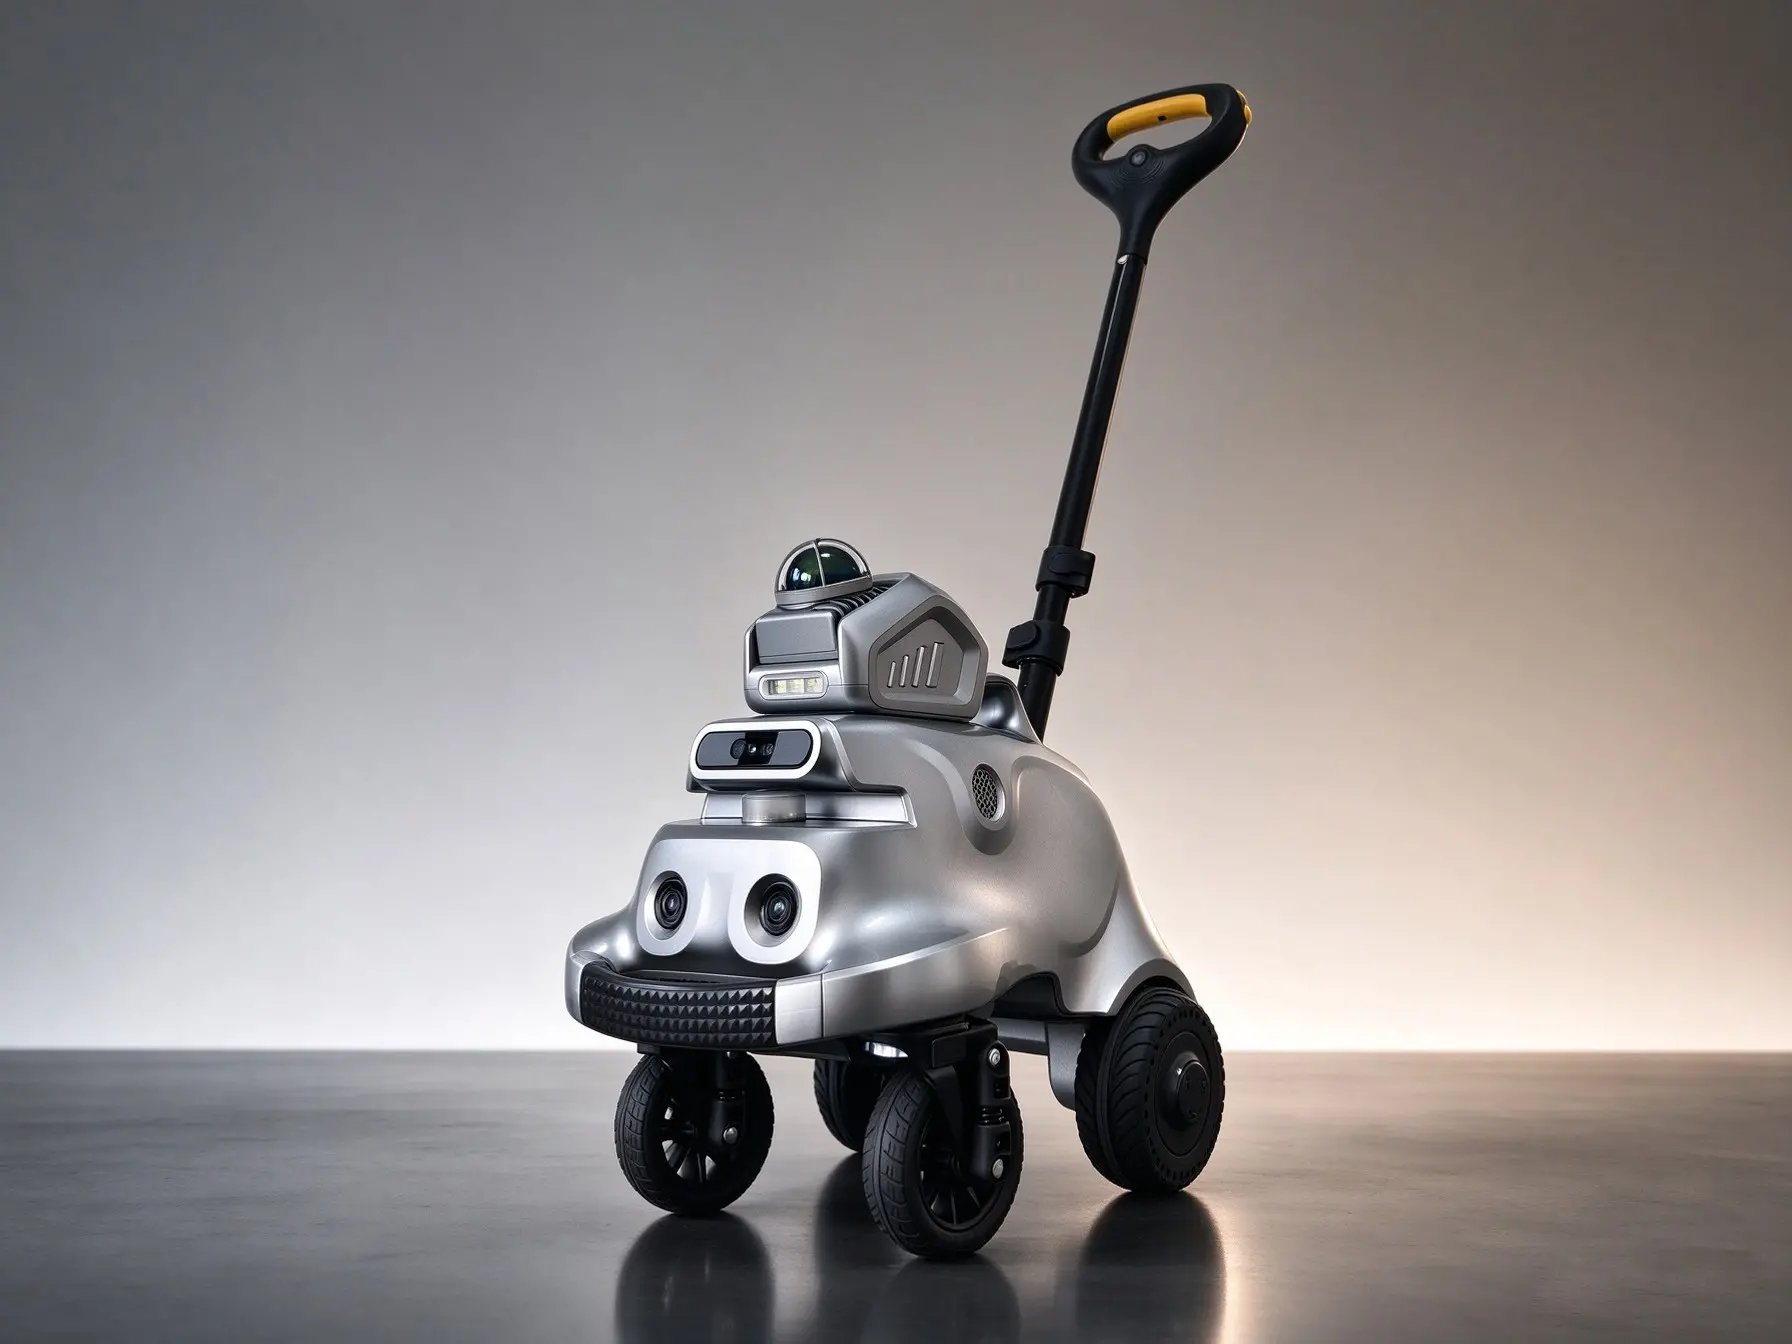
朱葛的产品思路是:造一台兼具物理牵引与环境感知能力的导盲机器人。
摒弃“预扫图”基因,打通人行道与最后10米
机器人独自行走,与安全引导视障人士上街,是两种不同的技术挑战。
不少扫地机、展馆导览和巡检机器人采取“先扫图、再行动”的模式:先在指定场地建立地图,再按既有地图执行任务。这适合相对稳定的环境,却难以直接迁移到陌生且不断变化的街道。
“盲人今天要去医院,明天要去车站,后天要去吃碗面,谁能提前去帮他把整条街扫一遍图?”朱清毅说,团队曾尝试改造四足机器狗,但其预建图方案难以适应导盲场景。
因此,AI LOOK从立项起就确立了“不扫图、不遥控、室内外开机即走”的技术路线。从底层PCB电路板、工业设计到多传感器异构融合算法,团队耗时6年完成了全链条自研,重点攻克了三个现实场景中的核心卡点:
第一, 把导航从“机动车道”拉回“人行道”。商业地图路线与真实人行道存在差异,卫星信号还会受遮挡和干扰产生漂移。公司介绍,AI LOOK融合惯导、激光雷达、超声及视觉传感器,识别盲道、路缘和红绿灯,并尝试绕开占道车辆。
第二, 计算“人机整体空间”,而非只算“机器体积”。AI LOOK机身宽度仅20多厘米,如果前方两辆车之间有一道窄缝,机器能钻过去,身后的盲人却会被卡住撞伤。为此,团队引入了“空间AI”算法,将人与机器人的整体通行通道纳入计算,并采用车规级本地算力实现毫秒级避障——一旦遇到突发障碍,最高优先级是瞬间刹停,通过硬质扶手把刹车的阻尼触感传递给用户,先确保不撞,再语音引导绕行。
第三,解决导航的“最后10米”。普通地图在距离目的地还有5到20米时就会宣告“已到达”,但视障人士哪怕离店门只有3米也摸不到入口。AI LOOK在抵达附近后,会直接用本地视觉算法接管,精准找到面馆大门或小区单元门,进屋后还能继续找电梯、看台阶,甚至在餐厅、公交车和高铁上帮用户寻找空座位。
轮式主机搭配智能眼镜,如何兼顾安全与体验
要实现这一技术路线,首先需要决定机器人采用什么形态。有人尝试用智能眼镜独立导盲,但在朱清毅看来,眼镜受体积、重量、电池和传感器安装空间限制,难以单独承担实时避障。部分依赖手机或云端处理的方案还可能产生识别延迟:对于正在行走的人,晚几秒收到障碍提示,就可能错过避险时机。
另一条备受关注的路径是“视觉脑机接口”。朱清毅认为,这类技术在手术风险、成本、适用人群等方面仍有待突破。距离大规模普及仍有距离。特别是先天或长期失明者能否恢复有效视觉,还需要更多临床研究验证。
在现阶段,朱葛机器人没有把恢复视觉作为产品前提,而是选择“轮式主机+智能眼镜/骨传导蓝牙耳机”的协同架构,直接解决行走中的感知与引导问题。
下方轮式主机重约十余斤,机器周身分布摄像头及多种传感器,配备本地视觉模型,负责实时避障、路线判断,实现物理牵引。轮式形态更便于控制结构复杂度和重量,也保留了可握持的扶手。
智能眼镜捕捉高处环境信息;骨传导耳机负责向使用者播报周围环境,机器人还接入语言大模型提供语音交互。考虑到方言识别和嘈杂环境,设备同时保留实体按键与App控制,让用户不必完全依赖语音指令。
这种分工把不能延迟的安全判断留在主机本地,把读字、识物和问答交给补充设备。它既避免把全部功能塞进一副眼镜,也要求多终端稳定协同。最终体验不只看识别率,还要看提示是否及时、故障时能否可靠停下,以及用户能否接管操作。
从1731万人的刚需起步,沉淀海量真实数据底座
技术路线明确之后,能否走向市场是另一道考题。为了给产品融资,朱清毅此前接触过上百多家投资方。投资人的一类常见质疑是:盲人群体规模太小,撑不起一门大生意。
但辅助出行市场不能只按完全失明者的人数估算。视力和行动能力都可能随年龄下降,相关产品也能覆盖低视力人士及老年人。不过,潜在人群不等于真正需要导盲机器人的客户,更不等于实际订单。
目前,AI LOOK已完成模具定型,具备量产条件,正全速推进入网许可、无线电核准、电池3C等合规认证。公司已获得百余份预售订单,2027年1月将陆续完成交付。机构版定价5万元/台,个人用户凭残疾证激活后享七折优惠,价格为3.5万元/台,有效减低终端支付门槛。
朱葛机器人形成了“长三角研发+山东制造”的布局:烟台承担生产制造,上海、苏州侧重算法研发和人才引进。朱清毅表示,烟台制造成本较低,长三角有助于吸引人工智能人才,团队还引入了交通安全研究人员。
“浦东创投的投资经理跟我说,投我们是因为我既懂技术,又是在给自己做产品,能看到外人看不到的真实痛点。”朱清毅表示,导盲只是切入点,围绕这套“多传感融合+无图自主巡航”技术,公司的产品边界正在向外延展。
基于在无障碍感知与导航领域的技术积累,公司围绕不同年龄层与复杂地形进行产品矩阵的延伸布局。针对连续台阶等轮式产品难以通过的场景,也在多形态移动方案的前瞻性技术储备。相关产品将根据研发进度与市场验证情况适时推出。
更长远的规划,是把导盲过程中积累的感知与导航能力,沉淀为可复用的技术底座。朱清毅认为,机器人走向开放街道,不仅要“会走”,还需精准识别人行道、入口及动态障碍。相较机动车道自动驾驶,步行空间的数据积累仍是行业共同面临的挑战。公司希望随着产品部署,逐步构建面向人行通道的场景理解模型,未来向其他服务机器人输出导航能力。
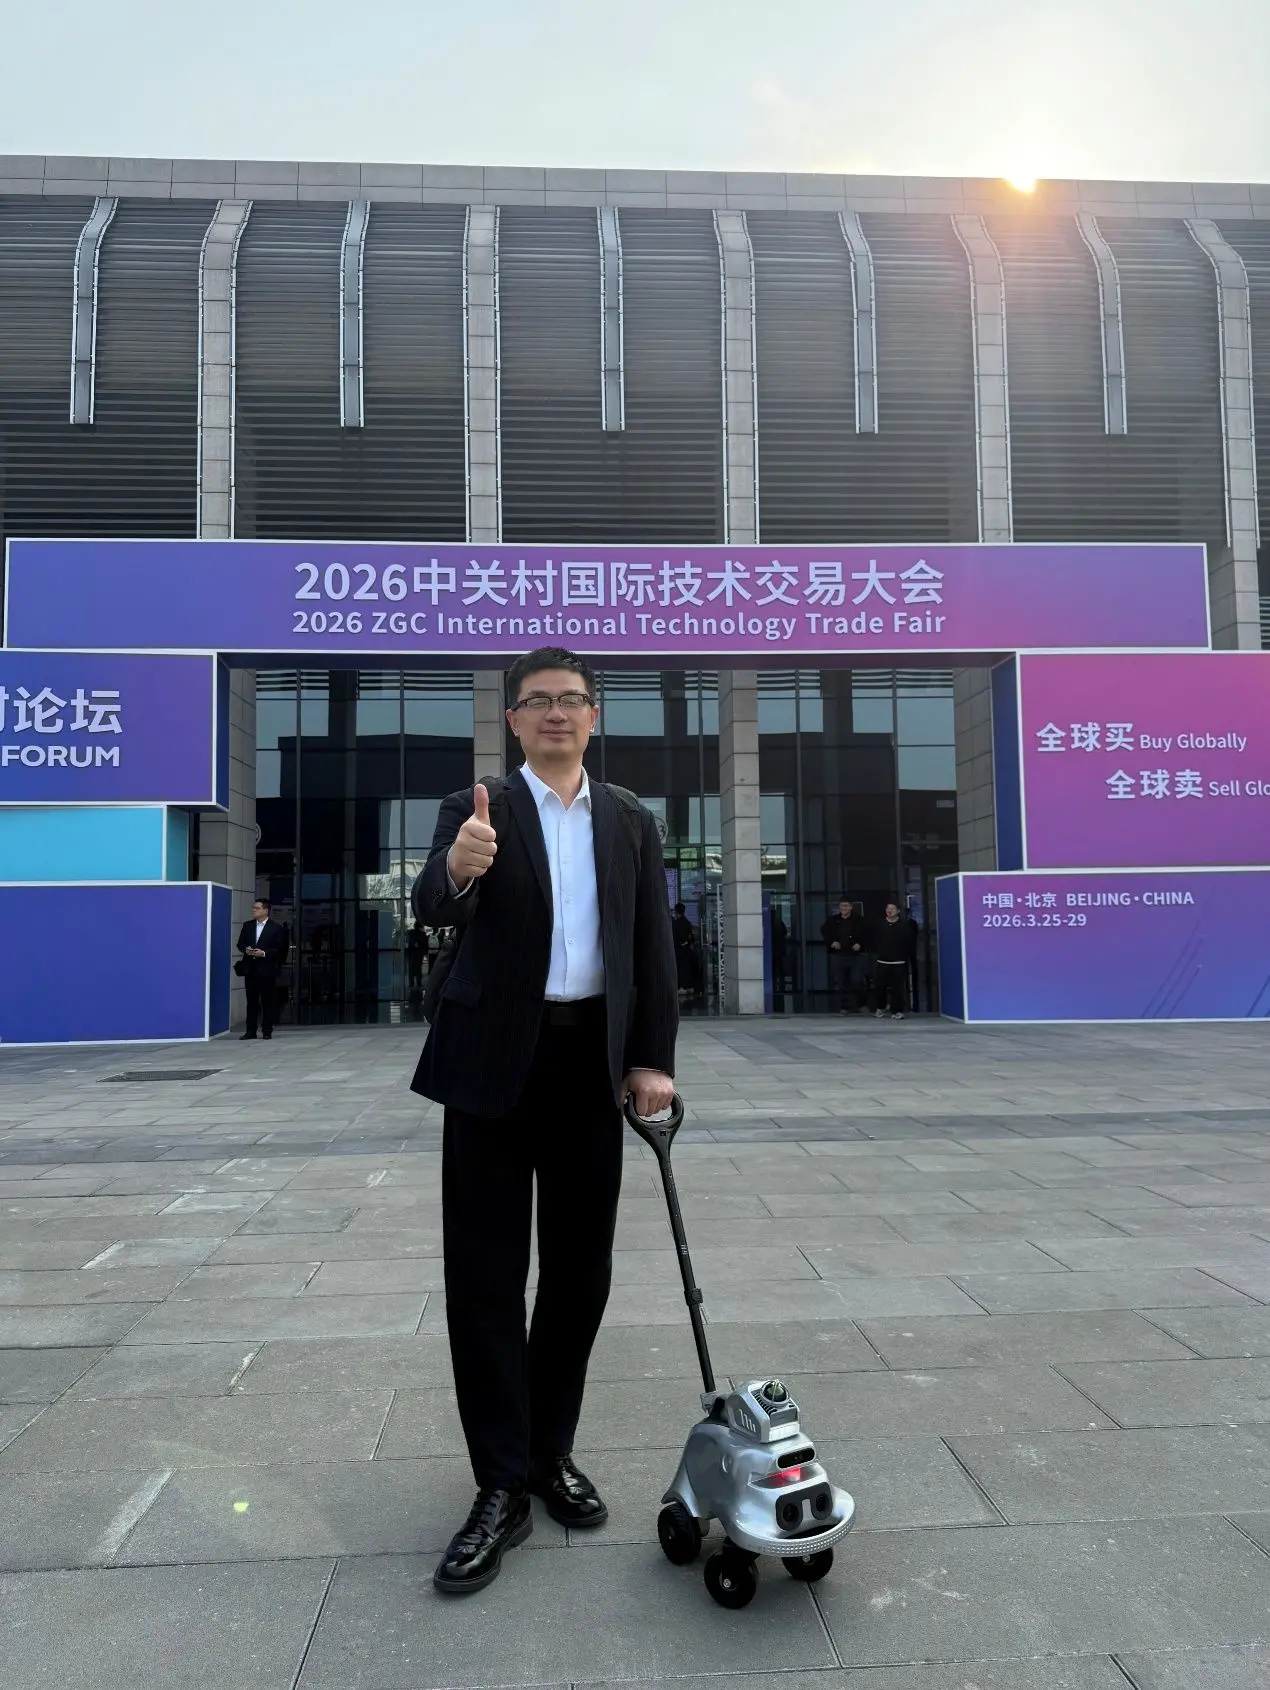
谈及“励志故事”的标签,朱清毅说:“我更希望大家把鸡汤去掉。”把残障人士当普通人看待,用有温度的硬核科技,让他们融入社会,从事力所能及的工作,过正常人的生活,这才是对他们最大的尊重。