颤抖吧,机器人!苹果终于要来凑热闹了。
苹果最近…布了一项名为HALO的人形机器人研究。演示视频里,一台人形机器人在陌生房间里上蹿下钻,钻桌子、挪箱子样样都行;还能趁卧室门没关严,侧着身子挤进去,最后找把椅子坐下,相当行云流水。
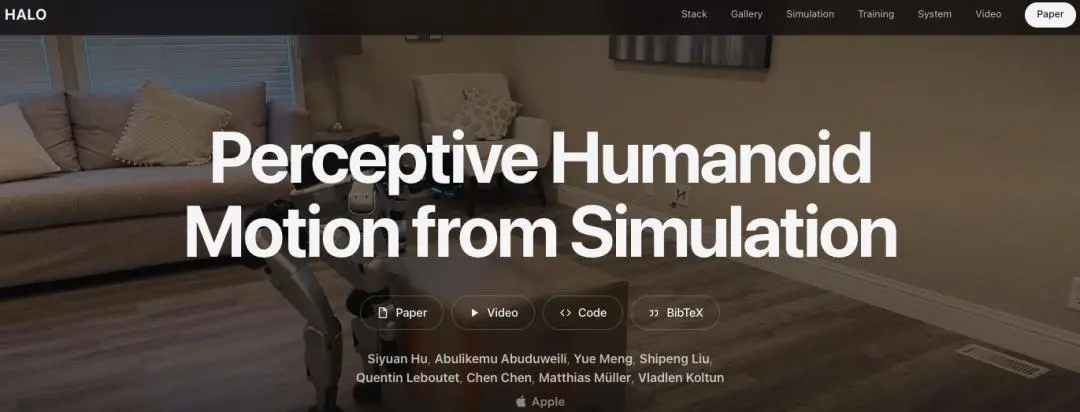
HALO项目官网
并且,这次是全程离线,没有遥控操作,更没有云端连接,比之前那些还依赖遥控器的人形机器人,不知道高到哪里去了。
不过,仔细一看,机器人的这副身体还有点眼熟。这不就是2024年5月发布的宇树G1机器人嘛!
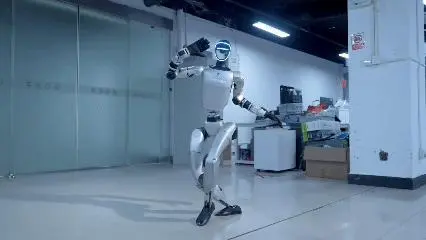
宇树G1机器人
更怪异的是,这台机器人背上还背着一台Mac mini M4 Pro,里面运行的大模型则来自阿里的千问。
合着苹果憋了那么多年的人形机器人,竟然是个缝合怪?
Mac Mini + Qwen,考了91分
现在的机器人什么都好,就是没数据可学。
传统大语言模型LLM的预训练,网上素材多得是,数十万亿Token都不在话下;自动驾驶靠跑在路上的各种智能车,百亿小时数据也是只多不少。
但是需要理解空间结构、物体关系和物理规律的具身智能目前公开可用于训练的操作数据,只有几十万小时量级。这个数据量想要喂饱人形机器人,只是“蚊子腿”级别。
那用于训练人形机器人的数据为什么会那么少呢?因为主流的数据采集手段,比如真机采集、动态捕捉、视频蒸馏都各有各的局限:成本高、废片率高、多样性不足。像真机遥控的市场价,就约为每小时500元至1000元。
这时,苹果的HALO选择大手一挥:不采了,直接用仿真合成造数据!
于是,苹果在1000个程序生成的虚拟家庭环境中合成了约300小时的训练数据,家庭中的客厅、办公室、卧室和家具都是随机分布的,用了250块英伟达的H100 GPU。
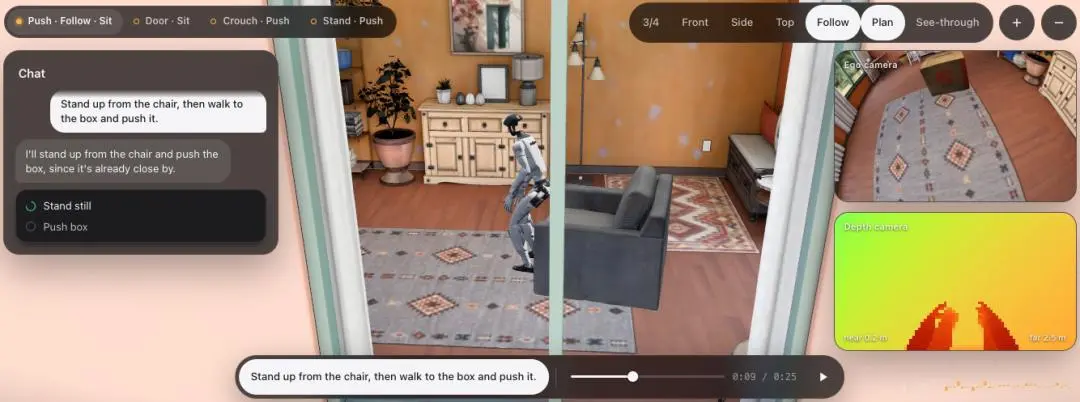
苹果HALO项目仿真
这些虚拟家庭也并不是简单搭几个房间、摆几件家具就完事了。场景加上了各种滤镜,模糊、噪点、不同的明暗和冷暖色调,尽可能模拟真实家庭里千奇百怪的光线和视觉干扰。
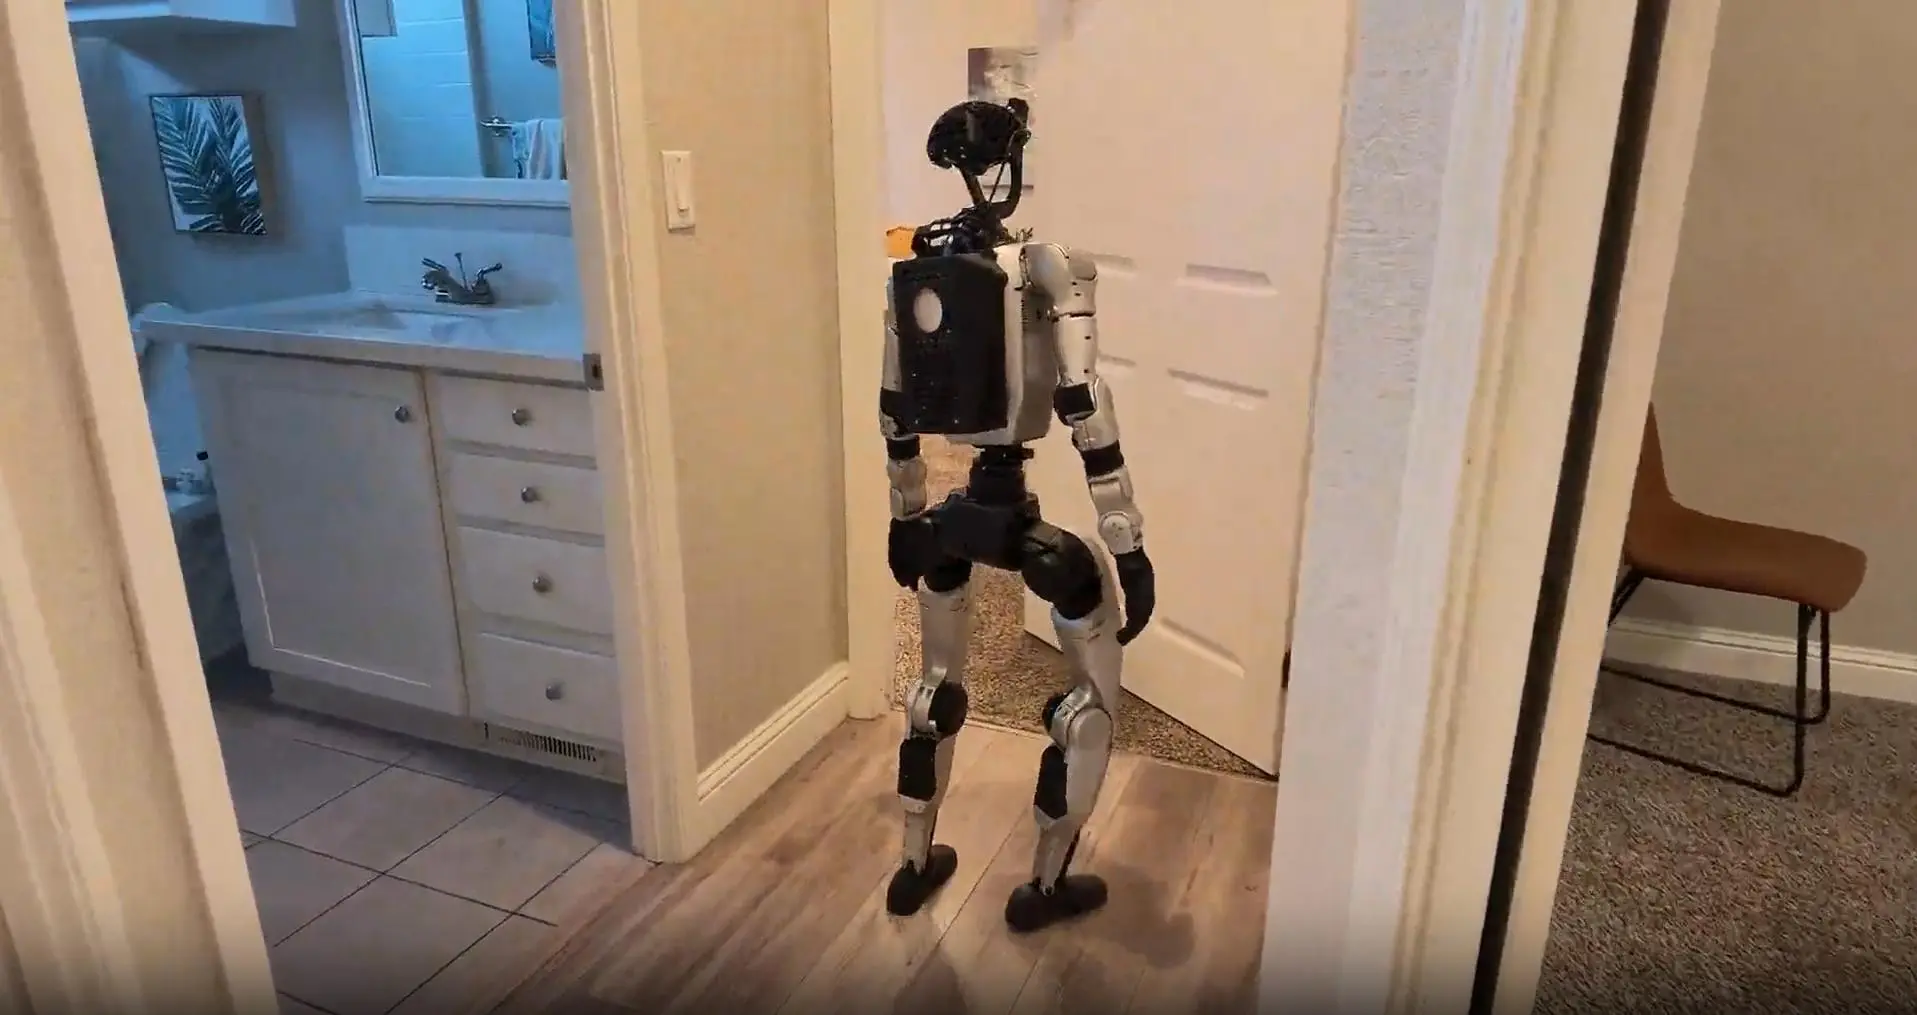
苹果HALO研究演示
解决了训练数据,还得解决机器人在真实环境里的反应速度。
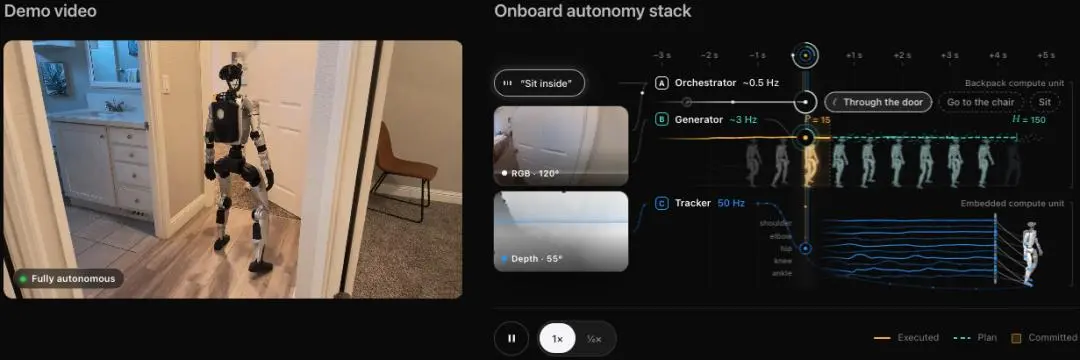
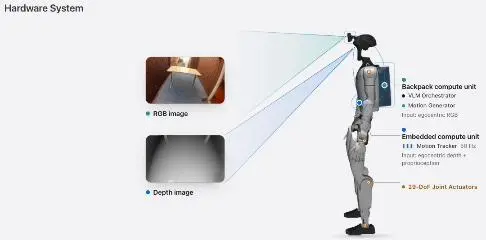
既然要做到全程离线,所有计算都得在机器人背上的Mac mini里完成。如果只靠一个大模型包揽从“看懂环境”到“控制全身关节”的所有工作,本地算力根本吃不消,动作也会出现严重延迟。因此,苹果把HALO拆成了三个层级,让不同大小的模型分工配合。
最上层负责理解任务。比如用户说“去把箱子推开”,视觉语言模型就要结合摄像头画面,判断箱子在哪里、周围有什么障碍,再把任务拆解成几个具体的子步骤。这一层用的是阿里千问Qwen3.6-35B-A3B,激活参数仅有30亿。
苹果HALO项目官网
中间层负责生成动作。它需要根据眼前的环境,接住上一层拆解出的任务,调用更轻量的Qwen3.5-2B模型,把任务分解成未来5秒的身体运动指令。最底层则是运动跟踪,把上层指令转化为电信号,直接驱动关节运动。
最上层和中间层的运行,都靠机器人背上那台Mac mini M4 Pro。也就是说,机器人的脑子就装在背上的一台Mac Mini里,数据传输的时间短,机器人反应自然就快一些了。
苹果HALO项目官网
那苹果为什么偏偏选择千问大模型作为机器人的大脑?
一方面,相较于OpenAI、Anthropic这些公司,苹果AI大模型的节奏确实是掉队了。与其从头训练,不如直接拿成熟的开源模型来用。
更何况,阿里千问的大模型足够开放和多元。数据生成、模型训练、部署代码和开源权重都支持本地部署和修改。
从2B到数百B参数都有覆盖,苹果在三个层级里用了Qwen3.6-35B-A3B和Qwen3.5-2B,恰好可以根据任务和算力预算灵活搭配,64GB的Mac mini M4 Pro正好能承担这个角色。
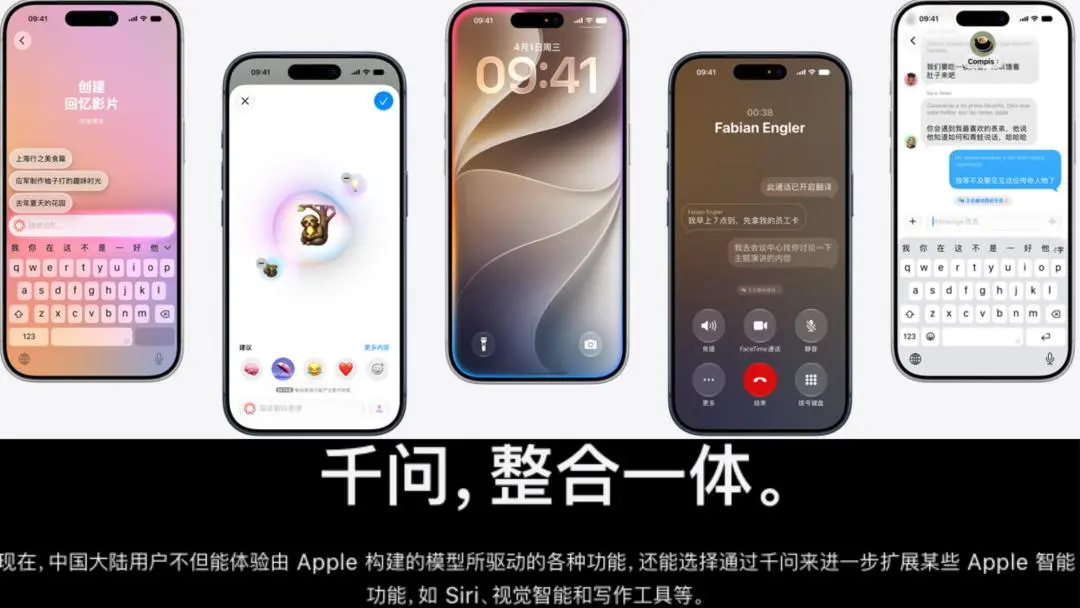
这也就不难理解中国市场等待已久的Apple智能为什么会选择千问了,算是一脉相承。
Apple智能与千问合作
最终,HALO在6个未扫描、建图的真实环境中完成了360次测试,平均成功率达到91%。其中,钻过桌底的成功率为100%,穿过半掩的门也达到93%。
大脑借千问,算力靠Mac mini,而苹果甚至连身体都没自己造。
宇树上面结苹果
大脑是苹果买来的,没想到机器人的身体也是。
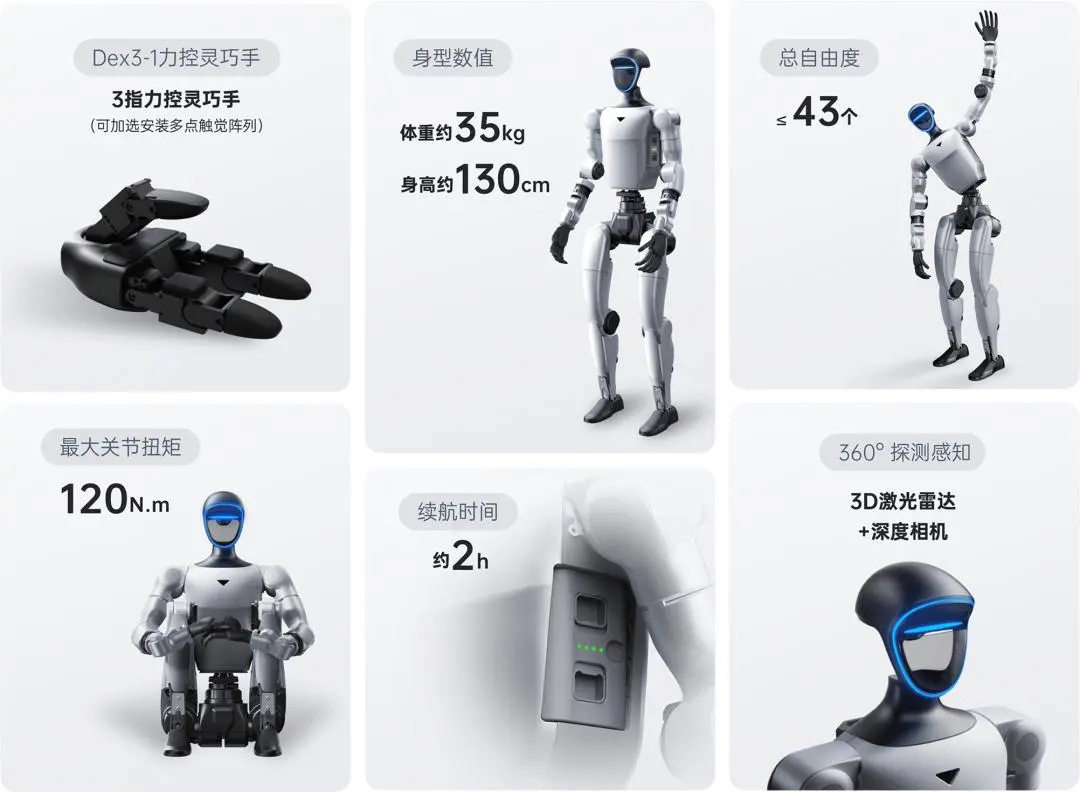
HALO的机器人本体,用的是宇树G1标准版。身高约132厘米,体重约35公斤,拥有23至43个关节。苹果没有重新设计整套机械结构,而是在它背部加装了一个3D打印的保护外壳,那台Mac Mini M4 Pro就在里面。
宇树G1详情图
问题来了,美国又不是没有人形机器人。特斯拉的Optimus、波士顿动力的Atlas,哪个不是响当当的大牌?
但不好意思,人家压根没想给你用。
马斯克的Optimus虽然已经量产,但早期产品基本都留在自家工厂干活,对外交付还要等到2027年底前后。再加上老马经常跳票,Optimus估计不太可靠。
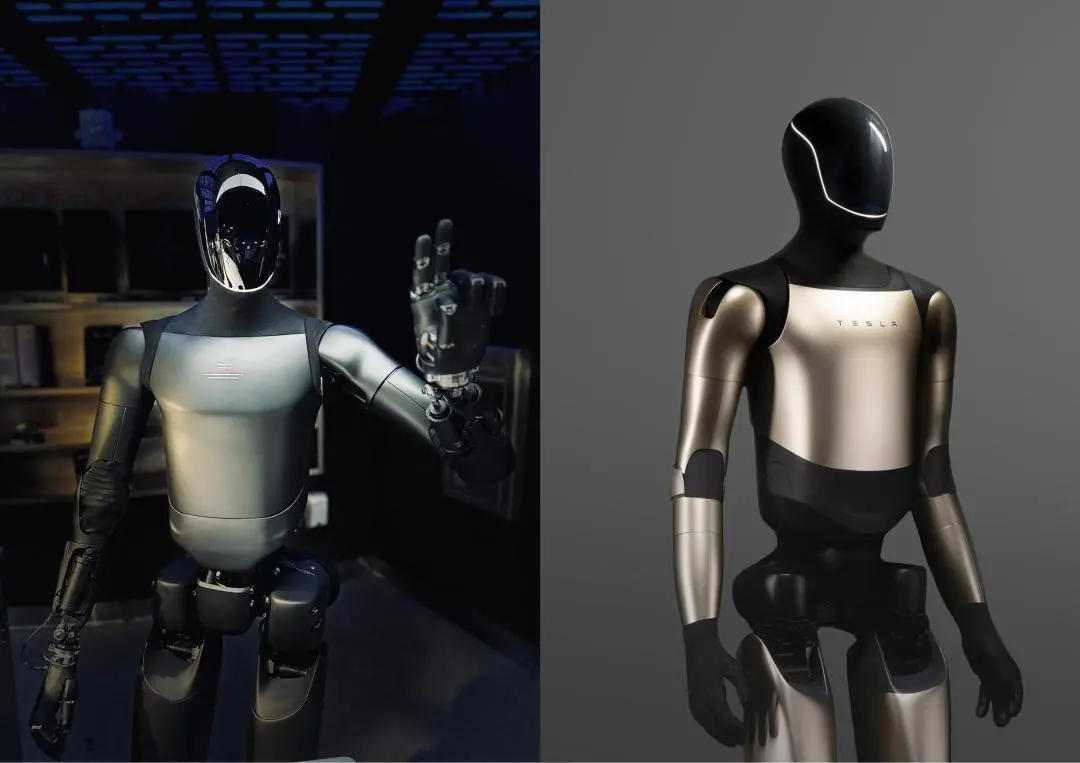
Tesla Optimus
波士顿动力的新一代电动Atlas也没有公开零售,且主要和现代汽车等合作。而Figure AI则是和自研的Helix模型深度整合,应该也轮不到苹果。
而且即便能买得到,苹果也未必能用。
论文里说,HALO需要反复调整机器人的关节力度、执行器响应和指令延迟,还要加装Mac Mini和摄像头、修改底层控制程序。而这些都需要开放硬件参数和底层控制权限。
可特斯拉和波士顿动力的机器人,从硬件设计、关节控制到核心算法都掌握在自己手里,并没有开放给外部随意调用、修改。
况且,处于追赶、研究阶段的苹果需要的是一副能拆、能改、能折腾的机器人身体。宇树G1,就恰好符合这个要求。
宇树G1标准版的售价为9.9万起,远低于波士顿动力Atlas动辄数百万美元的成本,显然更划算。
当然,苹果也不是缺钱的公司。
重要的是,宇树机器人足够开放,是开源生态最成熟、量产最顺的人形机器人之一。它支持开发者接入自己的算法、调整底层控制参数,甚至进行二次开发。宇树还陆续开源了机器人开发框架和通用操作大模型UnifoLM-VLA-0,软硬件生态都留出了折腾的空间。
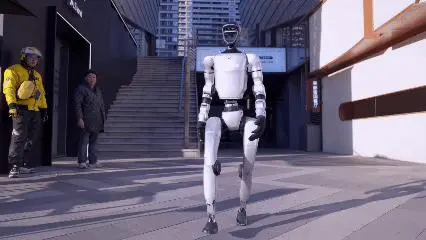
宇树G1机器人
像R1系列双臂人形机器人就支持全栈开放的二次开发,具备成熟的机器人开发框架。
这也是为什么宇树人形机器人有超过七成的收入来自“科研教育”。能买得到、能改得动、还能稳定供货,或许才是苹果选中它的真正原因。
但问题是,外界等了苹果机器人快十年,期待的应该是一台真正由苹果从头造出来的人形机器人,而不是一台装着千问、背着Mac mini的宇树G1。
苹果自己拿出的,更多是一套把现成硬件、大模型和自研算法拼在一起的解决方案。
说好听点,这是供应链整合;说难听点,可能就是“贴牌机”。
苹果或许还要再大胆些
事实上,苹果做机器人并非临时起意,只是胆子比较小。
早在2014年,苹果就启动过“泰坦”造车计划,目标是L5级全自动驾驶汽车。磨磨蹭蹭近十年,投入超100亿美元,啥也没造出来就终止了。
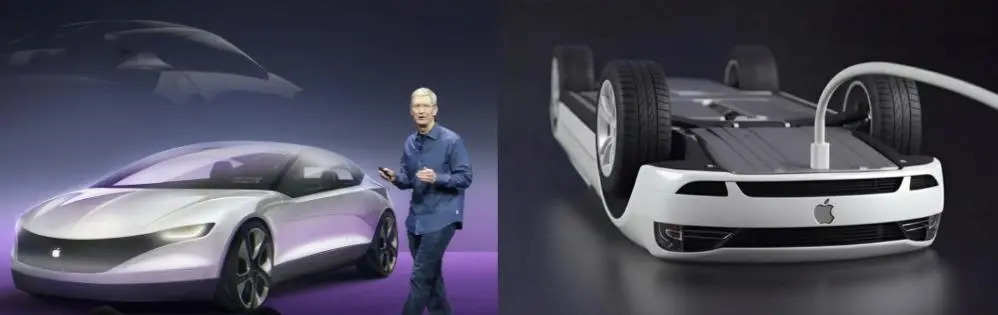
网上传闻的Apple Car
好在,虽然没能交付出一辆车,但苹果留下了计算机视觉、自主导航、运动控制和传感器融合等技术积累,一部分工程师也随之转向机器人项目。
苹果真正把目光转向机器人,大约是在2020年前后。当时还曾试图收购波士顿动力,只是最终被韩国现代汽车集团截胡了。
2022年,库克推动启动了代号为J595的桌面机器人项目。按照设想,它会在iPad上加装一条机械臂,能够转动屏幕、跟随用户视线,还能调用Siri和苹果智能,充当视频会议助手和智能家居控制中心,预计最早于2026年或2027年推出。
结合近期发布的Homeview全家桶、今年力推的Apple Intelligence还有HALO那台不到150cm的宇树G1,苹果的人形机器人的最终目标,大概率还是智慧家庭生态的延伸。
Siri负责动嘴,Homeview负责调度,机器人负责跑腿干活,苹果生态里终于要多一个能动起来的家伙。再结合前段时间刚发布的Homeview和苹果今年力推的Apple Intelligence,围绕 AI 构筑起来的全新的苹果智能生态,有可能会成为苹果入局人形机器人的最大优势。
但实话说,现在的苹果想要实现这样的宏大目标还有很远的路要走。
HALO距离真正能干活,也还有一段距离。
作为一项论文研究,它目前更像是一个雏形:机器人学习新技能,仍然离不开人工编写提示词、设计动作关键帧;测试也没有涉及用手抓取或操作物体,而这恰恰是具身智能进入物理世界最难啃的骨头之一;即便单项任务成功率达到91%,一旦变成连续多步的组合任务,成功率还会进一步下降。
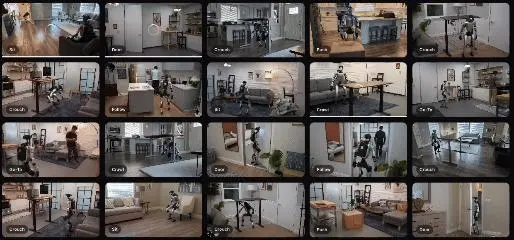
苹果HALO项目演示
而且不仅硬件跟不上节奏,据报道,近期库克还曾在内部会议上敲打软件团队,直言苹果在AI上已经明显落后,不能再只给Siri打打补丁了。
这几十年,苹果最擅长的是把别人做过的东西重新定义一遍。当年iPhone如此,Apple Watch、Vision Pro如此,如今机器人也应该一样。
但这样的路线真的能造出如苹果期待的机器人吗?可能连苹果自己,心里都有一个大大的问号。
参考资料:
[1]APPSO:苹果罕见公布人形机器人进展,宇树G1背着一台跑千问的Mac mini
[2]基地边缘BaseEdge:苹果一番调教后,宇树机器人终于开智了
[3]星河频率:全球市值最高的公司,盯上人形机器人;苹果HALO带火仿真训练后,物理AI需要怎样的数据底座?
[4]人形大讲堂:熬了十年,苹果还是不肯放过机器人
[5]伯虎财经:苹果不想一直“躺赢”
[6]具身元:苹果把大脑装进了宇树的背篓里