
如何把屏幕上罗列的实验流程准确变成一连串的实际操作?这个问题直指 AI 科研落地的核心门槛:AI 能够输出可行的实验方案,却很难自主完成整套线下实操。
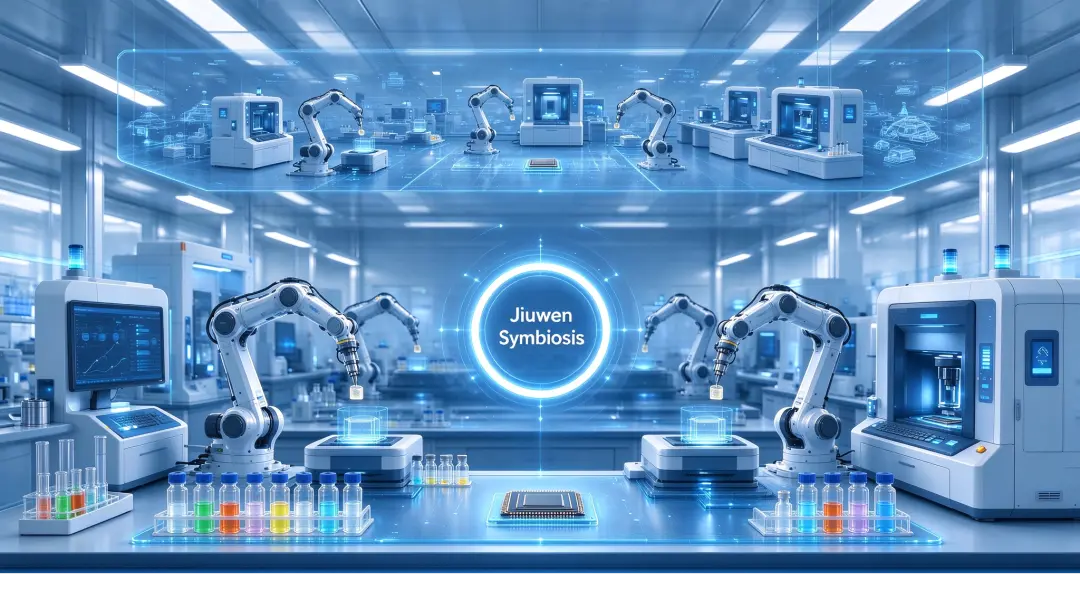
华为 openJiuwen 团队联合算力平台公共事业中队,以电催化场景为例,打通了大模型与底层物理设备之间的交互,成功将设计的实验方案下发到物理设备上执行。其中,保障大模型操作物理设备的关键底座之一,便是 openJiuwen 旗下的 Jiuwen Symbiosis 物理智能体。
这一落地案例,也为我们打开窗口,进一步阐释 Jiuwen Symbiosis 面向自动化科研实验室的通用技术能力。
一、湿实验
为什么是 AI 科研难落地的一环
以一条常规实验指令为例:“按方案 B 配制三组溶液,60℃搅拌两小时后开展光谱表征。”
在数字空间中,这条描述看似清晰完备。但落到真实实验台,它会被拆解为多项物理动作:取容器、开盖、称量、移液、物料混合、加热台控温…… 每一步都需要由对应的设备或具身机器人执行。
真正的难点在于:当 AI 置身样品、容器、仪器与环境耦合而成的物理真实世界时,它需要判断操作是否可行、执行条件是否满足 —— 例如移液前瓶盖是否开启、加热工位是否处于空闲状态;需要在异构设备集群、多流程并发运行、突发异常扰动的场景下保持稳定;还要保证所有动作具备明确约束边界,样品与设备的每一次状态变更均可追溯。
自动化实验室规模越大、实验链路越长、并发任务越多,后果就越突出:一个未识别的对象状态偏差、一次违反约束的操作,都可能沿流程传导,造成后续实验失败,甚至引发安全隐患。湿实验一旦出错,不存在数字世界里的 “撤销键”。
二、拆开 Jiuwen Symbiosis
它如何完成湿实验
面向上述湿实验难题,Jiuwen Symbiosis 以 "感知 — 规划 — 执行 — 反馈" 的 Agent Loop 为核心,实现基于环境感知的实验任务动态编排:行动之前先确认现场状态,依据设备能力与状态动态调度设备、分配动作,执行之后再以观测结果校验成效并驱动下一轮决策,循环往复,直至任务完成。
感知:构建实验现场的结构化状态
感知环节负责回答 "现场是什么样子"。它同时汇聚两类信息:
-
环境状态:实验台上有哪些容器与样品、分别位于何处、彼此之间存在怎样的空间关系。系统采用开放词汇的视觉识别方式,以文字描述即可定位目标;识别结果结合深度信息统一换算至对应设备的坐标系,无论相机安装于机械臂末端还是固定于实验台一侧,输出的均是可直接用于操作的位置。
-
设备状态:每台设备具备哪些能力、当前处于何种姿态、是否空闲、末端是否持有物体。设备能力以显式方式声明 —— 能否移动、能否夹取、能否吸取、是否具备视觉 —— 编排时只会把动作分配给真正具备相应能力的设备。
自动化实验室里,机械臂、移动机器人与各类工作站来自不同厂商,硬件结构、通信接口千差万别。适配器层负责抹平这些异构差异,向上给规划层提供一套统一的能力与状态抽象。实验流程只需要考虑 “谁可以完成这一步”,不必关心底层具体是哪一台设备。
规划:基于现场状态的动态编排
规划环节负责回答 "接下来怎么做、由谁来做"。规划器以自然语言描述的实验目标为输入,结合感知环节输出的结构化现场状态与各设备声明的能力,将任务拆解为具有明确先后依赖的子任务序列,并为每个子任务匹配具备相应能力、且当前处于可用状态的设备:配液交给移液工作站,转移交给机械臂,跨台转运交给移动机器人。步骤之间的数据依赖同样被显式描述 —— 前一步感知得到的样品位置,直接作为后一步抓取动作的参数,而不是预先写死的坐标。生成的执行方案在下发之前还会经过整体校验,确认每一步所需的前置条件都能由此前的步骤满足,从源头避免不满足约束的操作进入执行环节。
与固定脚本相比,动态编排的价值在于:实验流程不再与某一套设备布局、某一种实验方案绑定。同一个实验目标,在不同的现场条件下会生成不同的执行方案;新增一类实验,不必重新编写控制程序;实验室新增或更换设备,也只需由设备声明自身能力,即可被纳入编排。
执行:跨设备的动态动作调度
执行环节负责把计划转化为设备的物理动作。规划结果被拆分为面向具体设备的动作指令,按序调度至移液工作站、机械臂、移动机器人等不同执行单元。
设备之间的每一次 "交接",都以现场状态为前提:上一台设备的动作是否真正完成,下一台设备是否空闲、能否到达目标位置。为保证安全,涉及运动与抓取的动作不会被并行下发至同一台设备,避免多条指令同时驱动同一套硬件;所有动作在到达硬件之前,还需通过安全护栏的边界检查(详见第四部分)。
反馈:以观测校验驱动下一轮决策
反馈环节负责回答 "刚才那一步,是否真的做到了"。每一步执行完成后,其结果会被写入执行记忆,现场状态随之更新。
在下一步开始之前,系统会对照最新的真实状态,校验这一步能否成立。一旦现实与计划不符 —— 例如目标容器不在预期位置、加热工位被占用、上一步未达到预期效果 —— 便触发重新规划,并设有次数上限,避免陷入无休止的循环。
由此,执行结果重新成为感知的起点,闭环完成一轮,进入下一轮。
三、让物理智能体记得住、查得清:
执行记忆与可回放轨迹
物理智能体要在真实实验室里长时间稳定运转,既要 "记得住" 当下 —— 每一步执行之后,现场变成了什么样;也要 "查得清" 过去 —— 每一次实验,究竟是怎样一步步完成的。
执行记忆:维持实时状态认知
长流程实验中,仅知道 "下一步做什么" 远远不够。目标样品现在在哪?这个位置是何时确认的?此后设备是否发生过移动?
Jiuwen Symbiosis 的执行记忆会自动维护这些信息:感知到的目标位置与设备状态被记录在案;成功执行的动作,其结果自动沉淀,供后续步骤直接继承;一旦某个动作改变了位置的参照关系,例如移动机器人的底盘发生位移,此前记录的位置便会自动失效,系统随即知道需要重新确认,而不是按旧坐标操作。整个过程无需开发者手写任何缓存逻辑。
执行记忆还遵循两条原则:现场观测优先于依据执行记录做出的推断;未经确认的状态一律视为 "未知",而非默认 "成立"。瓶盖是否开启,若既未被观测到、也没有执行记录可以证明,系统便不会假设它已经开启。对湿实验而言,这正是避免 "一个未识别的对象状态偏差" 引发连锁失败的关键。
可回放的执行轨迹:从一次失败,到一类失败
每一次动作调用、每一份现场观测、每一个异常事件都会被结构化记录,并可按需保存关键画面。任务结束后,这份轨迹可以回放为完整的可视化报告。
当某个样品的检测结果出现异常时,研究者可以沿着轨迹回溯:它在哪一步、由哪台设备处理,当时的现场是何状态,是否经历过失败与重试。系统还支持对大量历史轨迹进行离线分析,将失败案例自动聚类、归纳共性原因,并生成改进建议交由人工审核 —— 不只是处理一次次失败,更能从一类类失败中持续改进。
四、安全底线
每一次行动都有边界
动态编排让系统更加灵活,但在湿实验室里,灵活必须以安全为前提。
Jiuwen Symbiosis 在动作到达硬件之前设置了一组安全护栏。它们并不是附加在流程末端的一道 "事后检查",而是挂接在执行过程的关键事件上:安全护栏在每一次运动类工具调用之前触发,恢复护栏则在工具执行异常时触发。在实验台上,这意味着超出边界的指令会被直接拒绝,不会被下发到硬件。即便某项边界尚未配置,护栏仍会对指令本身做类型与数值有效性检查,非数值、无穷大等异常参数同样会被拦截。
安全不仅在于 "拦住" 错误的动作,也在于动作失败之后能够 "收得住"。一旦运动或抓取类动作执行失败,恢复机制会尽力让设备回到已知的安全位姿:如果末端此时并未持有物体,便同时释放末端;如果确认正夹持着样品,则保持夹持、执行带载回退,绝不会仅仅因为一次运动失败就把样品丢下。回位本身若再次失败,系统不会反复重试同一动作,而是把问题如实上报。由此,设备尽可能回到一个已知的状态,下一步无论是重试、重新规划还是交由人工处理,都有清晰的起点。
结语
从 "写得出方案" 到 "做得完实验"
回到开篇的问题:屏幕上罗列的实验步骤,如何变成实验台上的物理操作?
Jiuwen Symbiosis 给出的答案,不是一个包揽一切的单一模型,而是一套面向物理世界的智能体系统:以 "感知 — 规划 — 执行 — 反馈" 的闭环看清现场、动态编排,让设备之间的协作随现场而变;以执行记忆与可回放轨迹记住每一步、追溯每一次;以安全护栏守住每一个动作的边界。
欢迎参与 Jiuwen Symbiosis 开源共建:
代码仓:
-
AtomGit:https://atomgit.com/openJiuwen/jiuwensymbiosis
-
GitHub:https://github.com/openJiuwen-ai/jiuwensymbiosis
社区:
-
openJiuwen @ AtomGit:https://atomgit.com/openJiuwen
-
官网:https://www.openjiuwen.com/
© THE END
转载请联系本公众号获得授权
投稿或寻求报道:liyazhou@jiqizhixin.com