一层触觉薄膜背后的高密度电极、自研触觉芯片与制造积累。
作者|七月
编辑|栗子
10月8日,美国专利商标局公开了特斯拉一份人形机器人专利申请,题为《THREE-DIMENSIONAL SOFT COMPLIANT ARRAY TACTILE SENSOR WITH MULTI-MODAL SENSING AND SCALABLE MANUFACTURING METHODS》(具备多模态感知与可扩展制造方法的三维柔性触觉传感器阵列)。在这份专利的首页有一张图——一只机器人手上,拇指、食指和掌心各贴着一片传感贴片,贴片顺着手的轮廓弯过去,像给手套了一层皮。
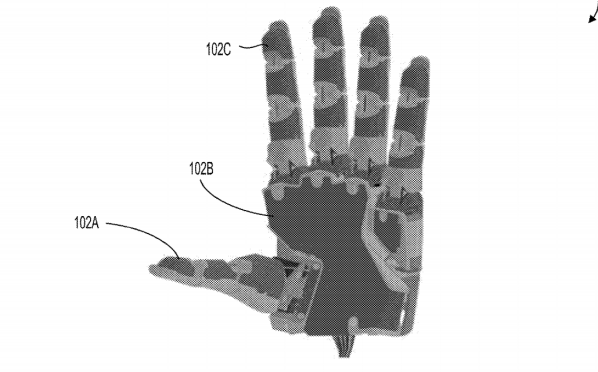
特斯拉专利首页中的机器人手部触觉贴片示意图(局部),图源:US 2026/0310299 A1
但更值得关注的细节,是标题的后半句“可扩展制造方法”。
一项传感器专利,把“怎么造”和“怎么感知”写进同一个标题。放到Optimus这两年的处境里看,就能理解。马斯克多次讲过,人类级别的灵巧手是Optimus最难的部分,难度“介于Model X和Starship之间”。The Information也曾报道,Optimus的手面临手工组装困难和触觉传感器耐用性问题。
特斯拉触觉专利涉及的制造问题,与中国一批柔性电子企业这些年反复处理的问题有相通之处。
DeepSkin是变格科技旗下、由无锡深界科技运营的柔性触觉品牌,也是解决这一问题的积极布局者之一。其母公司成立于2015年,过去十年积累了高密度电极和柔性电子产品的研发制造能力,拥有200多项相关专利,积累了车载电子产品开发和质量管理经验,其高精度薄膜电极产品累计出货金额超10亿元。
如今,DeepSkin将这些积累带进机器人触觉,主攻灵巧手全掌触觉和机器人身体大面积电子皮肤两个方向。产品技术层面,DeepSkin依托高密度薄膜触觉阵列与自研触觉芯片,已形成高空间分辨率、高刷新率的触觉感知能力。
回到特斯拉的这项专利,它的触觉方案与DeepSkin的具体器件并不相同,但都要回答一些相通的问题:如何让触觉贴合复杂手部曲面,记录细微接触,并把稳定性与制造实现同时纳入设计。
1.特斯拉触觉专利释放新信号,
薄膜式传感与规模制造走向台前

特斯拉的这项专利,将柔性触觉感知与可扩展制造放在同一技术方案中讨论。
通过柔性薄膜、感知阵列及相应的制造工艺,传感器能够适配机器人手部不同形状的接触区域,将外部接触产生的变化转化为可供机器人使用的触觉信息。
此外,柔性传感薄膜还要根据指尖、指腹或掌心的形状,形成相应的曲面。薄膜式传感器最终要适配的,是一只会反复抓握、接触不同物体的机器人手。
这也意味着,薄膜式传感器要同时处理感知和结构上的要求:哪里受力、力怎么分布,需要足够细致的感知阵列;贴合曲面、承受反复接触,则要考虑材料与结构的稳定性。
在这类器件中,高密度电极为密集布置感知点提供基础。金属网格是DeepSkin所依托的柔性电子技术积累之一,相关经验可以为高密度电极和柔性薄膜的设计提供支持。到了手掌级触觉阵列,除了布置足够多的感知点,还需要考虑不同区域的响应一致性,以及柔性材料、安装结构和长期使用对感知性能的影响。
DeepSkin与特斯拉面对的工程问题因此有相通之处:如何实现高密度感知、保持薄膜结构稳定、适配复杂曲面,并使大规模感知阵列获得可靠、一致的响应。
这些制造经验之外,DeepSkin所依托的技术体系还积累了另一项与触觉有关的能力:读出密集电极上的微小信号。如今,这些自研芯片被用来读取薄膜触觉阵列。
高密度电极、自研触觉芯片和既有柔性电子产业体系,构成了DeepSkin进入机器人触觉的起点。
2.机器人灵巧手的下一步,
是让整个手掌都有感觉

为什么机器人现在开始认真对待触觉?
用机器人拿一只纸杯来说明。手伸过去之前,摄像头负责判断杯子在哪、多大、什么形状。手指一合拢,问题就变了:接触点落在哪几个位置,力压在哪一侧,杯子有没有往下滑。这时候大部分接触面被手挡住,摄像头看不到。
腕部的六维力传感器能告诉机器人“手上一共受了多大的力”,但同样的合力,可能来自两根手指捏住,也可能来自整个掌心托住,抓取姿态完全不一样。要分清这些情况,需要手表面的触觉阵列给出“哪里受力、受多少”的分布图。
对过去的工业机器人来说,这不算问题——工件位置、姿态、种类都被工装严格限定,按程序执行动作即可;但具身智能要进入的是非结构化环境,桌上的杯子可能是纸的、玻璃的,也可能装满了水。事先穷举所有接触情况做不到,只能在动作过程中边摸边调。而触觉补上的就是动作发生之后这段反馈,让机器人少猜测接触状态。
除了即时补充动作反馈,触觉还有数据层面的价值。视频数据能教会模型杯子长什么样,却教不会它杯子有多软、多滑。TÜV莱茵与SENSOR CHINA共同发布的《2026具身智能机器人传感器白皮书》指出,物理AI面临高质量交互数据稀缺的问题,传统视频缺少交互与反馈信息。可以为机器人操作策略的学习提供重要数据。
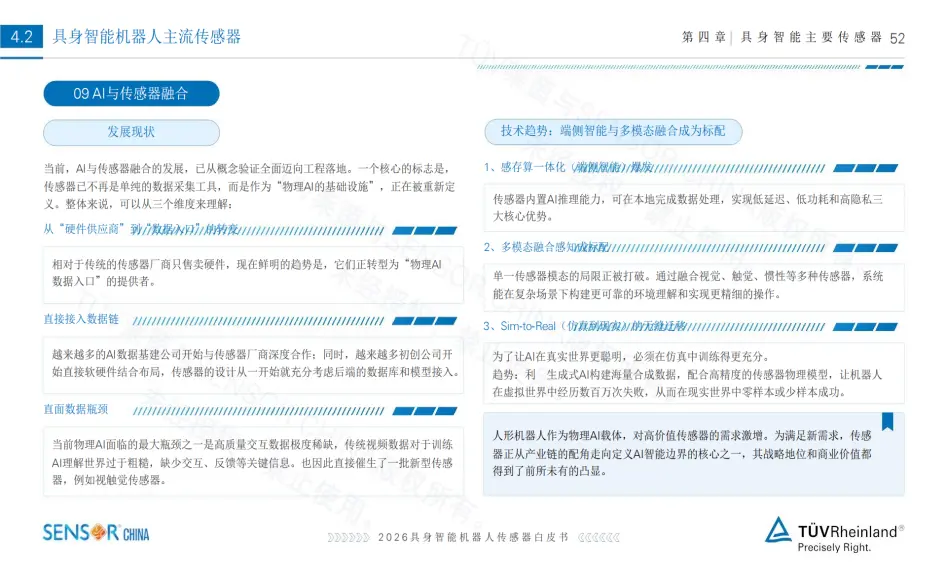
AI与传感器融合发展现状,图源:《2026具身智能机器人传感器白皮书》。
能记录多少接触信息,还要看传感器覆盖了哪些部位。
行业早期的做法是给指尖和指节装传感器。但是,真实的抓握很少只用指尖。捏杯沿用指尖,握杯身要用指腹和指侧,从下面托就主要靠掌心。随着动作推进,接触区域会从指尖转移到指腹、再到掌面。只看指尖,相当于只看到了这个过程的开头。
所以DeepSkin主推的,是覆盖指尖、指腹、指节、指侧和掌面等关键接触区域的“全掌触觉”。依托高密度薄膜式触觉阵列,DeepSkin可以根据不同手型和操作需求,对感知区域、阵列规格及柔性结构进行设计。
在精细感知方面,DeepSkin已实现9,216点、16,384点的高分辨率触觉阵列,为机器人获取更细致的接触信息提供了技术基础。
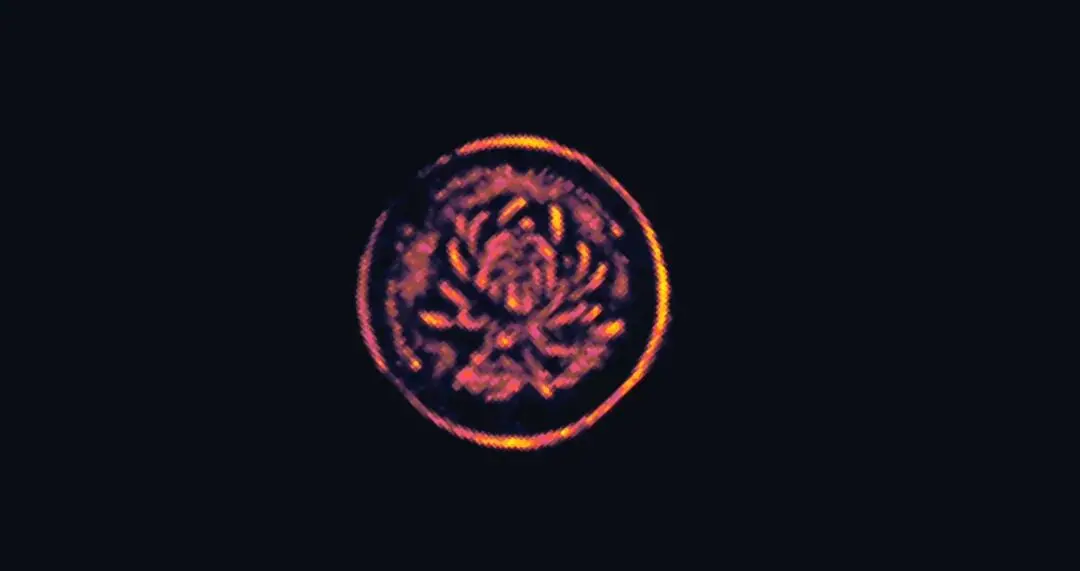
高分辨率纹理识别,图源:DeepSkin提供
各部位的阵列规格不同,是DeepSkin有意设计的:指尖要辨纹理、找边缘,需要的空间细节多;掌面主要负责承托,覆盖面积比密度重要;夹爪的接触区是一条细长带,阵列也跟着做成长条。感知资源按接触任务分配,比整只手平均铺满划算得多。
这对整机厂意味着,触觉供应商得参与到结构设计里来——传感器贴在哪、每个分区对应手的哪块位置、触觉数据怎么和关节动作在时间上对齐,都会影响后面能不能用好这些数据。DeepSkin已形成覆盖触觉传感器、自研采集芯片、采集硬件及SDK/API的全栈技术能力,可向机器人整机厂提供软硬件一体化、支持即插即用的触觉解决方案。
3.从高密度电极到自研触觉芯片,
触觉薄膜如何实现超高分辨率?

全掌覆盖让触觉延伸到更多接触部位。接下来要解决的,是在有限的厚度和空间里,获取足够细致的接触信息。
视触觉以GelSight为代表。指尖里装一颗微型相机,拍摄柔软弹性体接触物体时的形变,再用算法反推压力、纹理和滑移。它的分辨率很高,输出的图像也适合用于模型训练。代价同样来自光学系统:相机、照明和光路要占空间,弹性体表面会磨损,每一帧图像还需要传输和处理。把这些组件铺到更多手部区域,就要进一步考虑体积、布置和维护。
DeepSkin通过薄膜式触觉技术,在薄而柔软的接触面上获取细节。灵巧手与夹爪方向的传感薄膜厚度可控制在500微米以内,支持2.5毫米弯折半径,单片最大尺寸约2.2米×1.2米。不同厚度与尺寸对应不同产品配置,具体数值以相应型号为准。
高密度电极把更多感知点布置到薄膜上,读出芯片则要把这些点的响应采集出来。金属网格的柔性电极积累与自研触觉能力,在这里共同支撑DeepSkin的高分辨率薄膜触觉。
高分辨率薄膜触觉的“入场费”,有相当一部分交在读出环节。
阵列从16×16扩大到128×128,感知点从256个增加到16384个,涨了64倍。随着阵列规模扩大,读出系统需要在有限的采集周期内处理更多感知信息,对芯片的读出速率、通道组织和数据处理能力提出更高要求。
在这方面,DeepSkin可以调用已有的自研芯片积累。据团队介绍,DeepSkin依托自研触觉芯片与技术平台,最高可支持约2万个感知点,芯片级读出速率可达200Hz,对应5ms采集周期。高密度电极与高速读出能力相结合,为高分辨率薄膜触觉提供了核心技术支撑。过去十年形成的技术体系中,变格科技已积累多款经过量产验证的自研芯片,为DeepSkin面向不同阵列规模和采集需求开展产品设计提供了技术基础。
据研发团队介绍,DeepSkin依托薄膜触觉阵列与自研触觉芯片,实现了96×96、128×128高分辨率阵列,呈现出精细的触觉响应成像效果。这体现了DeepSkin的核心能力:在薄而柔软的接触面上,获取更细致的触觉信息。
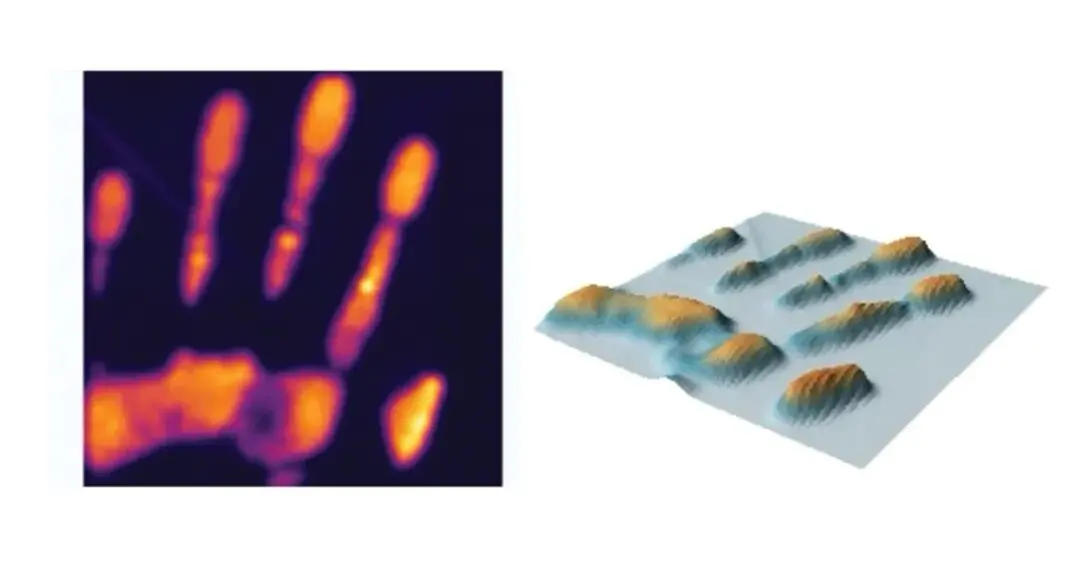
高分辨率纹理识别,图片来源:DeepSkin提供。
这项积累也影响产品开发和成本。头豹研究院2024年的行业报告曾估算,芯片约占电子皮肤成本的三成。尽管这个比例不能直接套用到DeepSkin,但它说明,读出芯片在触觉产品中也是一项重要成本。
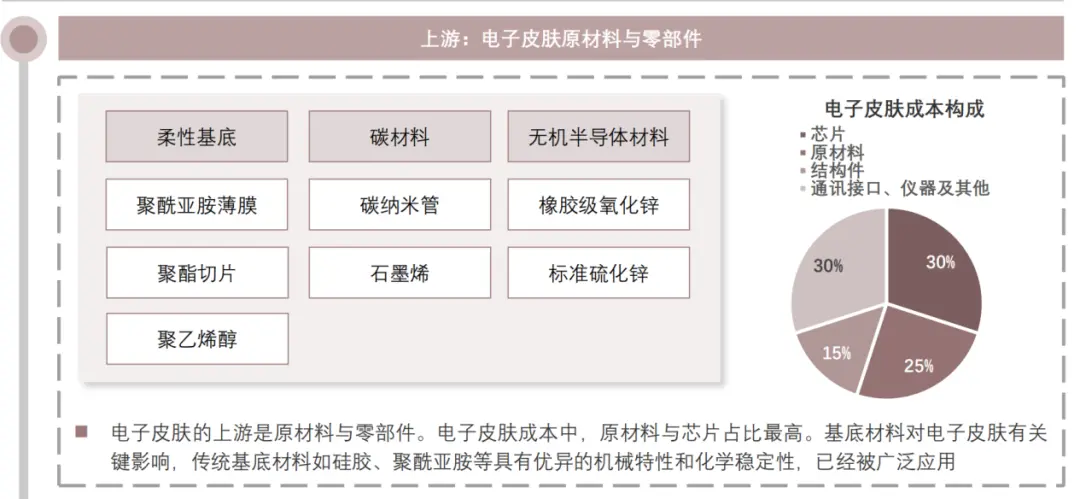
电子皮肤产业链上游。图源:头豹研究院《中国电子皮肤行业概览:机器人的触觉革命》。
对DeepSkin来说,自研触觉芯片的价值还体现在产品设计上:需要多细的接触信息、多久更新一次、怎样接入手部结构,都要由阵列与采集系统共同决定。把这些环节放在一起开发,有助于减少反复适配,也让高分辨率薄膜触觉有了更具体的实现路径。
4.超十亿元交付与车载电子经验,
如何支撑触觉量产?

一片触觉皮肤装到手上,制造质量的影响才刚开始显现。
设想一个场景:机器人已经按某片传感器的响应完成了标定,抓取策略也调好了。后来这片皮肤磨损要换新,同样一次按压,新皮肤的读数却明显不同,原来的标定就需要重新检查,严重的话策略也得重新验证。客户部署一百台机器人,这种事就可能重复一百次。
所以对批量部署的客户来说,一致性直接对应运维成本。行业里最近有篇深度报道说得很直接:这条链算不算跑出来,要看同一个客户、同一款灵巧手,第二批量产的数据能不能和第一批对上。
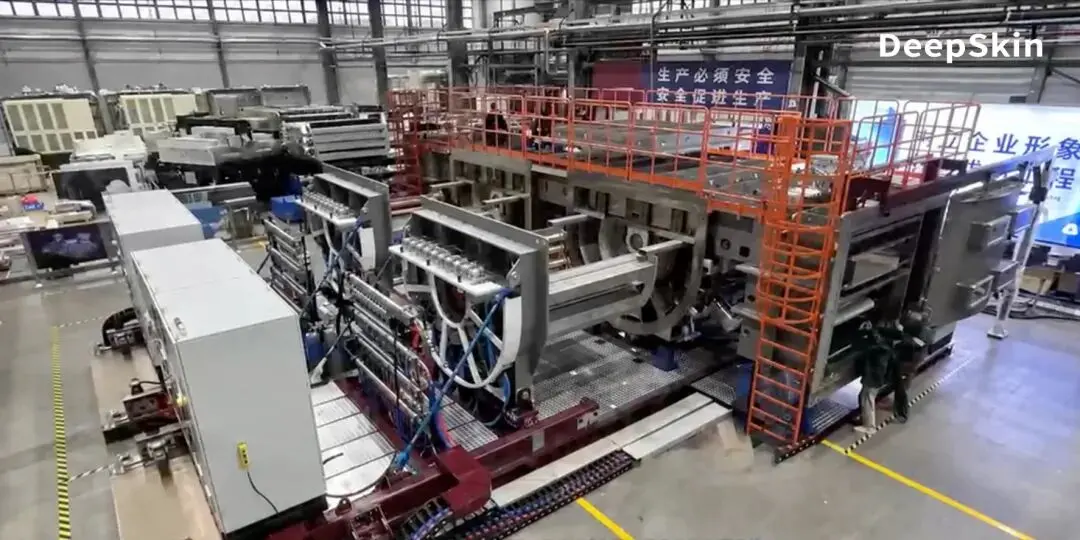
高达两层楼的大型磁控溅射镀膜设备,为电子皮肤精密柔性电极的制造提供工艺支撑。 图源:DeepSkin提供。
DeepSkin所依托的柔性薄膜电子产业体系,已经积累了十年的研发、制造和交付经验。据团队介绍,该公司的高精度薄膜电极产品累计出货金额超过10亿人民币,客户涵盖多家国内外知名大厂。
在制造与质量管理方面,有无锡、嘉善、南宁、惠州四个生产基地、约4.5万平方米无尘车间,以及以IATF16949汽车行业质量管理体系认证为代表的质量管理体系认证和车载产品开发、交付经验。从精密制造、生产过程控制到产品质量追溯,这套经过长期产业化实践的制造体系,为DeepSkin薄膜式触觉传感器的规模化制造和批量交付提供产业基础。
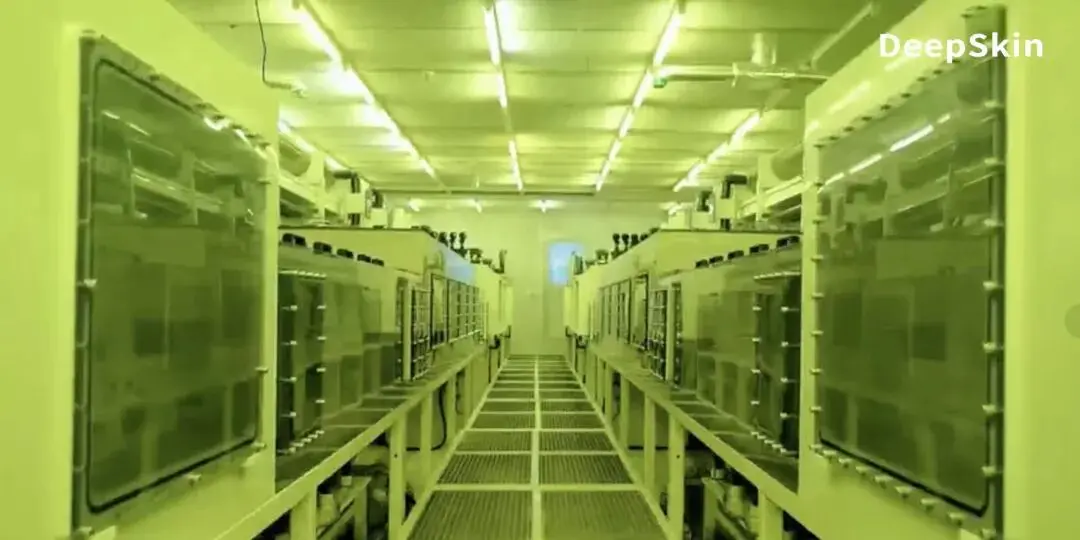
图源:DeepSkin提供
具体到触觉产品,还要检验每个位置在规定载荷下怎么响应,装到曲面上之后测量关系有没有变。一致性管的是不同器件之间的差异,稳定性管的是同一个器件随时间的变化。
对机器人整机厂而言,制造能力最终需要体现在可持续的产品交付上:同一设计反复生产,批次之间的响应能否保持一致;产品出现偏差,能否追溯原因;传感器磨损更换后,能否减少重新调试的工作。而DeepSkin背后既有业务形成的质量管理经验,正好为处理这些问题提供了基础。
此外,柔软材料也有时间效应——持续受压时形变会慢慢增加,叫蠕变;固定形变下应力会慢慢下降,叫应力松弛;加载和卸载之间还有迟滞。机器人抓起一个零件、等待、定位、装配,可能是一段好几秒的连续动作。材料如果在这段时间里悄悄变化,机器人会误判接触状态,比如以为夹松了,其实是传感器漂了。下一次抓取开始时材料有没有恢复,也会影响信号基准。
耐用性最终会体现在客户的成本上。换一片皮肤,涉及停机、拆装和重新校准。头豹研究院的测算模型假设,单台人形机器人的电子皮肤价值会从2024年的约9200元降到2030年约1500元。这一数据说明,行业预期的市场增长,是建立在“装机量上去、单价下来”前提上的。
DeepSkin的模组用背胶粘贴,可以整片更换,配合出厂标定和批次追溯,目标是让换件这件事尽量简单。
据DeepSkin相关技术负责人介绍,其高分辨率薄膜式触觉传感器及自研触觉芯片已形成完整的感知与采集系统,相关产品已完成一线客户上机验证,目前进入小批量量产阶段。
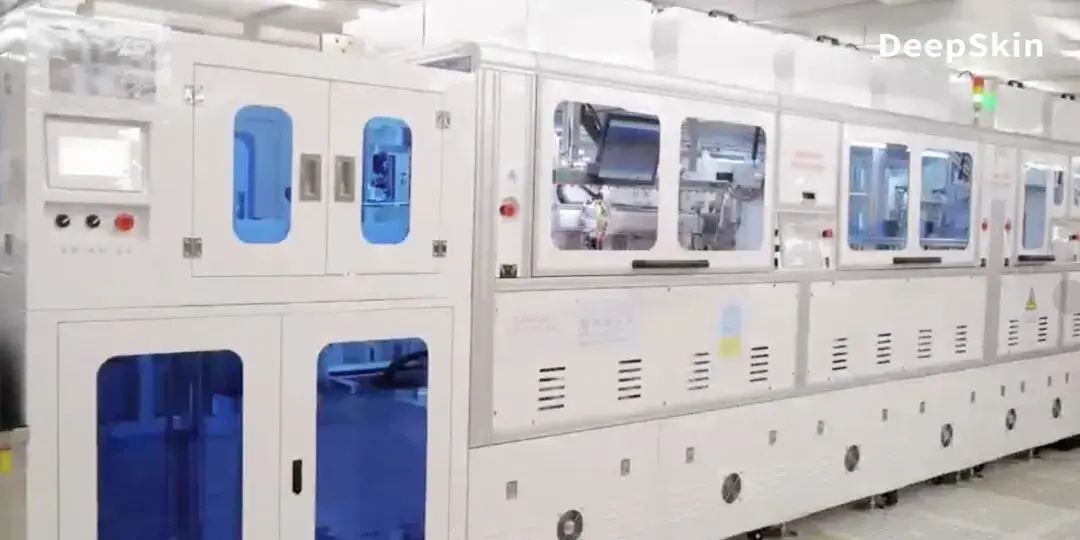
图源:DeepSkin提供
从客户验证走向批量量产,DeepSkin发挥的能力远不止于传感器本身。高分辨率感知、自研触觉芯片、系统集成能力以及既有柔性电子制造经验,共同构成其面向机器人客户的技术与产业化基础。
机器人触觉需要继续提高分辨率,让接触中的形状、纹理和变化被更完整地记录下来;这些信息还要及时进入控制系统,并在长期使用和更换器件之后保持可信。可以说,特斯拉把“可扩展制造”写进触觉专利标题的时候,也把性能之外的制造要求摆到了台前。
从指尖到全掌,从局部高分辨率阵列到大面积电子皮肤,DeepSkin正在建立面向多类机器人接触场景的薄膜式触觉产品体系。其差异化基础不仅在于高密度电极、自研触觉芯片与全栈触觉技术能力,更在于高精度薄膜电极产品累计出货金额超过10亿元人民币的全球出货经验、四大生产基地及车规级质量管理体系所构成的产业化支撑。
(封面图来源:AI生成)
END.