在2026世界机器人大会期间举办的CONFLUENCE群智会上,机器人、无人机、AI领域超过60位科学家、从业者齐聚一堂,共同探讨「智能下一站」。这些行业大牛,频繁提到大家可能有些陌生的词——群体智能(Collective AGI)。
那么什么是群体智能呢?从字面意思来理解,群体智能似乎是许多机器人放在同一个空间,执行同步动作,共同完成任务,但这只是集群控制,不是真正意义上的群体智能,二者存在本质上的区别。
雷科技(ID:leitech)认为,业内人士讨论群体智能的技术路线与场景化落地,是因为机器人正在从实验室、舞台走进工业、家庭场景,整个行业面临的问题不只是怎么样让机器人更聪明,更关键的是如何让一群机器人互相配合,去完成更复杂的工作。
从个体全能,到团队协作
相较于人形机器人,轮足机器人+机械臂的设计,无需考虑动态平衡,能耗和成本更低,工作效率更高,更适合早期普及工业和家用机器人。可机器人企业依然坚持认为人形机器人才是最优解,主要原因在于人形机器人拥有更强的「泛化」能力。
理论上,绝大多数人类能够完成的工作,人形机器人都可以完成,这种泛用性是轮足机器人+机械臂无法相比的。
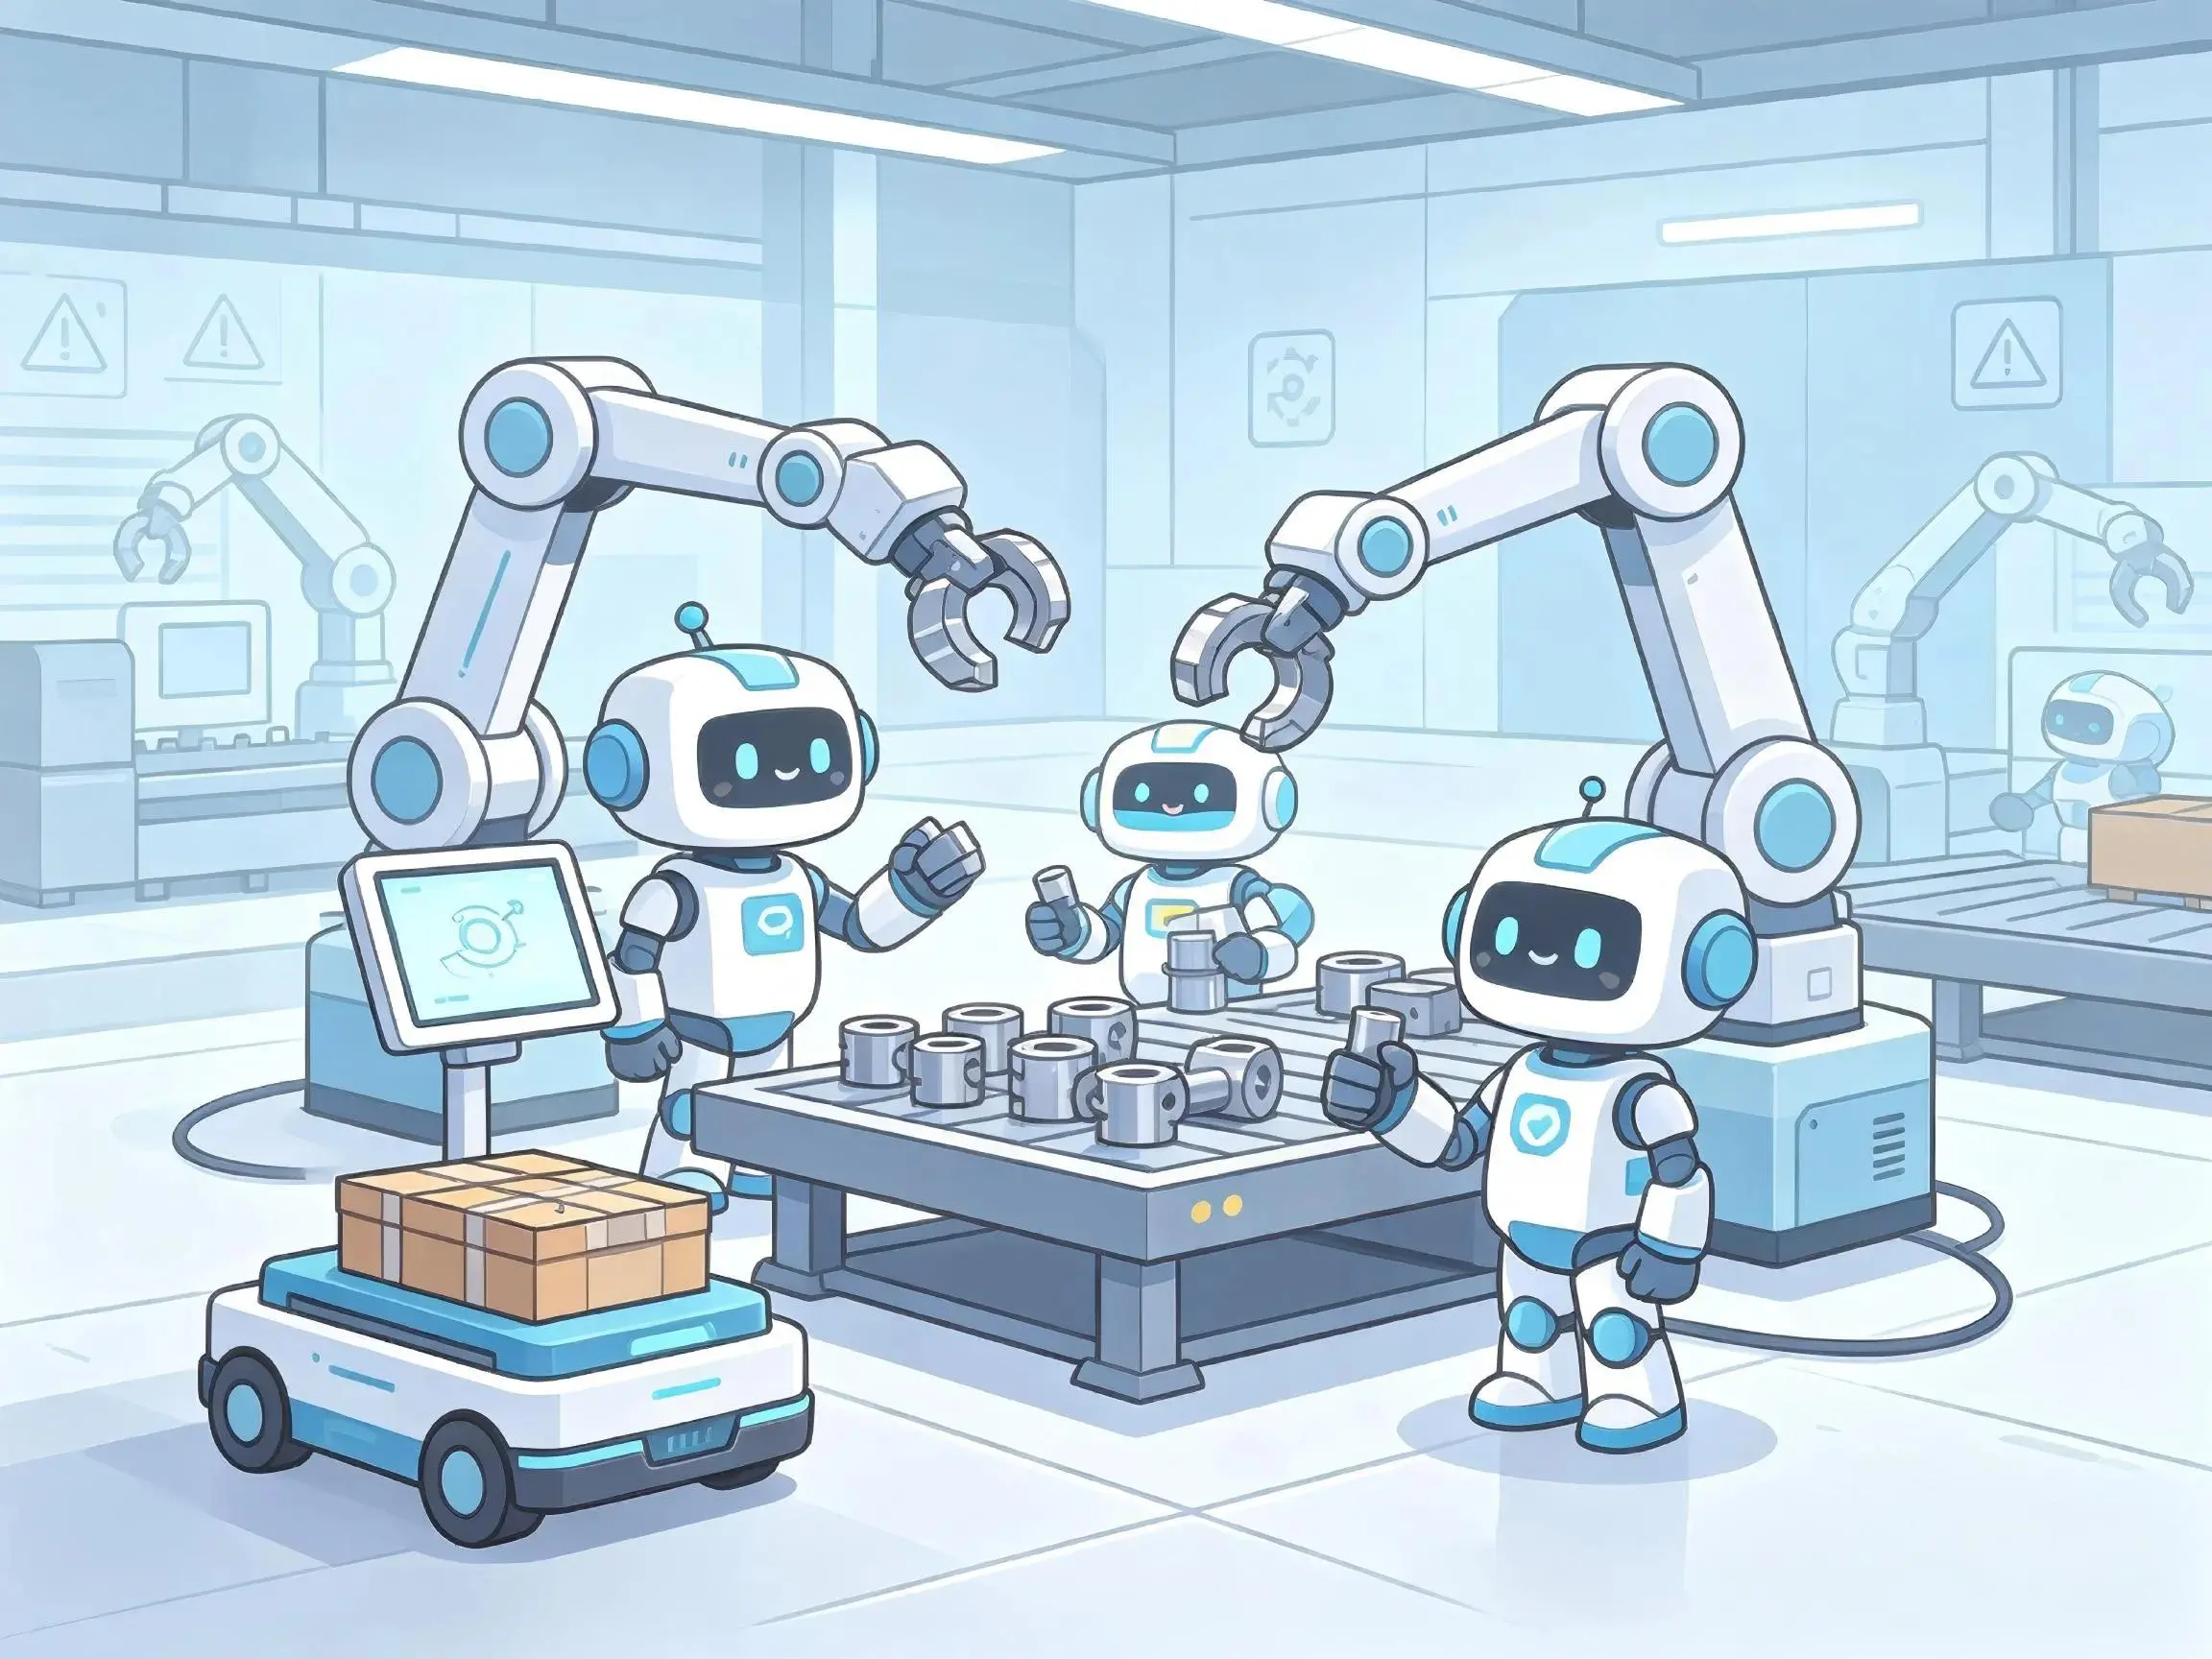
然而一台人形机器人同时完成巡检、搬运、装配、清扫等工作,硬件和训练成本会指数级飙升,大模型的能力提升存在边际效应。即便VLA、具身大模型持续迭代,单体机器人依然存在物理约束。
(图源:豆包AI生成)
群体智能会把不同类型的机器人拼接成完整闭环,将复杂任务分配给对应类型的机器人,不要求机器人是「全才」。
另外,集群控制模式下,每个机器人要到达哪里、做什么工作,都由中央系统发布指令,设备越多调度和通信难度就越大。一旦中央系统出现问题,整个集群都可能受到影响。
群体智能模式下,人负责提出目标、设定规则,大模型负责处理信息和决策,机器人负责具体执行。在执行过程中,机器人之间会互相交换信息,并根据实际情况调整执行方案。
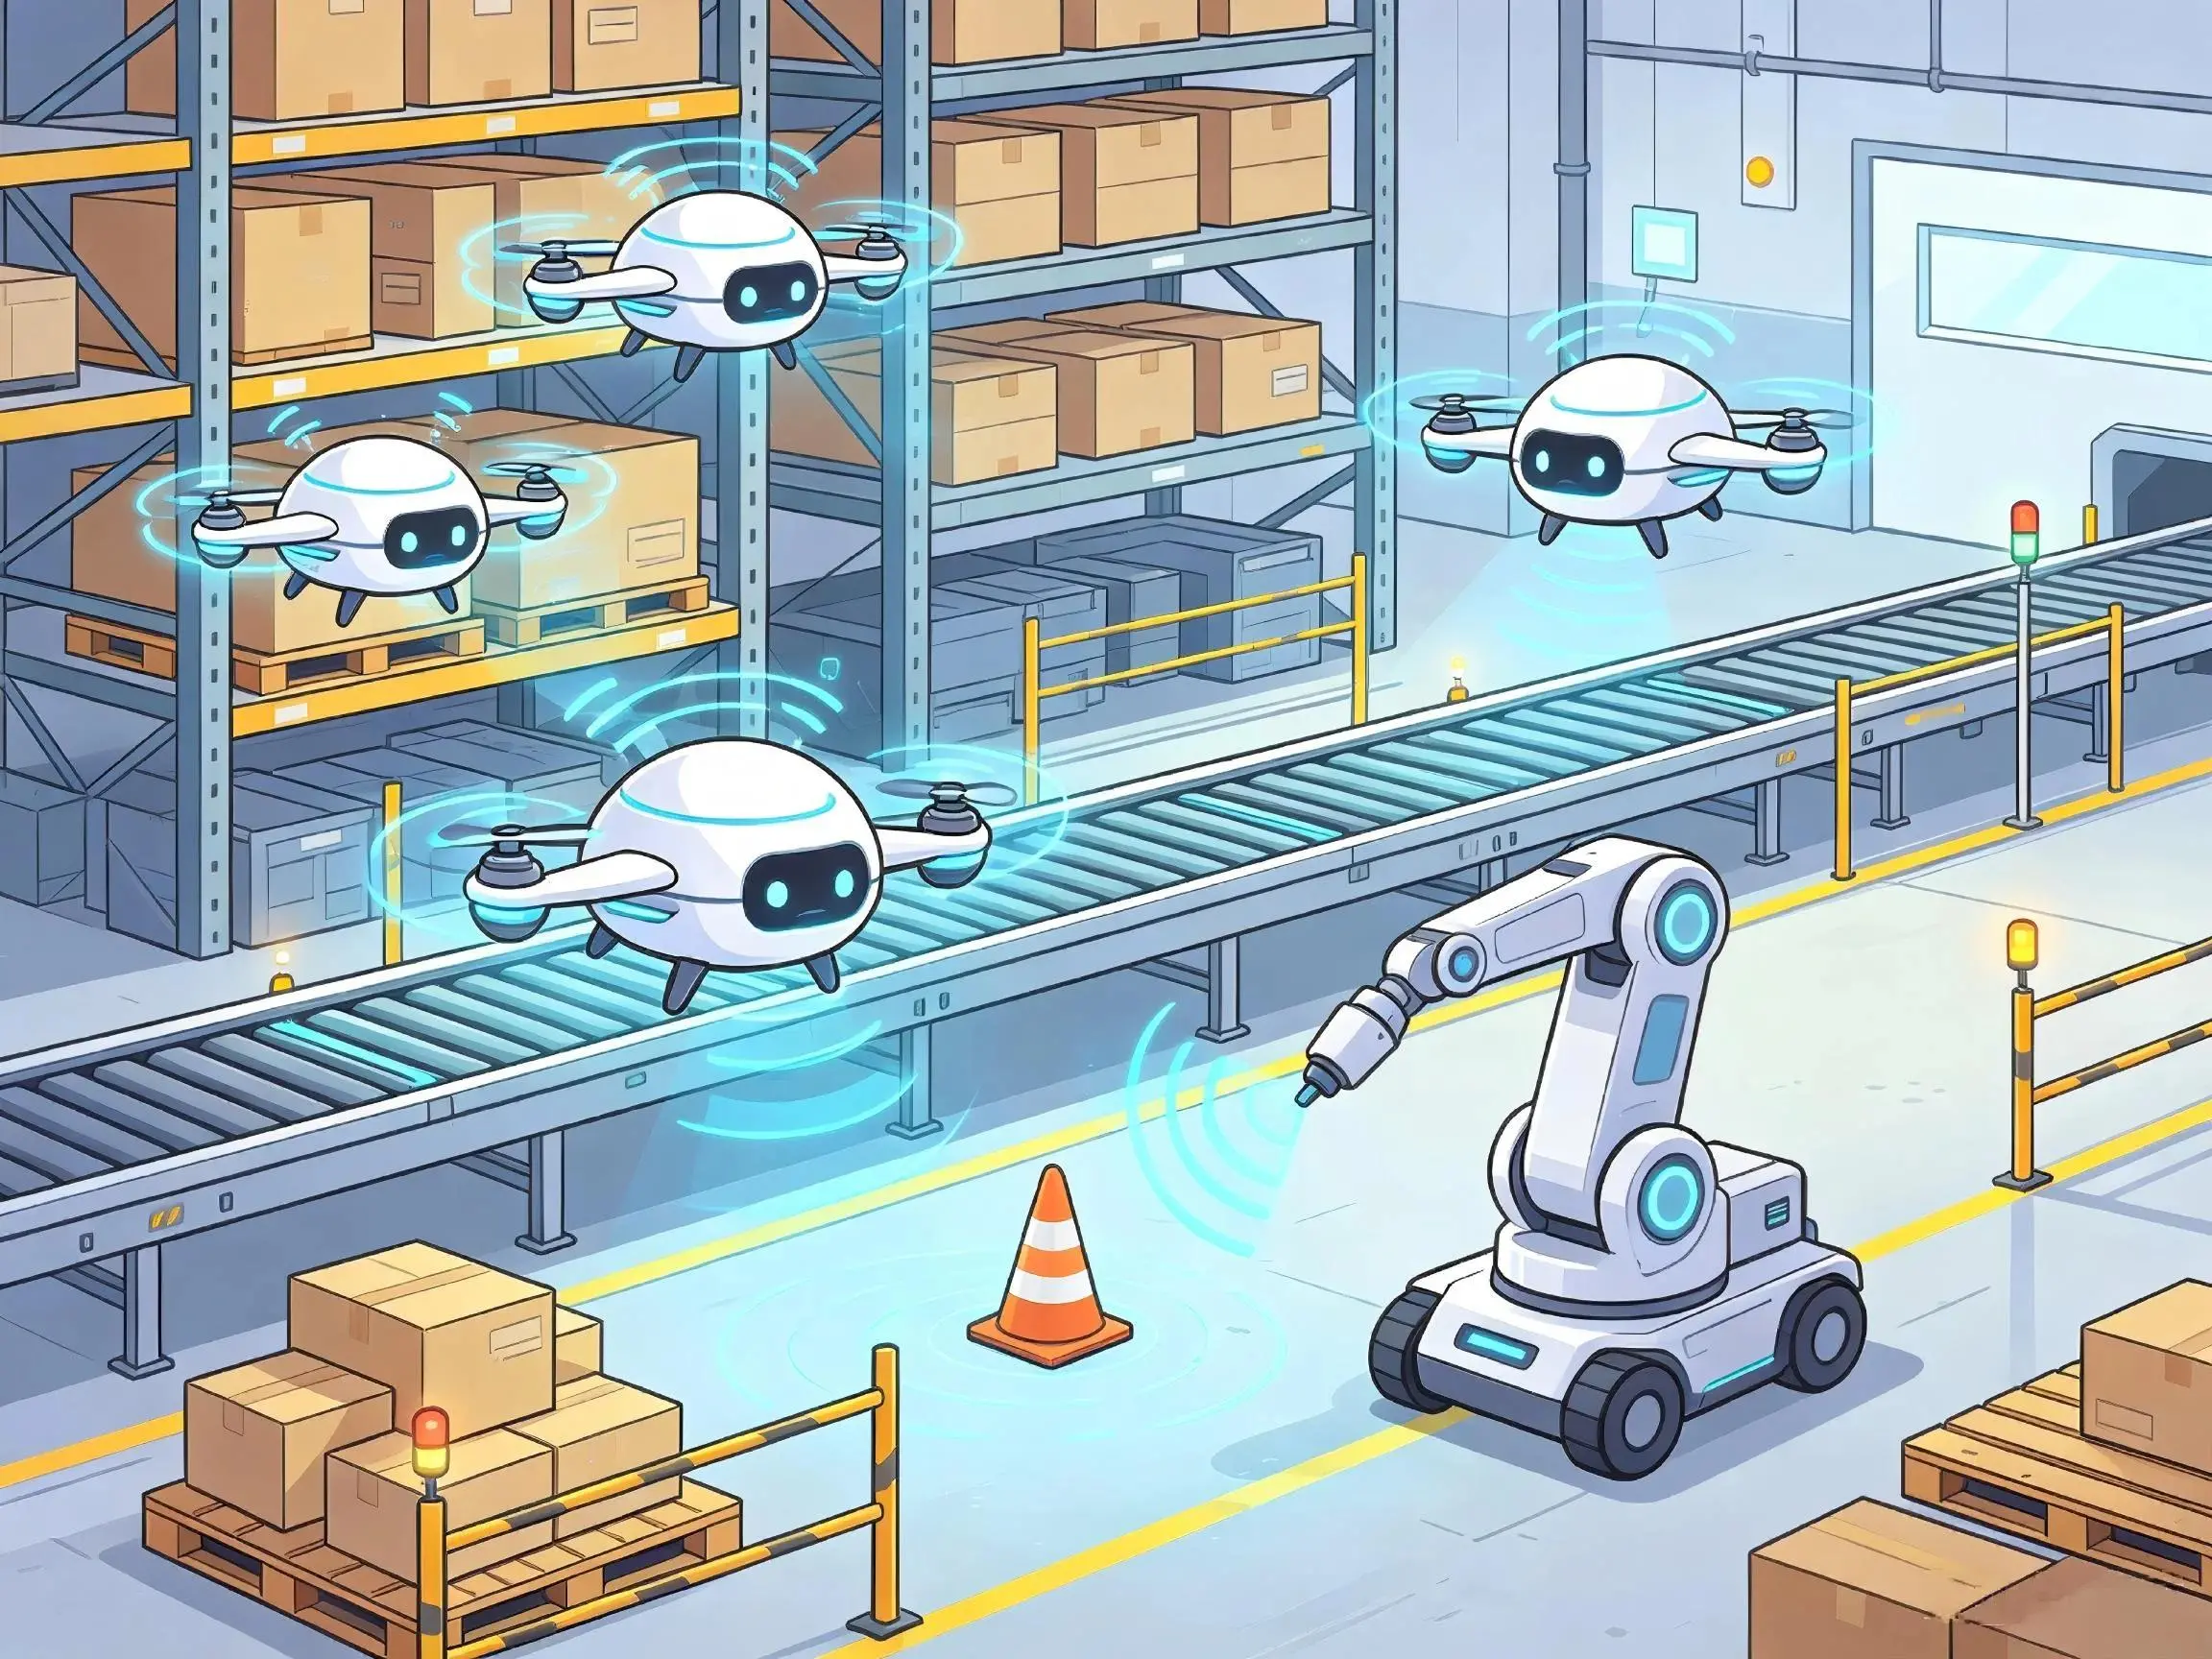
微分智飞(杭州)联合创始人于欢举了一个例子,多架无人机分头搜索不同区域,遇到物理障碍时,通知移动机械臂来解决问题。无人机与移动机械臂组成了一个作业队,无人机负责观察情况,移动机械臂负责具体操作。
(图源:豆包AI生成)
这种工作模式类似蚁群,采用分布式架构,不需要统筹全局的大脑,蚂蚁之间可以互相传递信息和完成觅食、搭桥、战斗等任务,每一个个体都能收集、处理信息,并且思考和决策,不再是全员复刻同一套行为。
落地到工业场景中,一批低成本、专精单项能力的异构机器人通过集群协同,完成复杂工作,能够降低单台机器人硬件和AI大模型门槛。即便个别机器人损毁、通信中断,系统也会自动把任务迁移给其他空闲个体,任务不会直接终止,在矿山巡检、电力运维、灾难搜救这类高风险场景,这一特性是单体机器人无法比拟的优势。
破解落地困局,群体智能成了全村希望?
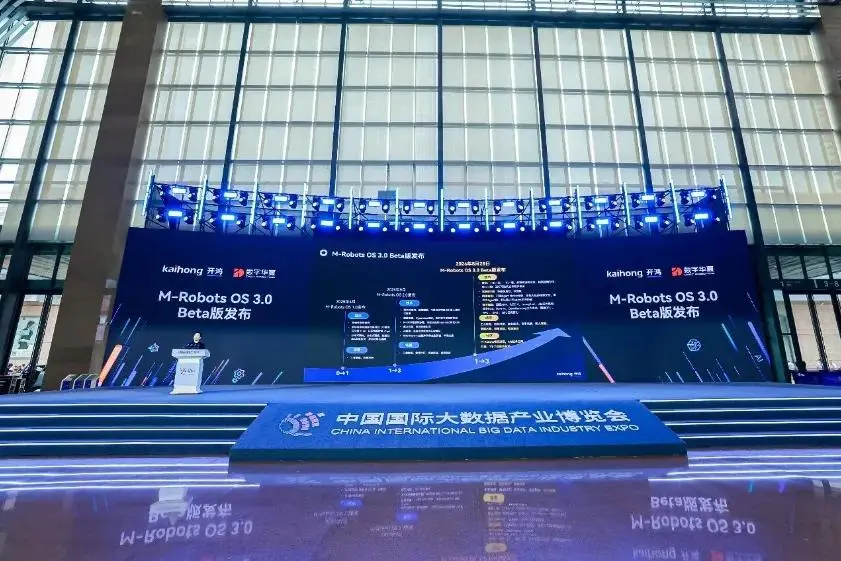
8月28日,在国家数据局主办的2026中国国际大数据产业博览会上,深开鸿高级副总裁王皓博士发布了M-Robots OS 3.0 Beta版。
作为全国首个以开源鸿蒙(OpenHarmony)为底座打造的分布式异构多机协同机器人操作系统,M-Robots OS 3.0 Beta版本没有再强调能力上的提升,而是将重心聚焦在群体智能上。
(图源:深开鸿官网)
全新的Agent Native框架和基于该框架打造的M-Claw,支持多机器人自组网、分布式能力共享、动态任务分配等功能,让机器人之间实现了Agent自主协同。
王皓还举了多个实际落地场景为例,如园区巡检场景下,搭载M-Robots OS的海恩巡检机器人可联动无人机,组成空地一体园区安全防护体系。发现非法闯入、火灾等情况后,系统会联动周围其他设备,对多设备收集到的信息进行核实分析,并通知最近的地面机器人前去处理。
不过演示场景与真实情况仍存在差距,不同品牌机器人协议、控制接口不统一,很难直接互相理解任务指令,通用协同底座尚不成熟,而且去中心化自架构可能会出现不可预期的群体行为。因此,行业需要统一的标准体系。
作为国内头部机器人企业,优必选牵头申报的《人工智能关键基础技术面向工业的具身群体智能协同系统控制接口规范》(立项计划号:2026-1078T-YD),已成功获批立项。这是国内首个面向工业场景、聚焦具身智能协同领域的行业标准,由工信部人工智能标准化技术委员会(MIIT/TC1)归口管理。
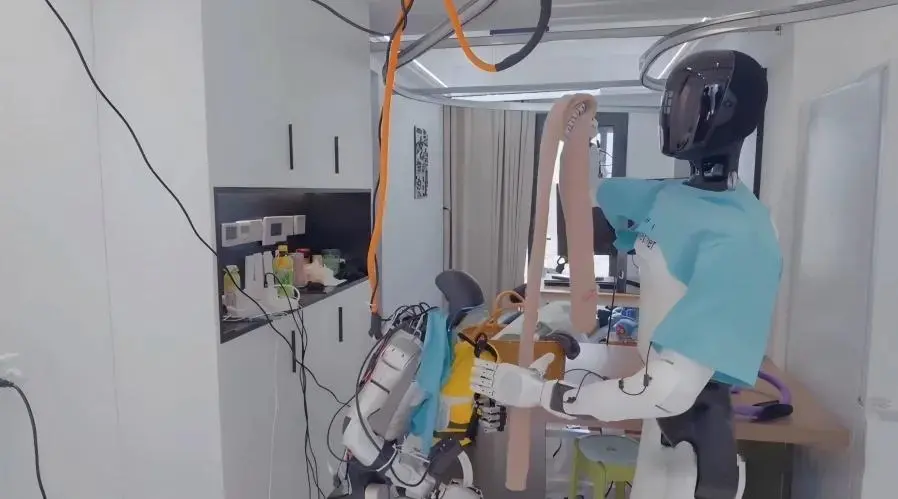
前段时间,一段10分钟的机器人演示视频在行业爆火,视频中出场的两个机器人分别是宇树G1和智元远征A3。该视频爆火的原因是,两个机器人搭载某神秘大模型,不仅能够干家务,宇树G1和智元远征A3还能协同配合,完成了智元远征A3为宇树G1戴围巾的操作。
(图源:B站截图)
没有人预设指令,也没有人为这两台机器人分工,它们可以理解彼此,去判断谁更适合完成某项任务,在一台机器人遇到困难时,另一台机器人会主动去帮忙。这种协同工作能力给我们带来的震撼,远非一群机器人按照既定编程跳舞可比。
优必选牵头申报的新标准,是为了适配不同品牌、不同架构的机器人,让他们之间可以实现数据互通和协同工作,而不是必须运行同一系统或同款大模型。
在产品落地方面,优必选全尺寸工业人形机器人Walker S2已经用上了群脑网络2.0(BrainNet2.0)和智能体技术Co-Agent,既可以独立执行任务,也能作为动态节点,与其他机器人协同工作。
以往机器人协同高度依赖软硬件绑定的封闭生态、厂商自研架构、私有协议,导致多设备协同仅能局限于单一品牌体系,跨品牌、跨机型的集群作业几乎无法商用,限制了群体智能的场景复用价值。
当前机器人产业正处在一个微妙的转折点,硬件本体、伺服电机、灵巧手持续迭代,单机样机性能越来越惊艳,但是规模化商业落地依旧缓慢,成本高、场景适配难成为两大拦路虎,进入真实非结构化场景后就会暴露短板。
群体智能降低了对单体机器人的能力要求,既能降低机器人部署成本,又能提高对复杂场景的适应性,去中心化的特点还能增强系统稳定性。优必选牵头申请的新标准,则有望打破不同品牌、不同架构之间的壁垒,让每一家机器人企业都能充分发挥自己的优势,并将企业的优势集合起来,推动机器人加快场景化落地。
垂直场景率先落地,规模化商用尚需時日
群体智能的爆火,表明行业不再执着于打造一台无所不能的超级机器人,转而依靠异构智能体协同,去适配物理世界纷繁复杂的真实任务。
需要注意的是,现阶段多数跨机型自主协同案例依旧局限于小规模实验室演示,拓展到数十台以上设备的真实产线、户外作业场景,通信时延波动、大模型决策幻觉、仿真到现实的迁移偏差等问题便会被成倍放大。
(图源:豆包AI生成)
操作系统底座与行业标准的双向推进,恰好构成群体智能落地的两条轮子。M-Robots OS这类底层系统解决设备组网、能力共享的工程底座问题,优必选牵头制定的接口规范,则从标准层面划定异构设备交互的共同语言,二者结合,才能避免群体智能继续困在单一厂商的封闭生态内。
不过群体智能与个体全能并不冲突,前者是当前企业提高机器人价值、加快场景化落地的优选,后者则是全行业的最高追求。
短期来看,大规模通用化的群体智能还不会很快到来,最先落地的会是矿山、电力、工厂巡检这类确定性较强的垂直场景。雷科技认为,未来群体智能走向全局约束+局部自治的混合架构,在自主涌现与可控安全之间找到平衡点。