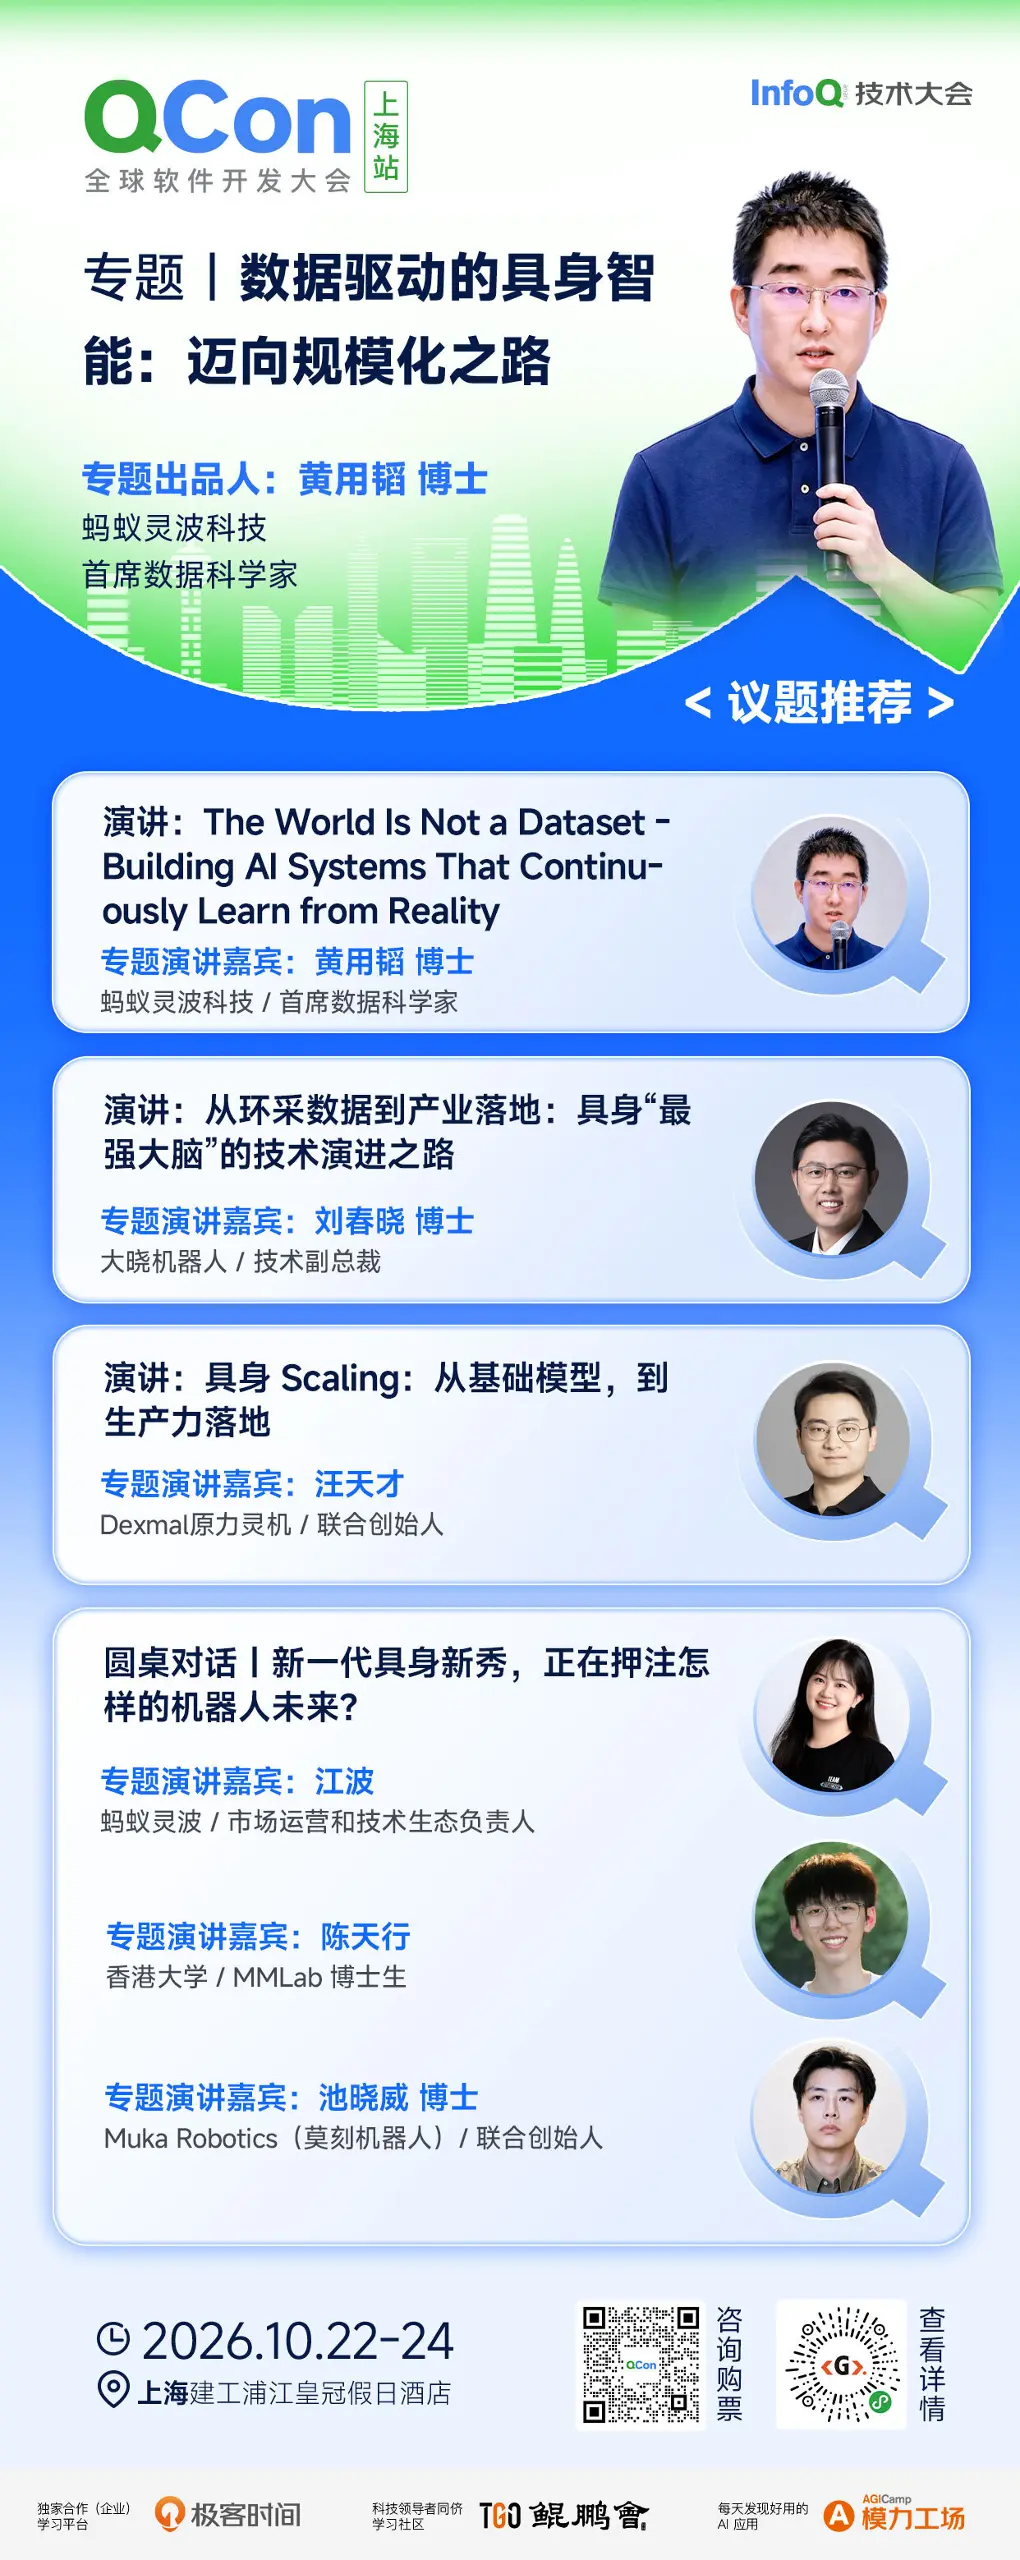
具身智能如何走出实验室、进入真实产业现场?高质量数据与持续学习闭环,是迈向规模化落地的关键。
10 月 22~24 日,QCon 全球软件开发大会将在上海举行。本次大会特别策划了专题《数据驱动的具身智能:迈向规模化之路》,由蚂蚁灵波科技首席数据科学家黄用韬博士担任出品人。
黄用韬博士本科毕业于清华大学数理基础科学班,博士毕业于德州大学达拉斯分校,长期从事 AI 基础设施与分布式系统研究与实践,在自动驾驶领域拥有多年产业经验,曾任元戎启行技术合伙人,主导构建了大规模数据与训练基础设施体系,现任蚂蚁灵波科技首席数据科学家。
面对真机交互数据不足、闭环效率低、模型泛化受限以及仿真与现实难以对齐等挑战,本专题将围绕具身数据体系、数据驱动模型革新、通用物理智能落地展开,探讨如何积累和利用真机数据、构建机器人通用大脑,让具身智能从实验室验证迈向规模化商用。
实践主题前瞻
演讲推荐一:The World Is Not a Dataset - Building AI Systems That Continuously Learn from Reality
机器人如何从真实执行中持续学习?仅有训练数据还不够,任务、环境、硬件状态、模型版本以及人工介入,都会影响对执行结果的判断。一次失败究竟需要补充数据、改进模型,还是排查硬件与标定,需要系统理解反馈后再作决策。
本次演讲中,蚂蚁灵波科技首席数据科学家黄用韬博士将分享真实世界学习系统的设计思路,通过端、边、云协同,将执行反馈、数据采集、模型迭代与效果验证衔接起来。重点讨论如何依据评测结果确定下一轮采集任务,以及如何缩短从发现能力缺口到验证改进效果的周期。
演讲推荐二:从环采数据到产业落地:具身“最强大脑”的技术演进之路
当机器人进入家庭、工厂和开放公共空间,如何持续获取高质量交互数据,并适应不同任务、环境与机器人本体,成为落地过程中的重要挑战。从数据采集到模型训练,再到现场部署,需要建立能够持续反馈和优化的完整链路。
本次演讲中,大晓机器人技术副总裁刘春晓博士将介绍环境式数据采集、标注与质量管理实践,解析具身基础模型如何统一建模空间理解、导航决策、操作执行及任务评估。结合“晓途”开放场景自主作业方案,分享跨任务、跨场景、跨本体泛化的探索,以及行业应用的部署、评测和规模化复制路径。
演讲推荐三:具身 Scaling:从基础模型,到生产力落地
模型规模增长,为什么不一定带来真机表现的同步提升?随着具身基础模型不断发展,实验室效果与实际应用之间的差距仍待跨越。成功率、稳定性、泛化能力,以及工程化和成本问题,共同影响着模型能否转化为可交付的生产力。
本次演讲中,Dexmal 原力灵机联合创始人汪天才将结合真机实践,分析具身基础模型的能力边界与规模化难题,探讨数据、算力和算法如何协同支撑持续迭代。同时,通过工业等场景的落地案例,分享从算法原型到生产交付的经验,并展望具身 Scaling 的技术演进与产业协作方向。
圆桌对话|新一代具身新秀,正在押注怎样的机器人未来?
面向真实世界的机器人,应该选择怎样的技术路线?新一代具身智能实践者如何理解模型、数据与泛化之间的关系,又如何判断值得投入的落地方向?
本场圆桌将邀请蚂蚁灵波市场运营和技术生态负责人江波、香港大学 MMLab 博士生陈天行、Muka Robotics(莫刻机器人)联合创始人池晓威博士,围绕模型能力、数据体系、泛化挑战与实际应用展开交流,分享各自关注的技术方向及对未来机器人形态的判断。更多嘉宾敬请期待。