作者丨张璐
编辑丨岑峰
01
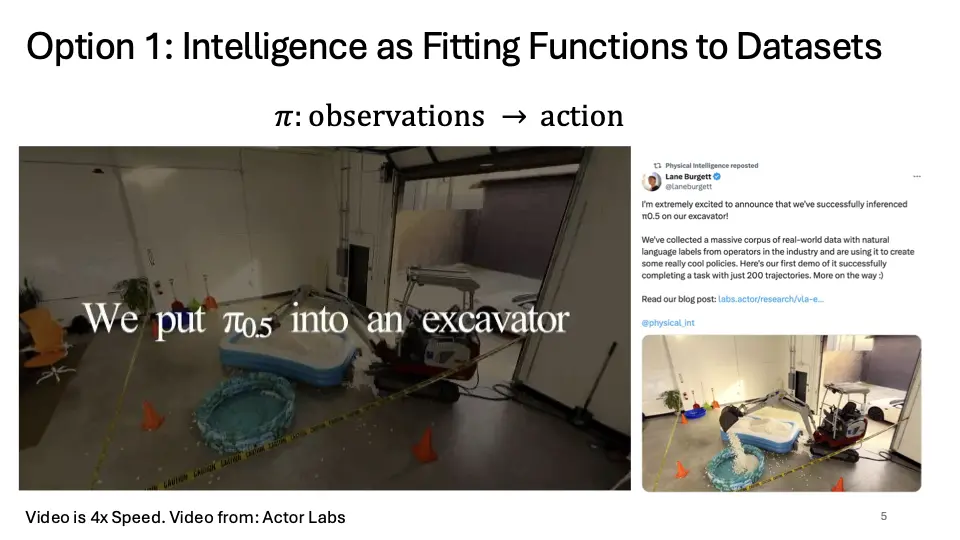
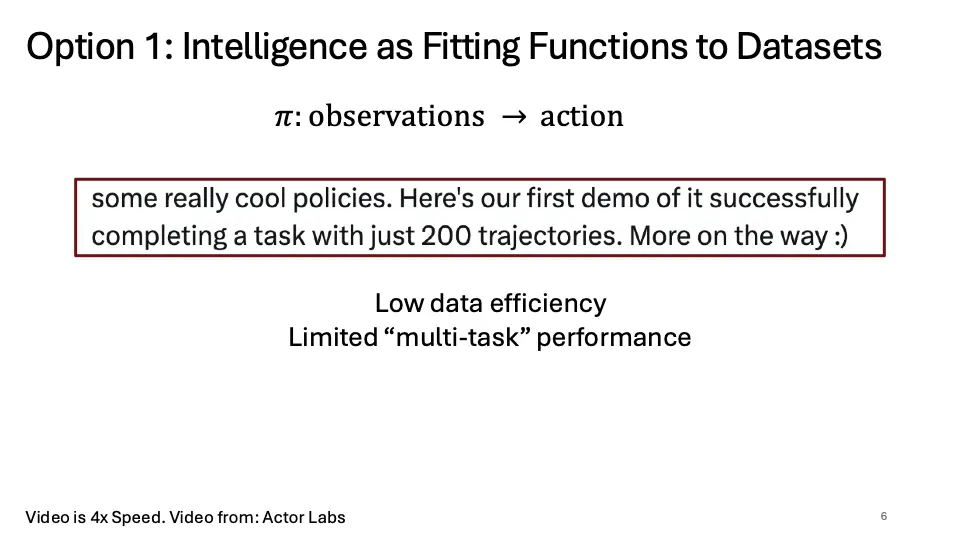
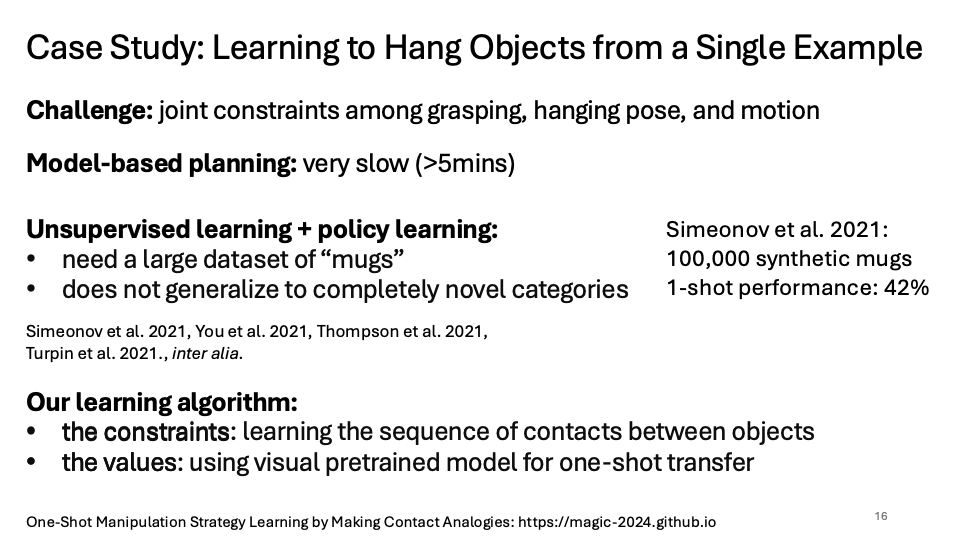
百条轨迹换一项技能,
纯数据拟合为何难做物理泛化?

02
告别像素级预测,
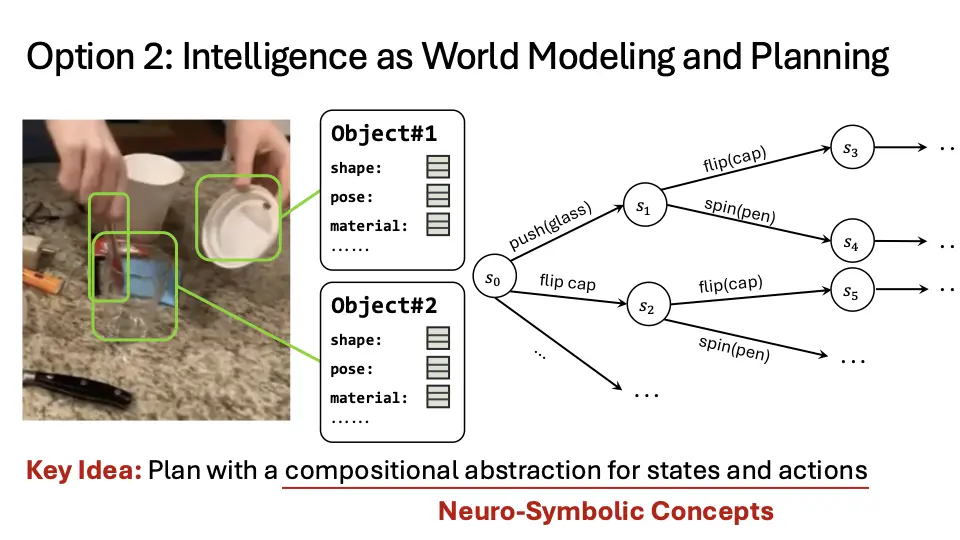
用“神经+符号”构建可推理的世界模型
-
“神经”层:利用神经网络进行视觉感知,提取物体的几何与物理属性; -
“符号”层:利用符号逻辑对这些属性进行组合,并定义动作与状态之间的转移规则。
03
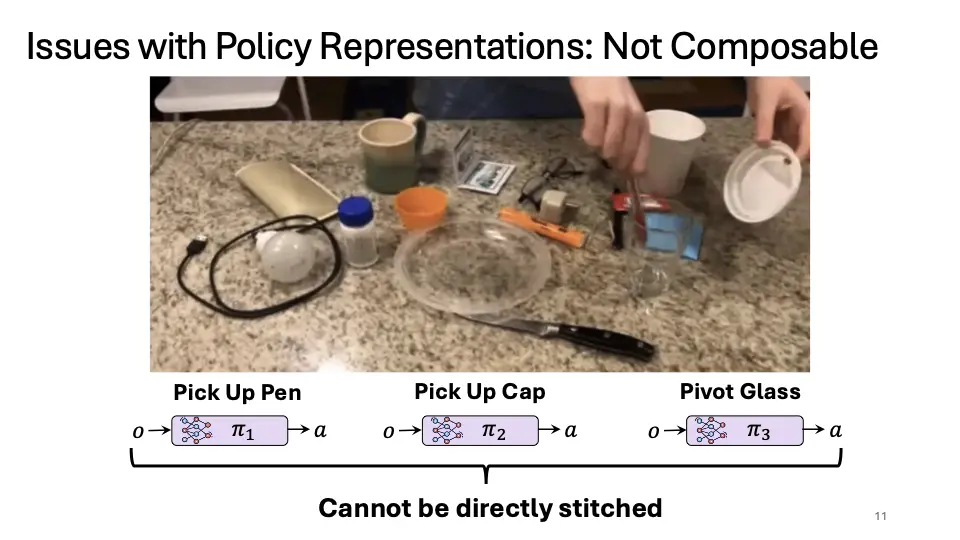
破解策略网络不可拼接困局:
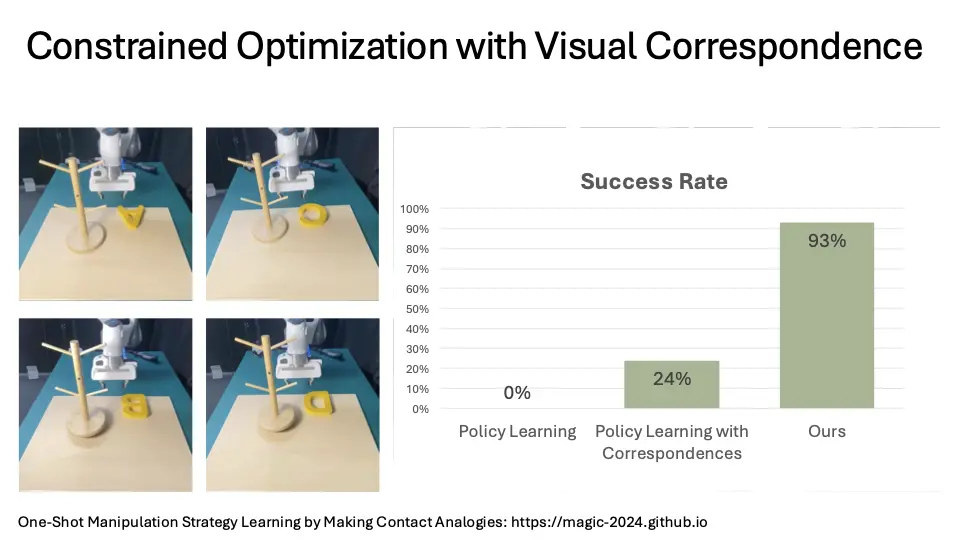
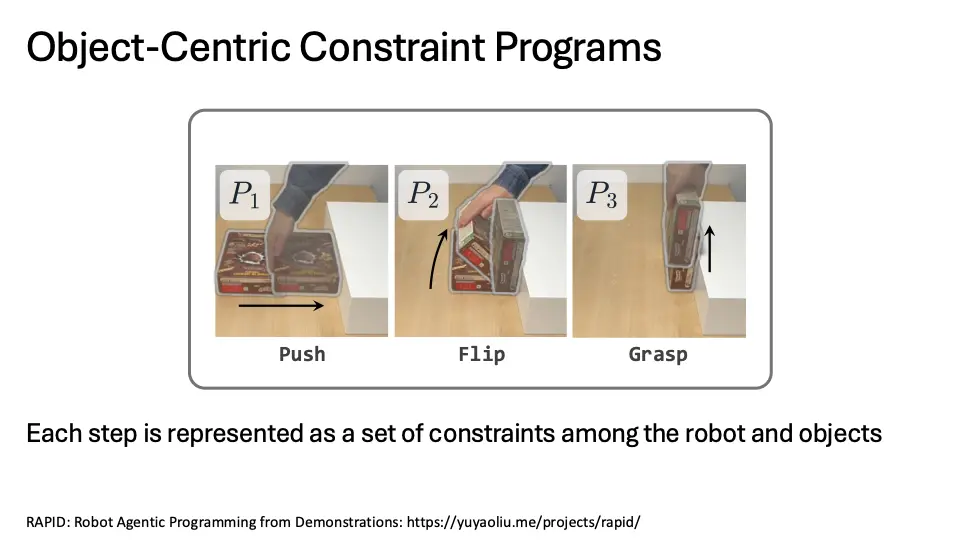
将动作生成转化为“约束求解”
-
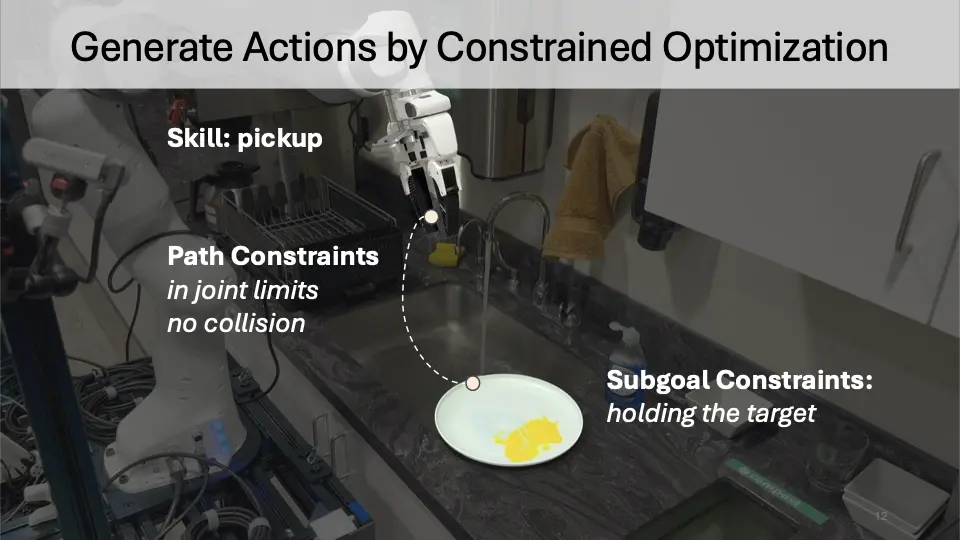
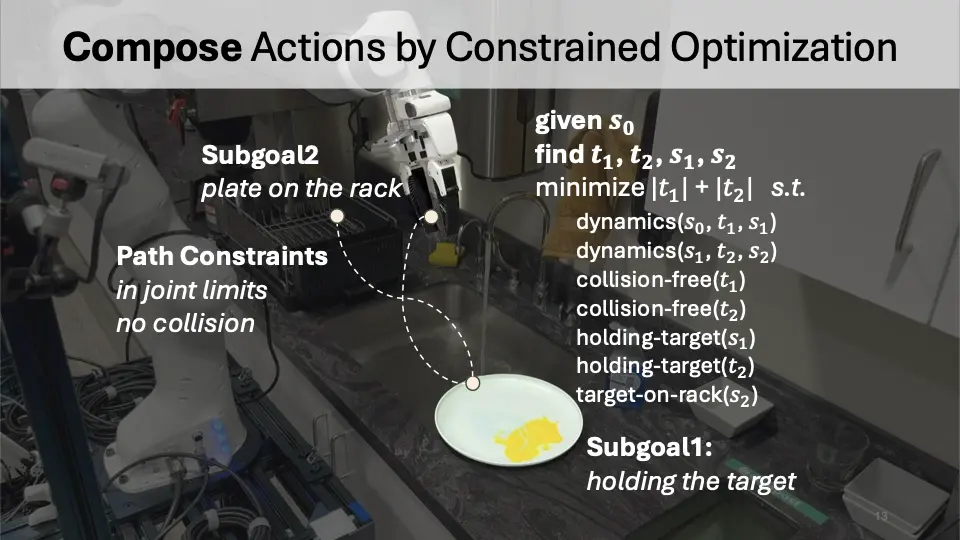
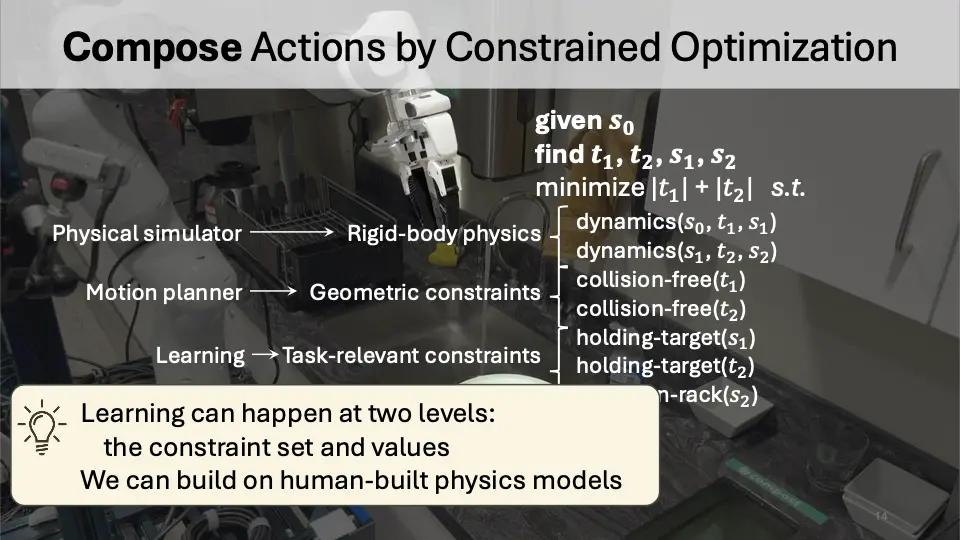
路径约束:包含动力学约束 dynamics(轨迹必须符合物理定律)与无碰撞约束 collision-free(机器人与环境无干涉);
-
子目标约束:包含阶段性接触目标 holding-target(如稳妥抓取物体)与最终任务目标 target-on-rack(如将物体精准放置至指定架子)。
04
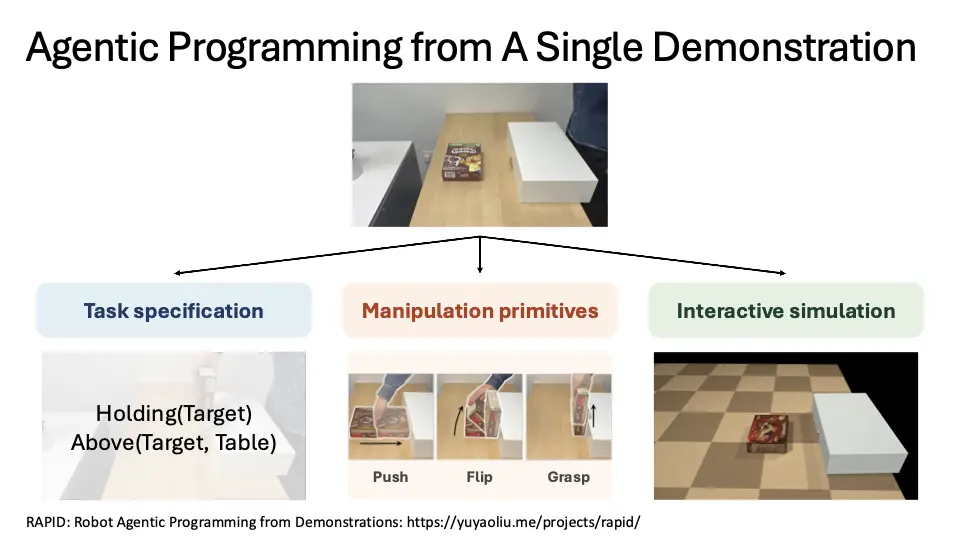
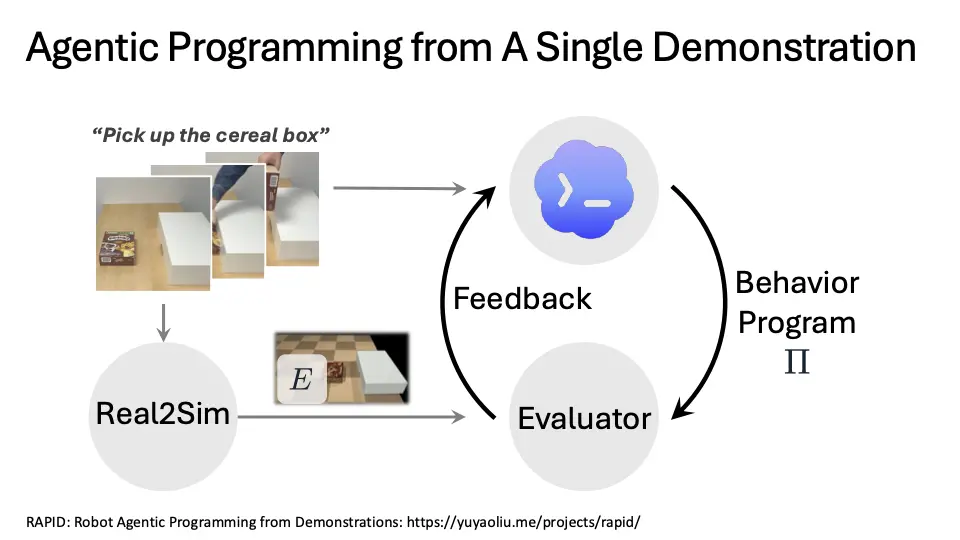
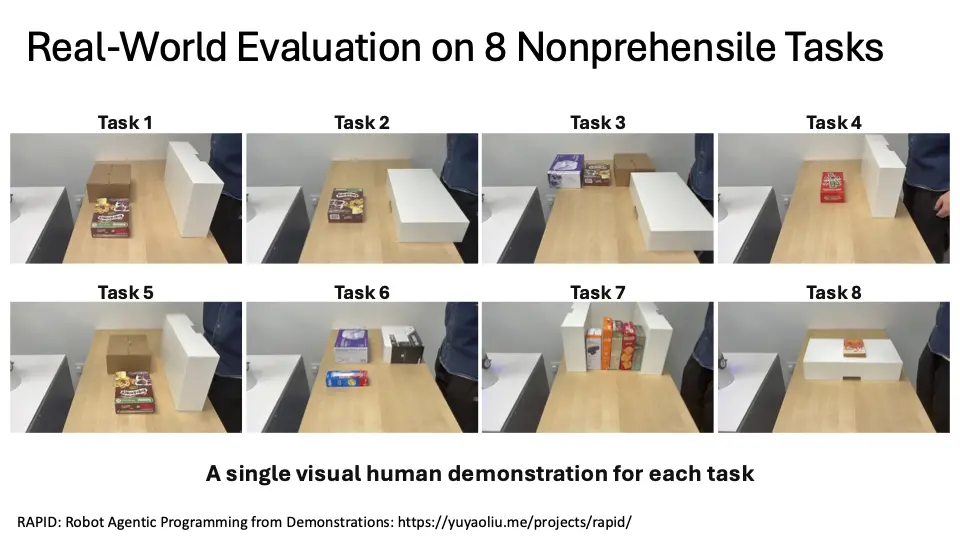
RAPID 架构:
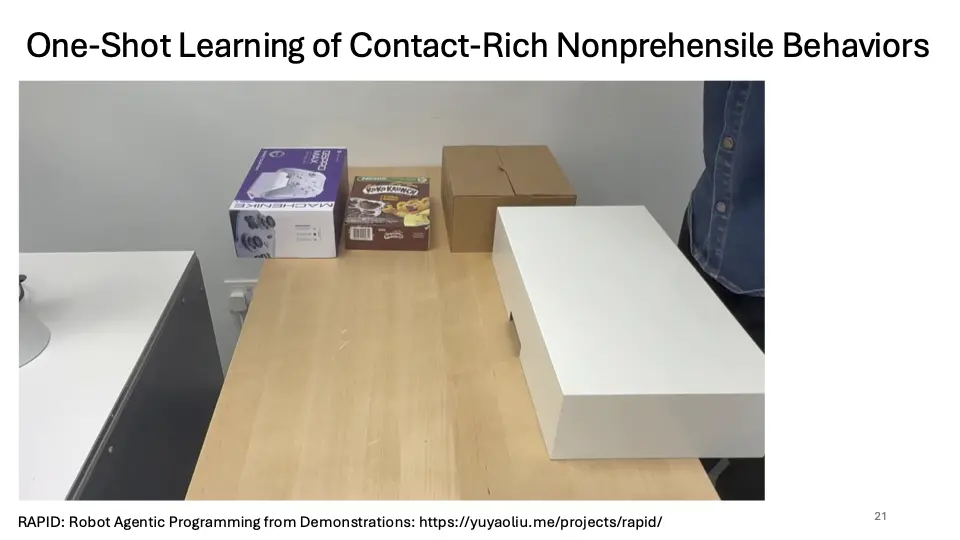
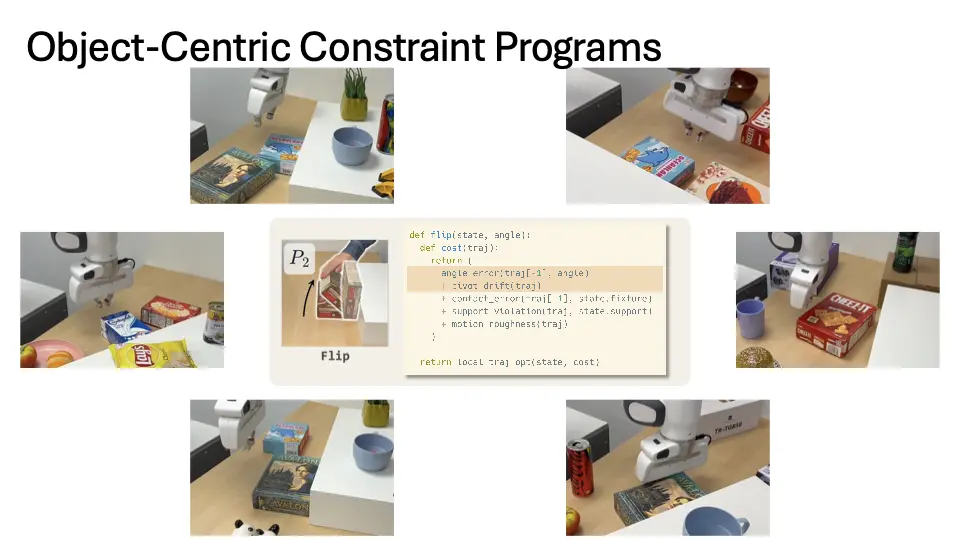
1 次人类演示+代码智能体,
搞定复杂非抓取交互
05
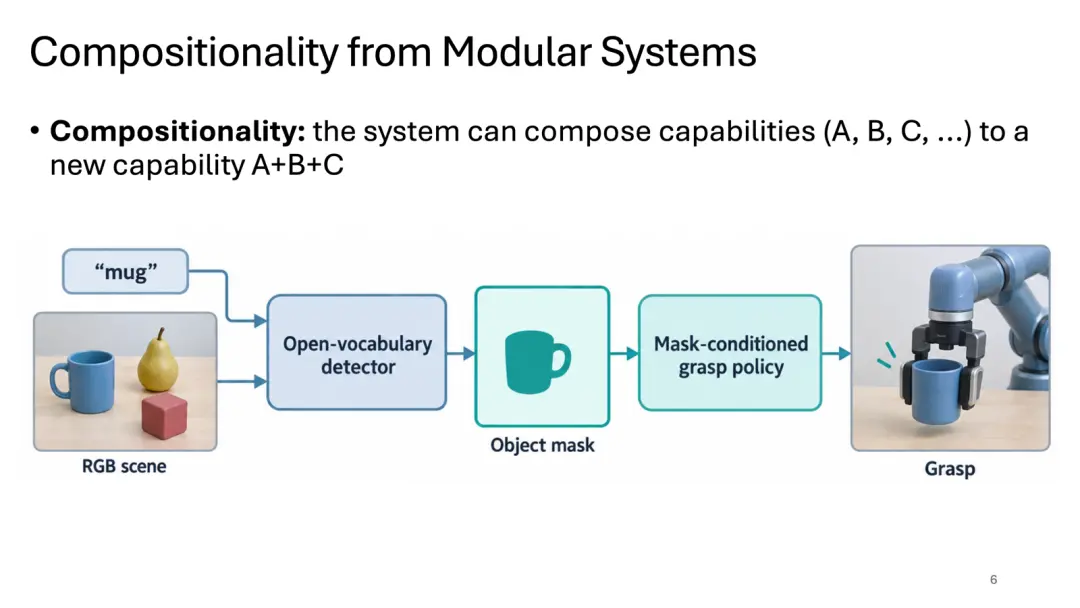
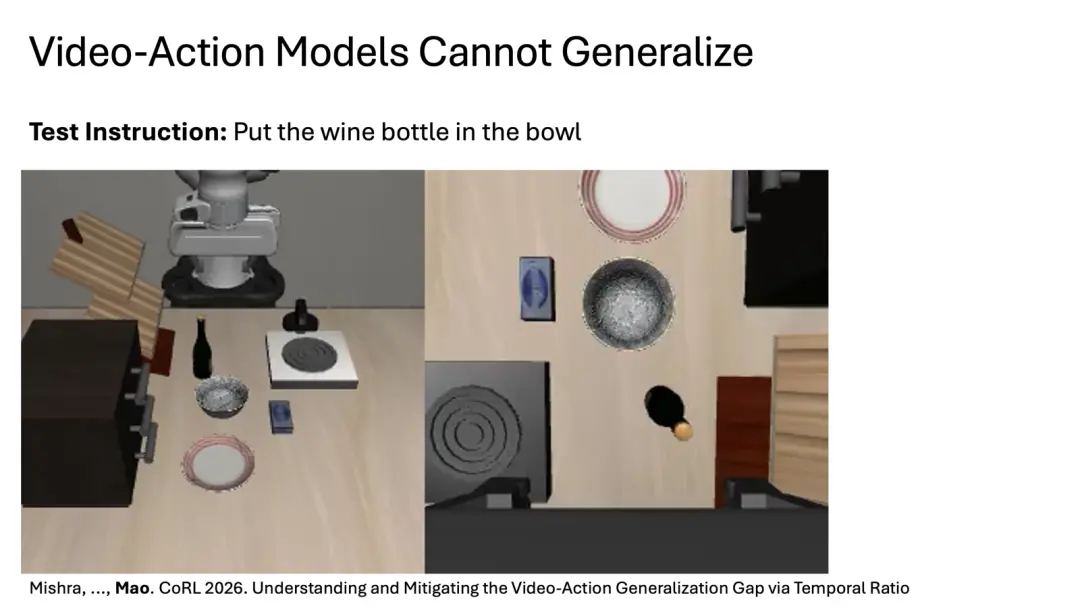
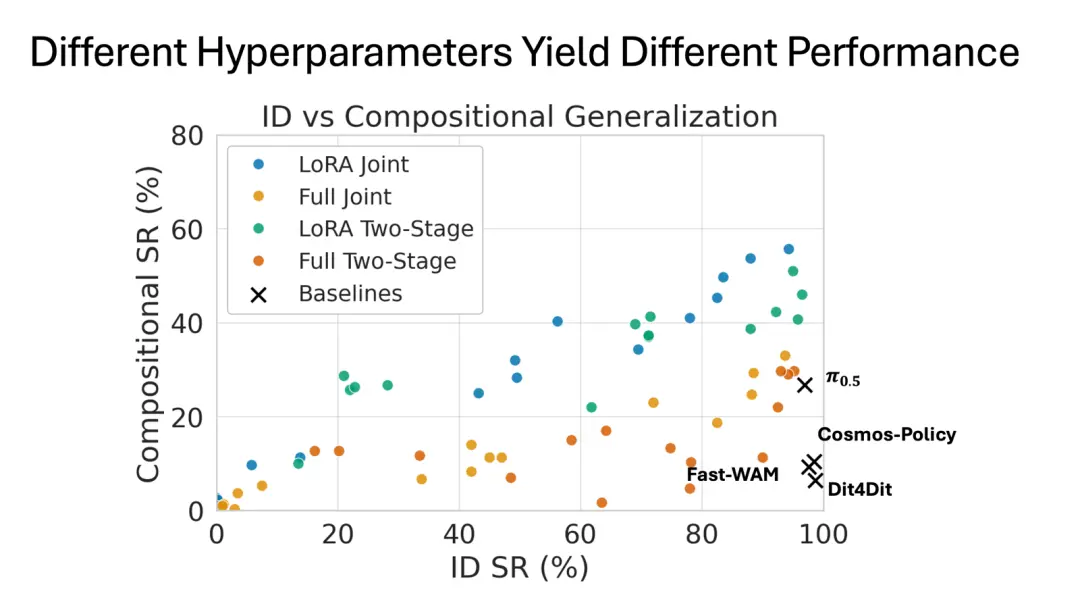
大模型盲区:
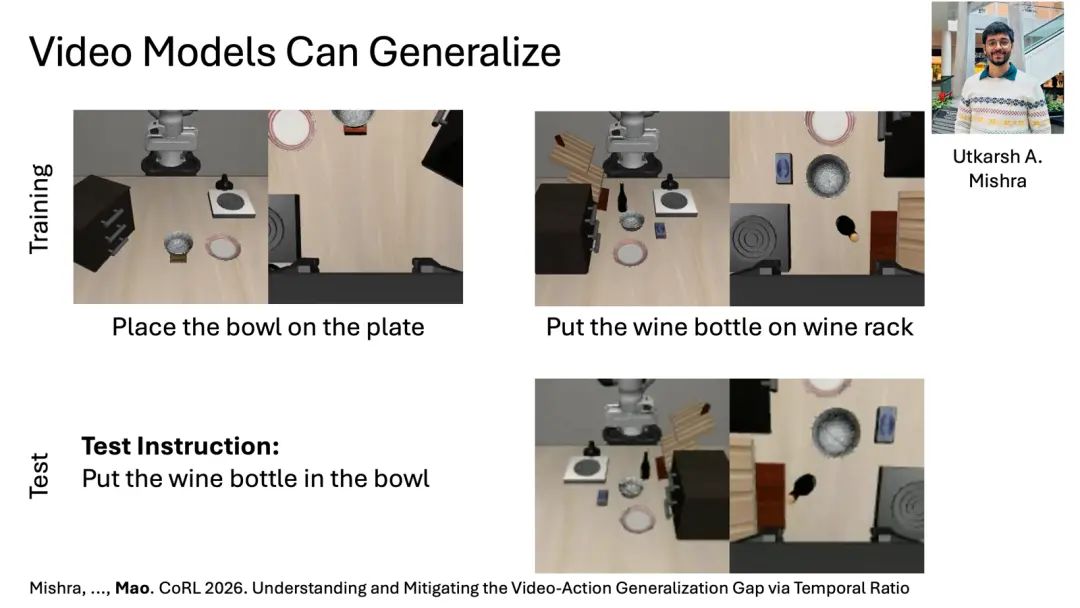
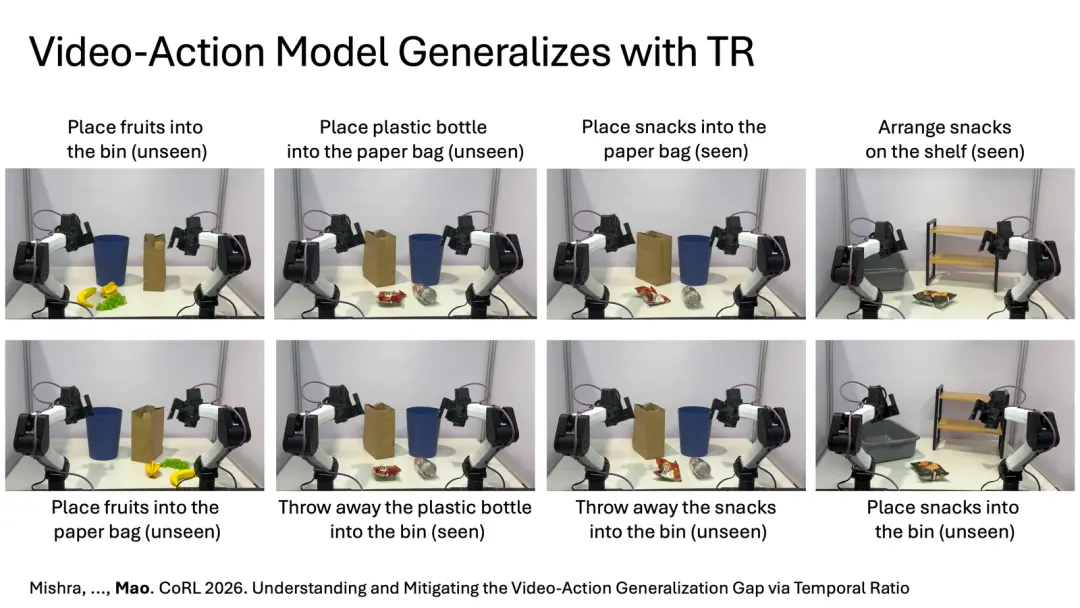
为何视频-动作模型无法自动“涌现”组合力?
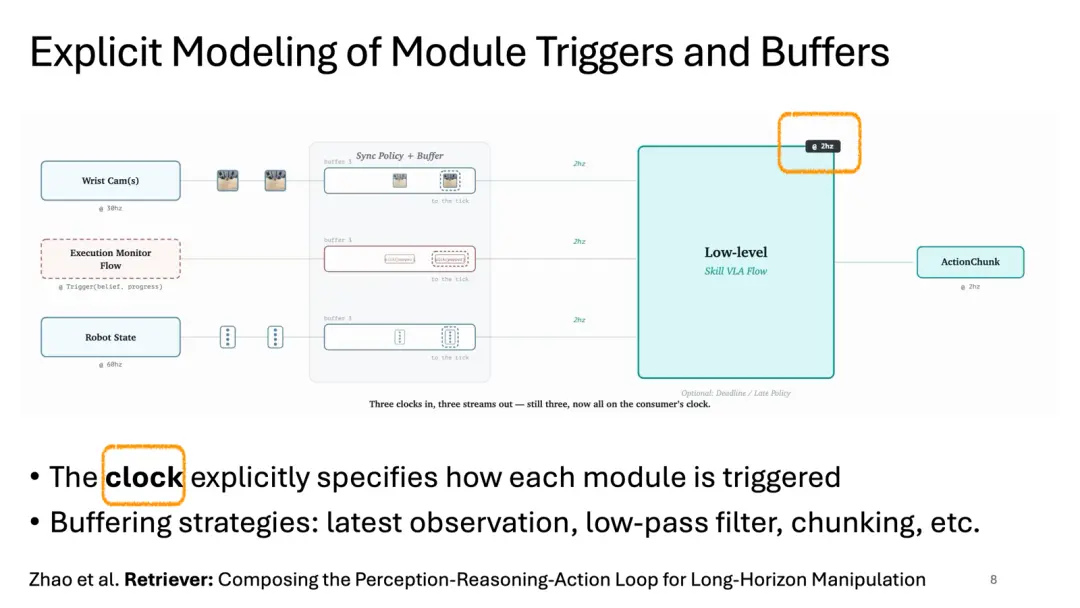
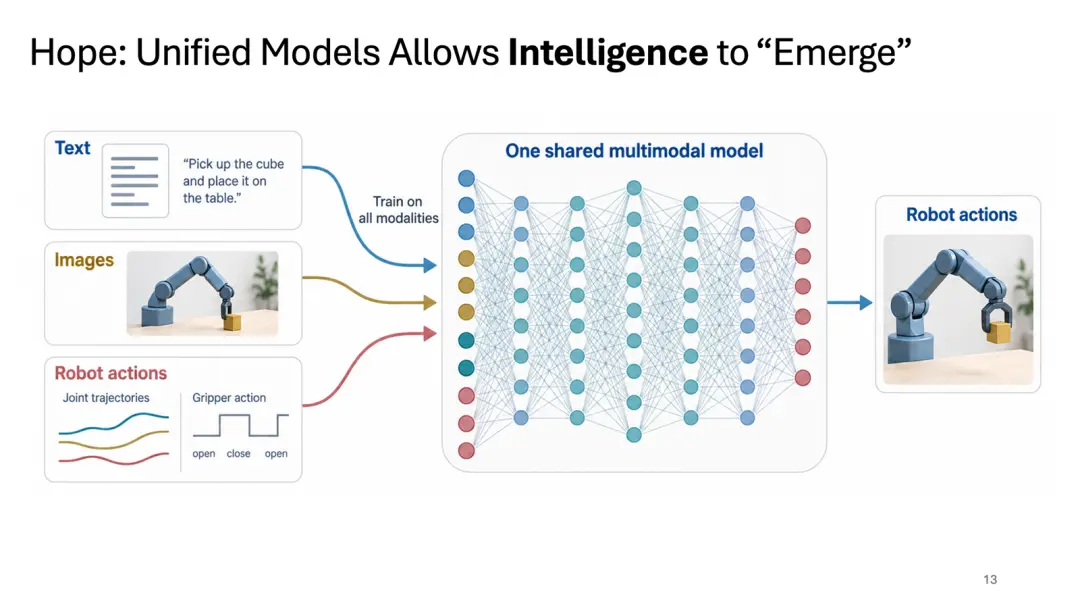
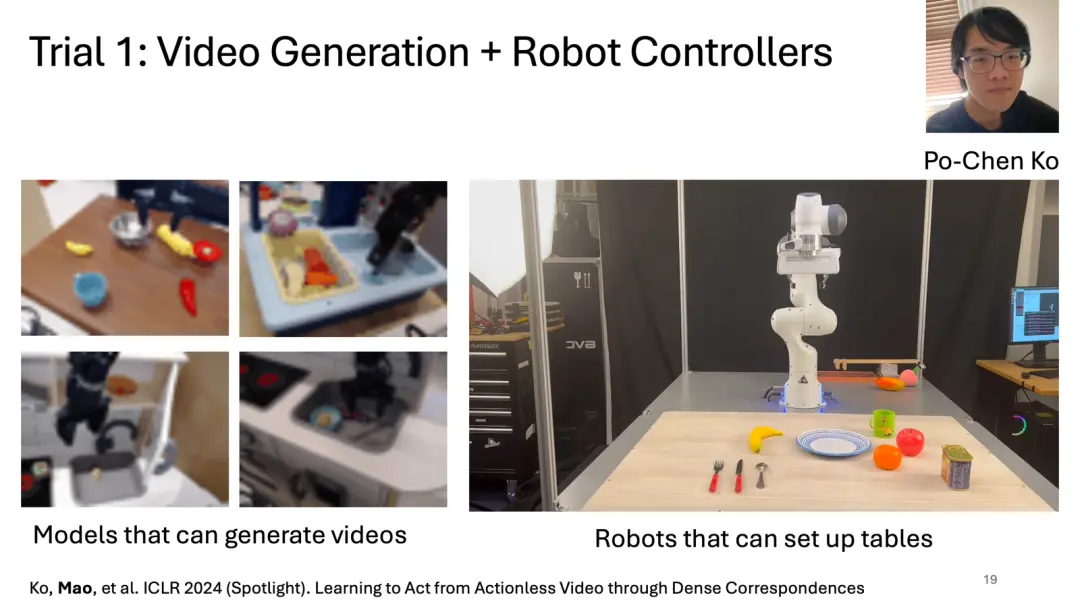
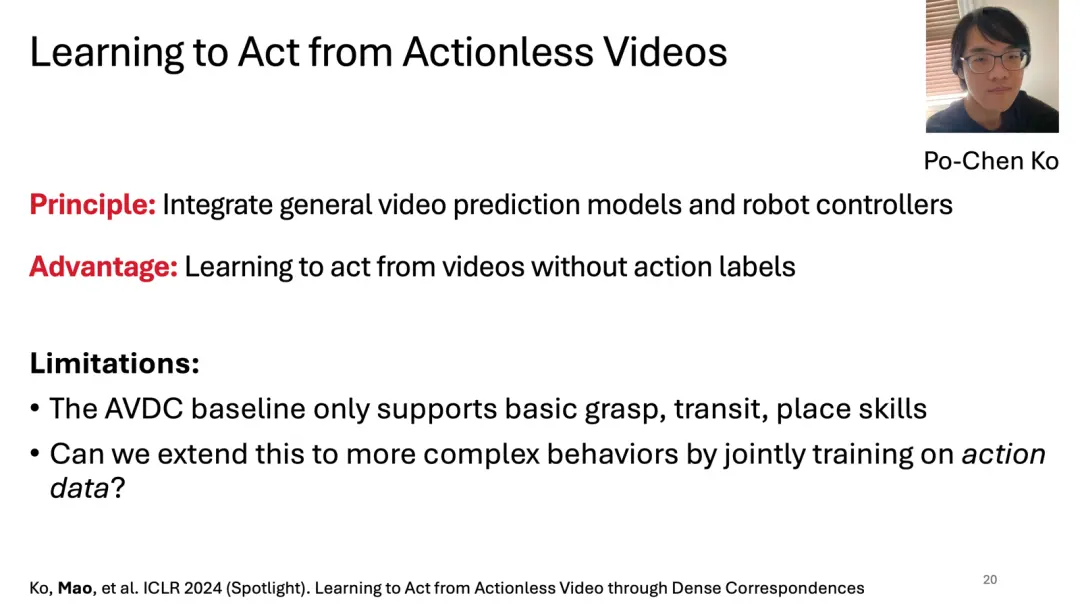
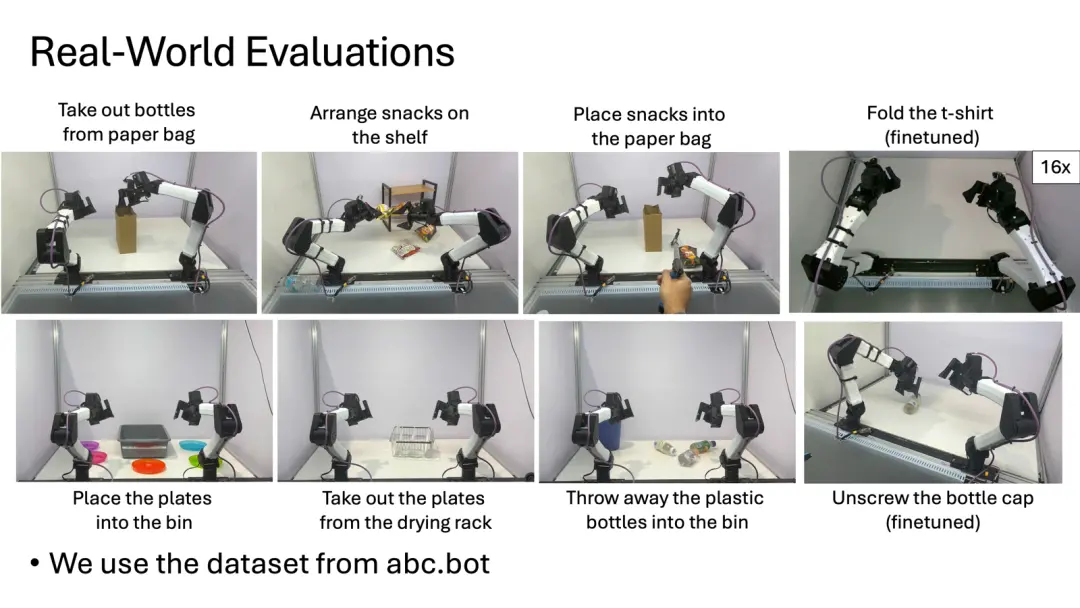
▎试错一:视觉预测转动作指令,难以胜任富接触操作
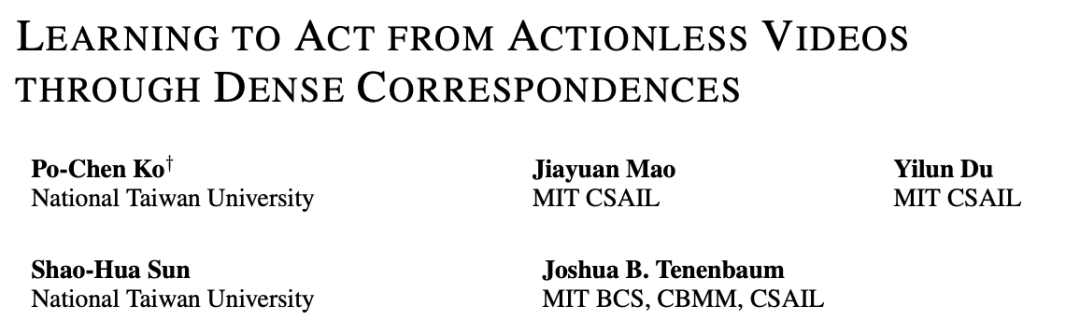
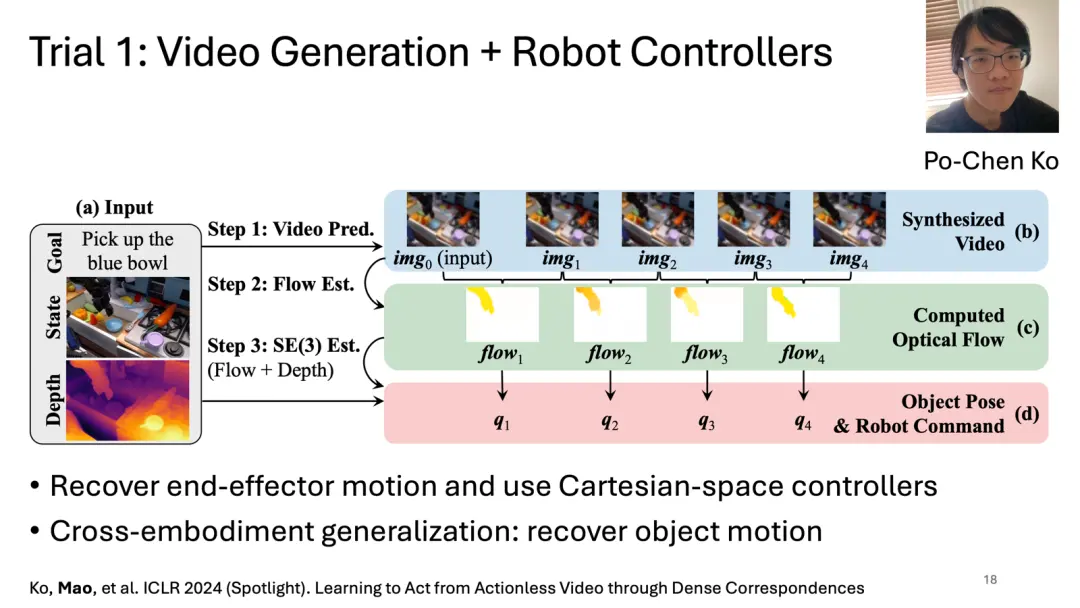
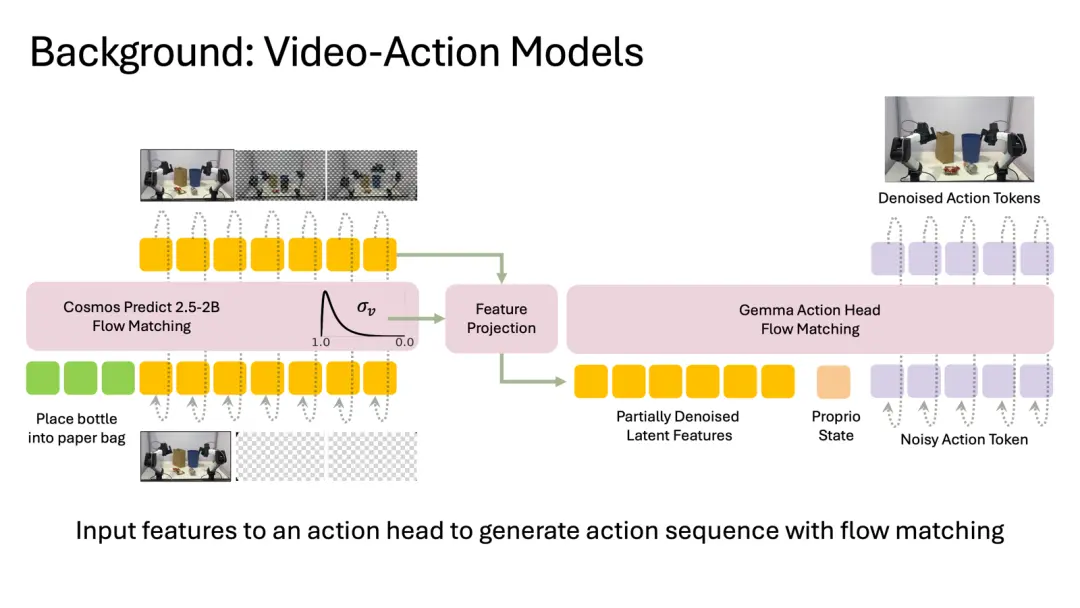
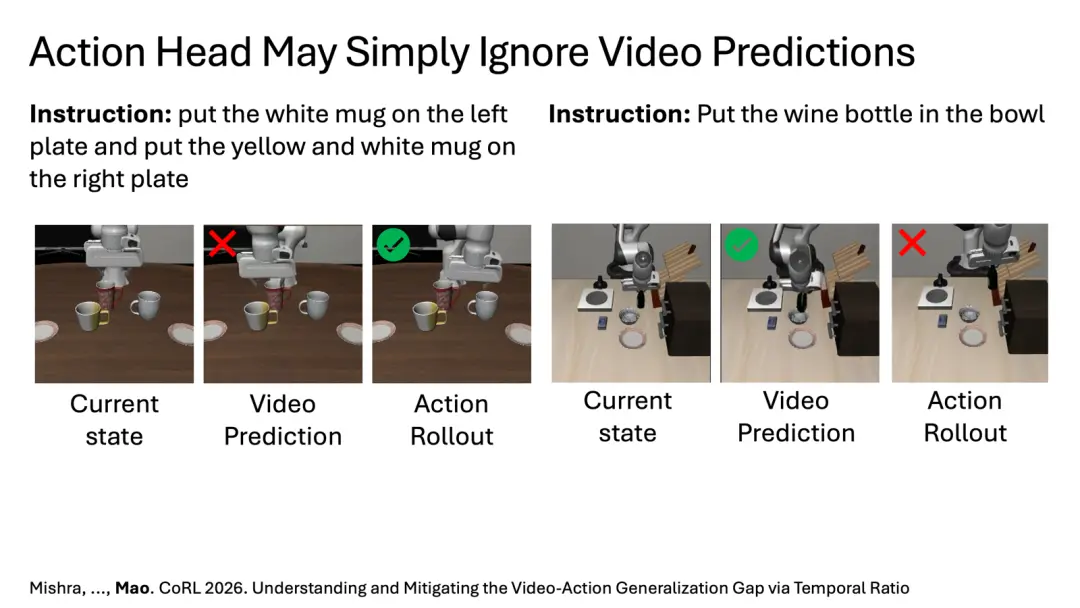
▎试错二:看懂了未来画面,Action Head却还在“盲开”
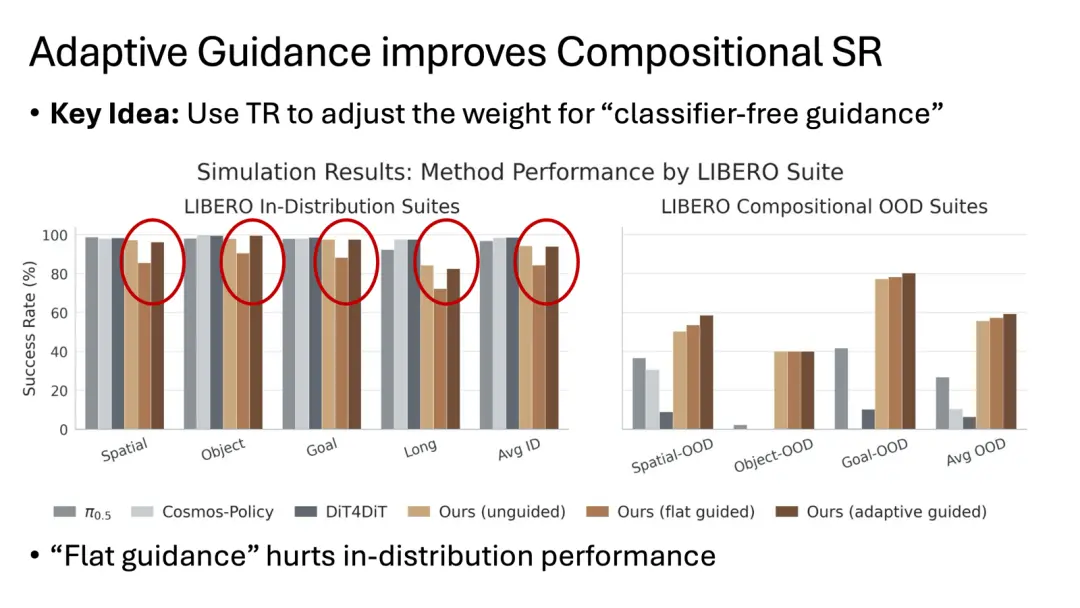
▎诊断:引入时间比率,看穿动作头有没有“偷懒”
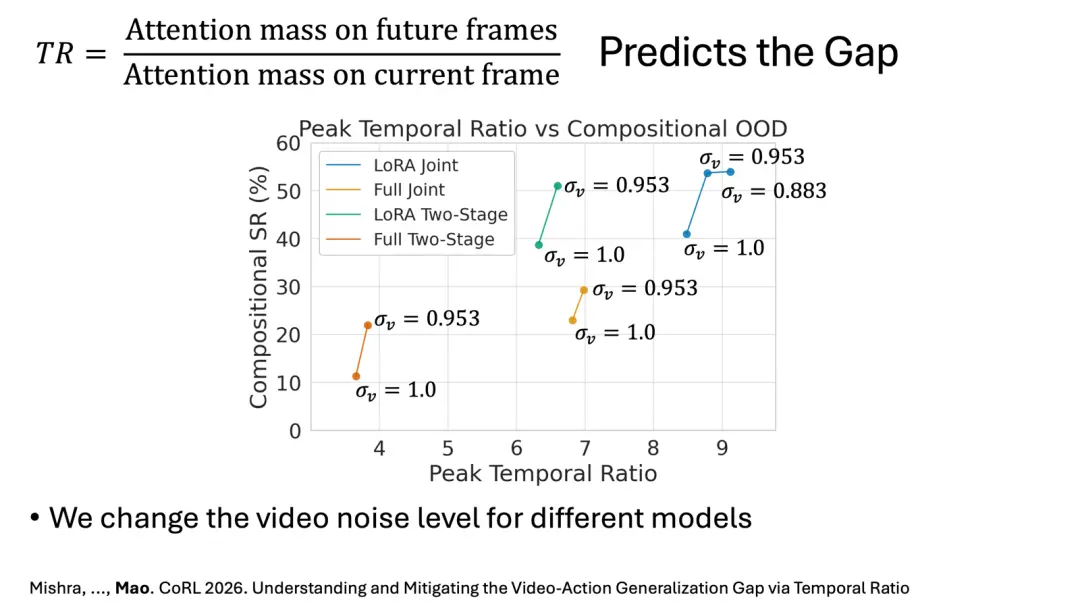
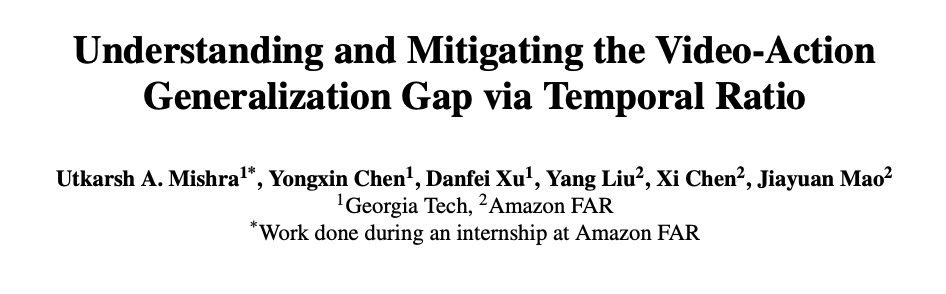
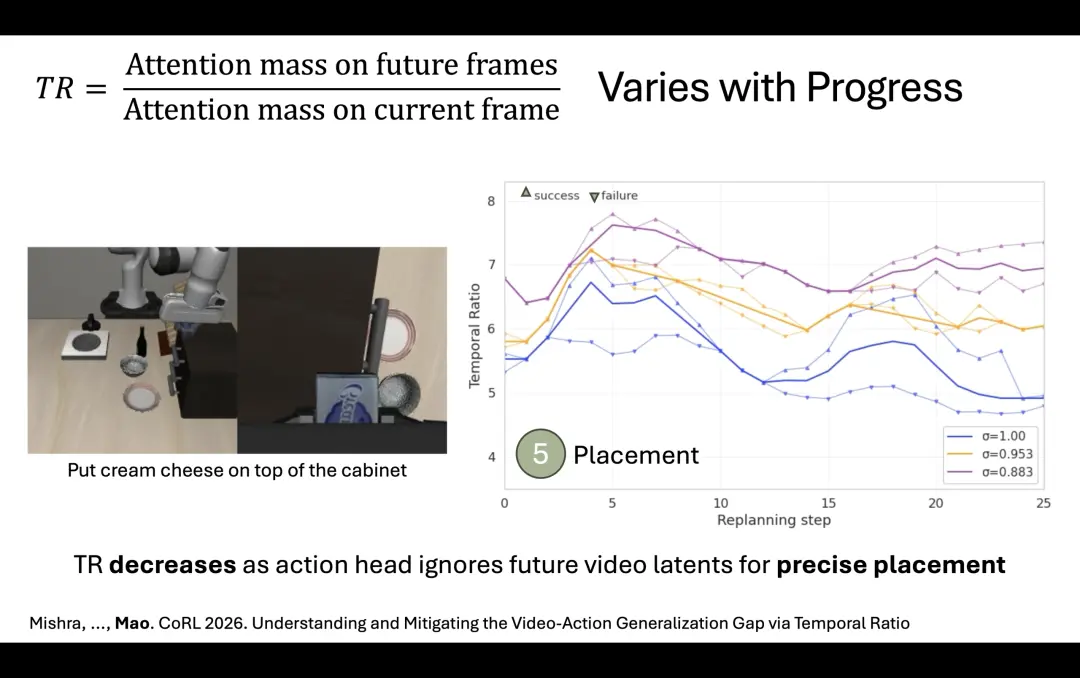
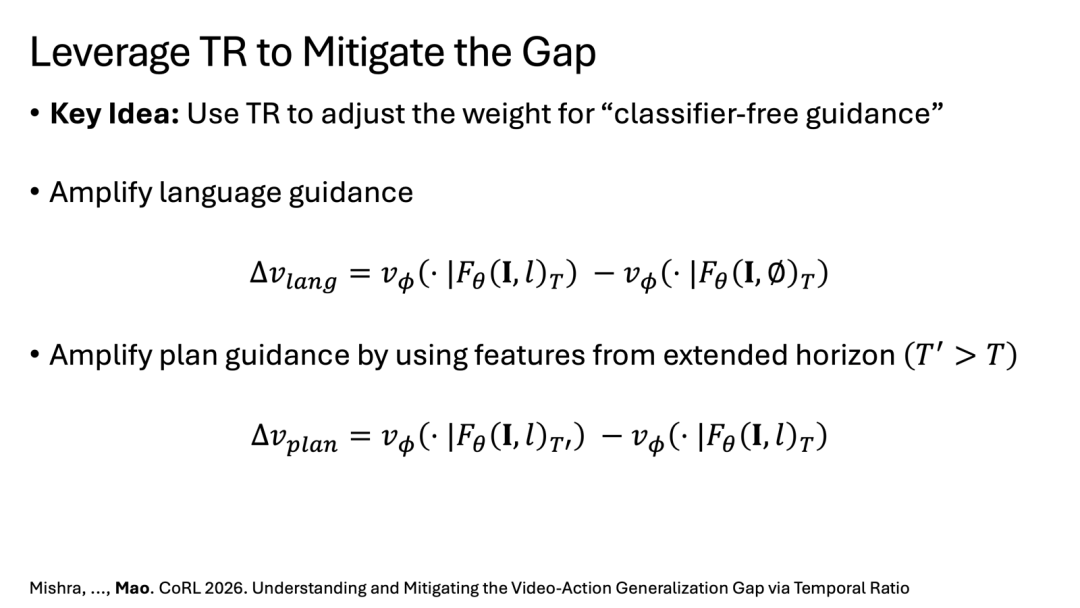
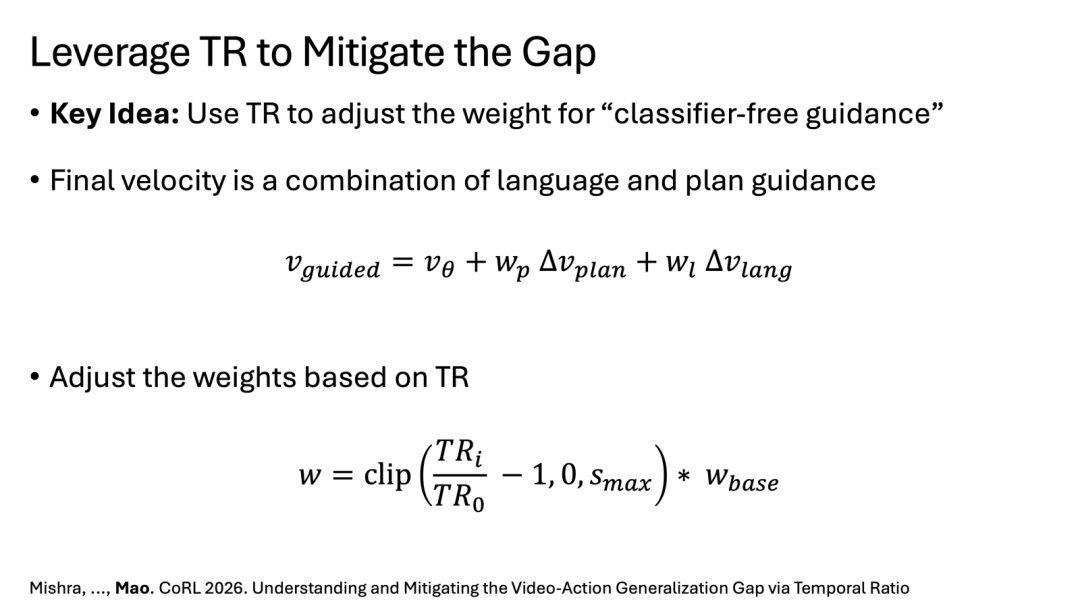
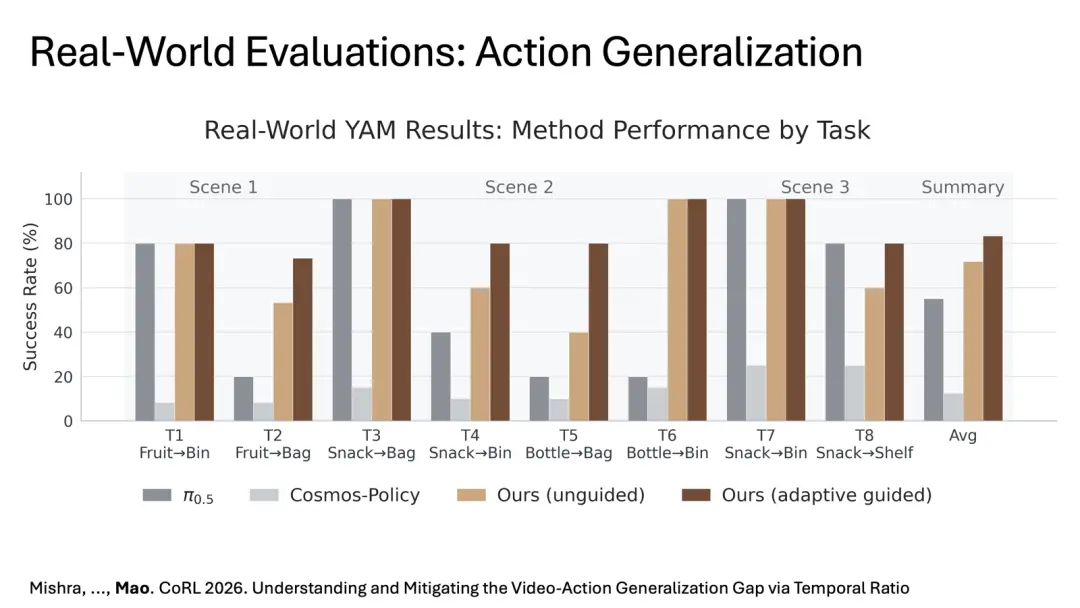
▎免重训修复方案:TR 自适应强引导,真机 OOD 成功率提升至 83%
06
结语:走向通用物理智能,
核心不在于盲目堆叠数据
-
前馈神经网络究竟能否涌现出组合性? -
这种涌现出的组合性,能否实现高数据效率的学习? -
我们该如何形式化真实物理世界中的复杂噪声与多模态数据? -
我们又该如何形式化泛化标准?究竟是以最坏情况还是平均情况来评估?
为了方便大家抱团交流、互通会议消息,我们专门建了 IROS 2026 参会交流群!进群你会解锁这些「福利」?
-
会议情报站:投稿 DDL、格式规范、评审进度……关键节点第一时间送达,再也不怕错过 deadline,投稿准备稳稳的。
-
同行茶话会:天南海北的同行都在群里,聊心得、碰思路、攒人脉,科研路上我们同行。
-
前沿补给站:最新研究成果、热点方向实时同步,结合会议主题帮你捋清投稿脉络,给论文灵感加满油。
-
现场后援团:(会议期间专属开启):到了会场也不用慌——
路线导航:场馆分布、报告厅怎么走,群里随时问;
议题共读:热门 session、Keynote 探讨,错过也能追;
Poster 汇编:现场海报精华整理,一键收藏不遗漏;
约局广场:约饭局、采访局、交流局……想唠嗑、想合作、想面基,群里发起就成。
? 进群传送门: 扫码进群或添加微信Luyoyo_2026,备注:IROS + 单位/学校+姓名+方向。
搞科研/搞技术,信息差很重要。
来,一起快人一步!
上车,带你看遍全球 AI 顶会精华
可独家畅览:
专家演讲PPT
大会报告全文
热门论文解读
学术新星访谈
扫描上方二维码
或点击「阅读原文」关注专区。