作者丨岑峰
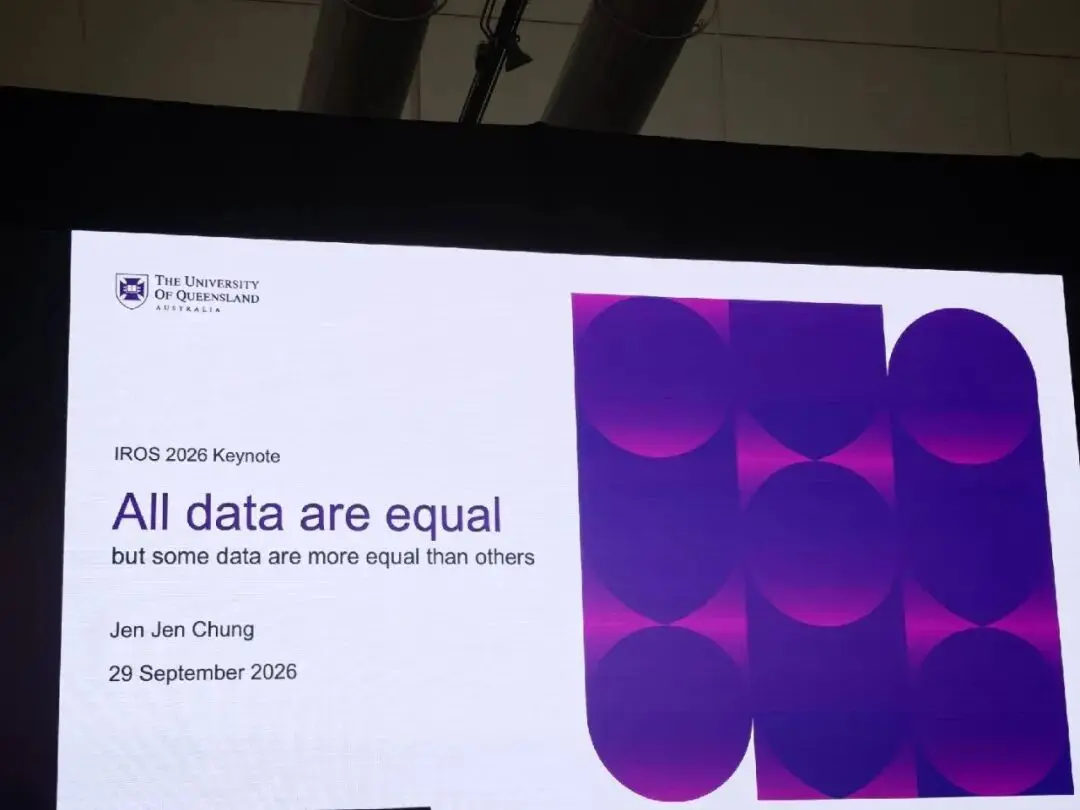
▎演讲标题:(Geometry Strikes Back: Scaling 3D Reconstruction and Structuring 3D Scene Generation)
01
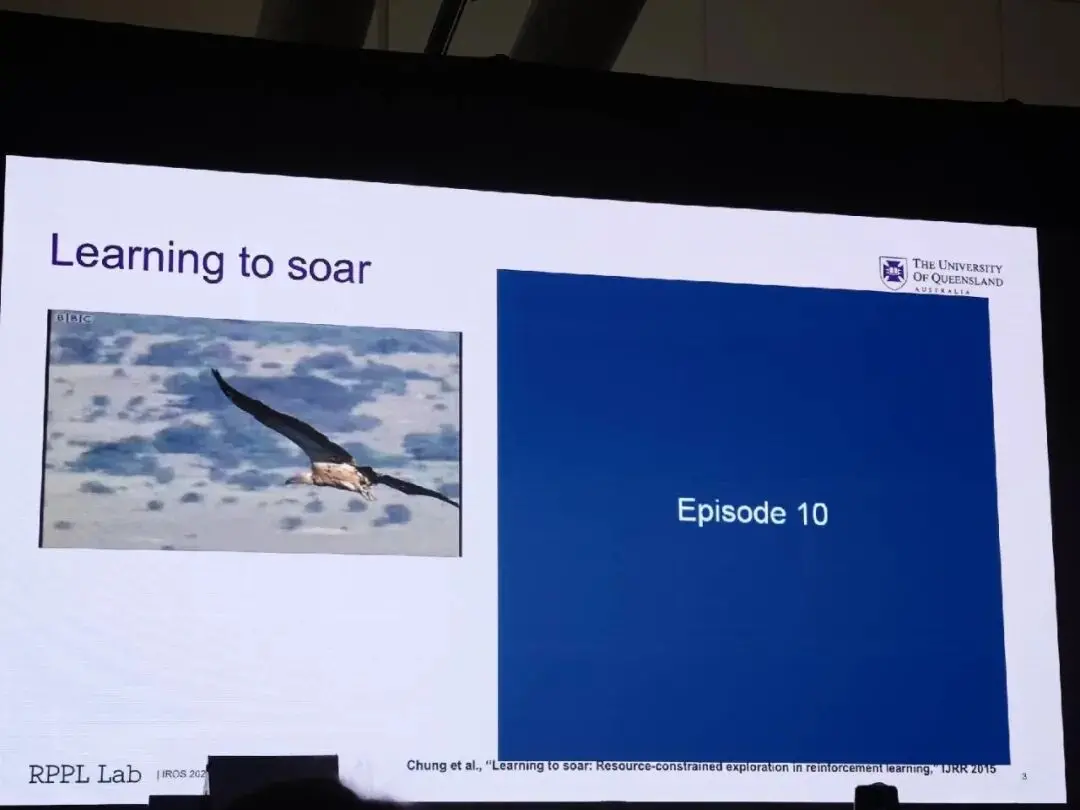
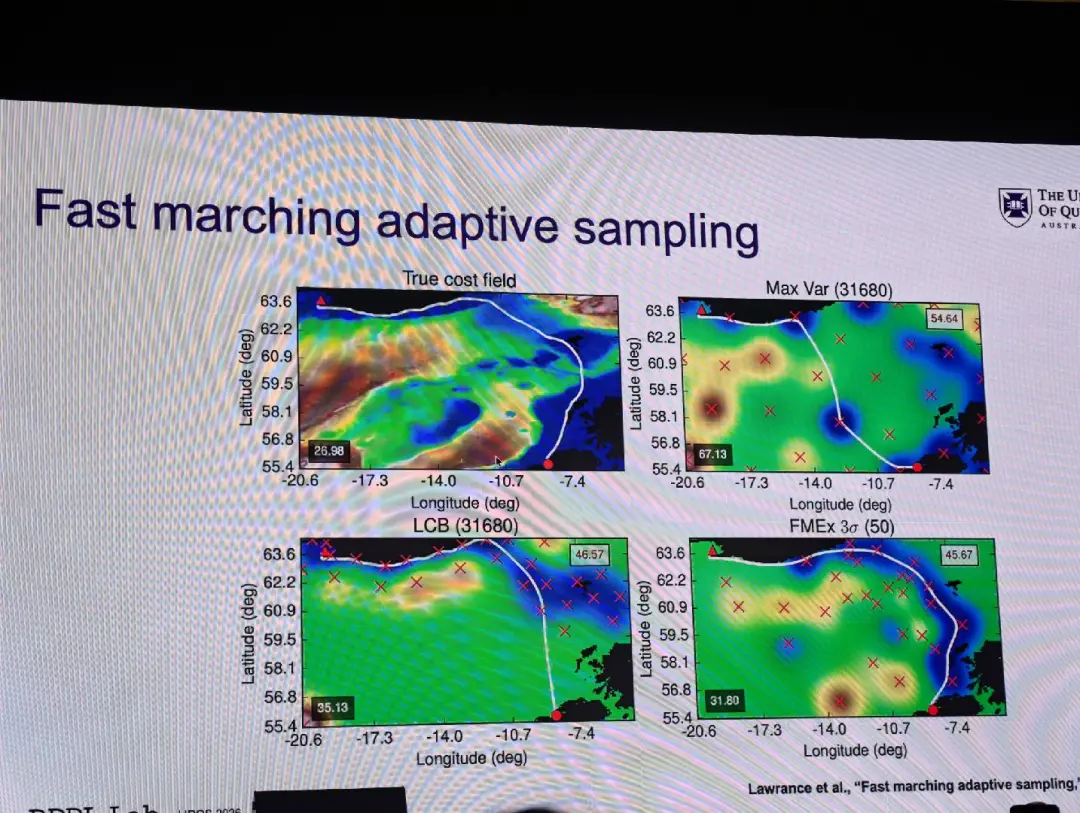
从无人机滑翔说起:数据与信息的脱节
02
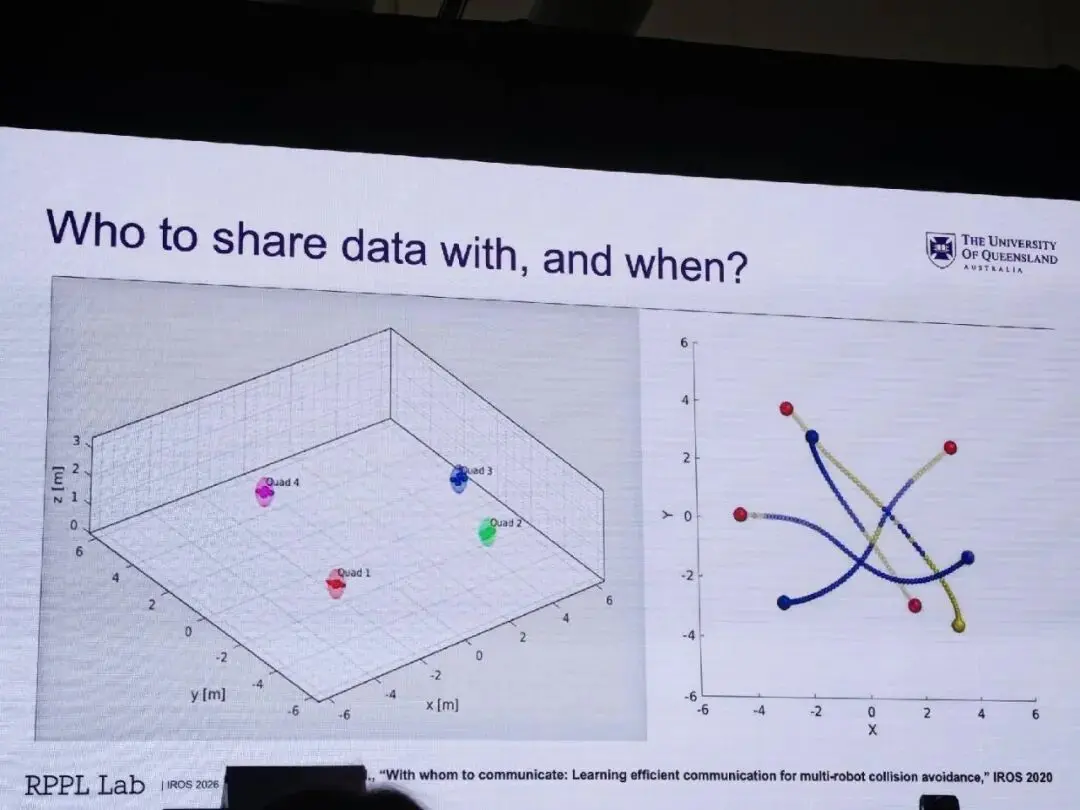
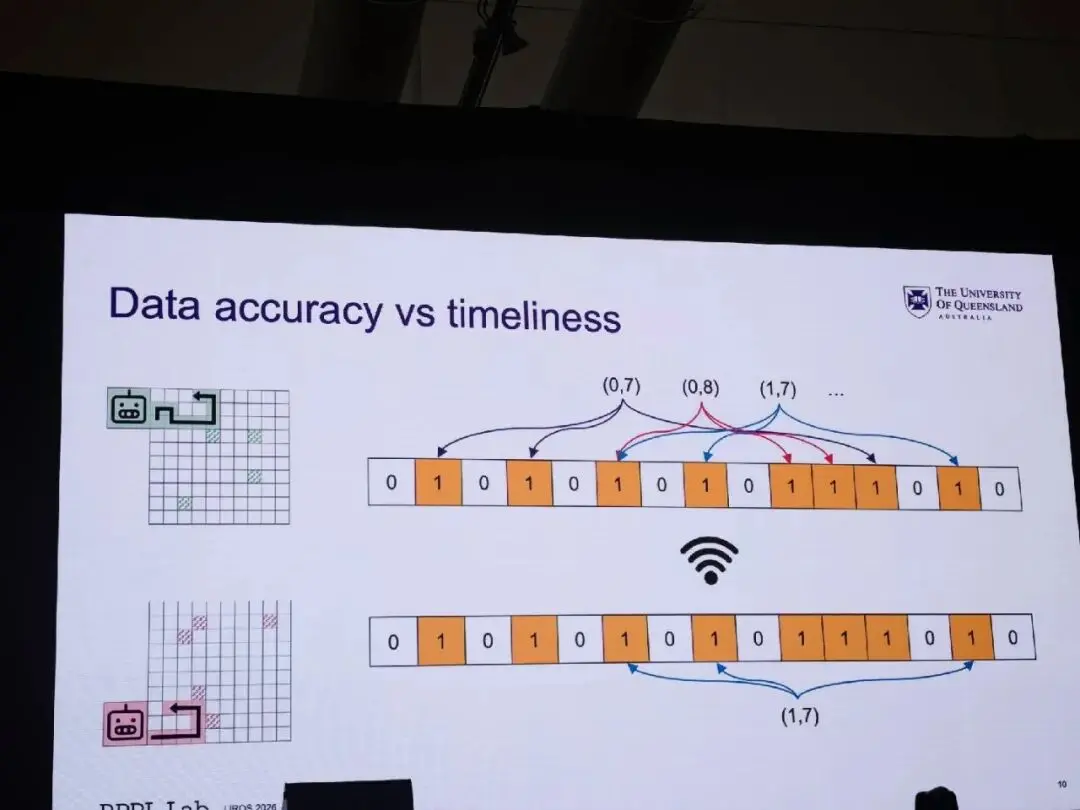
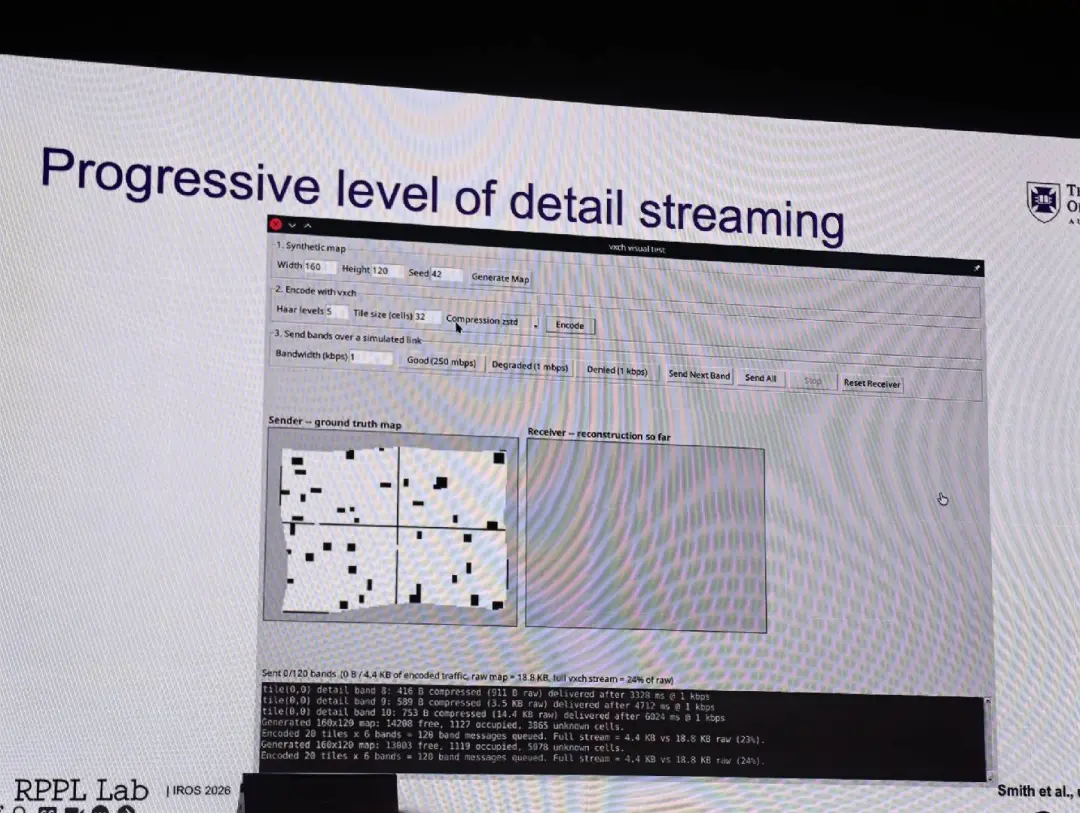
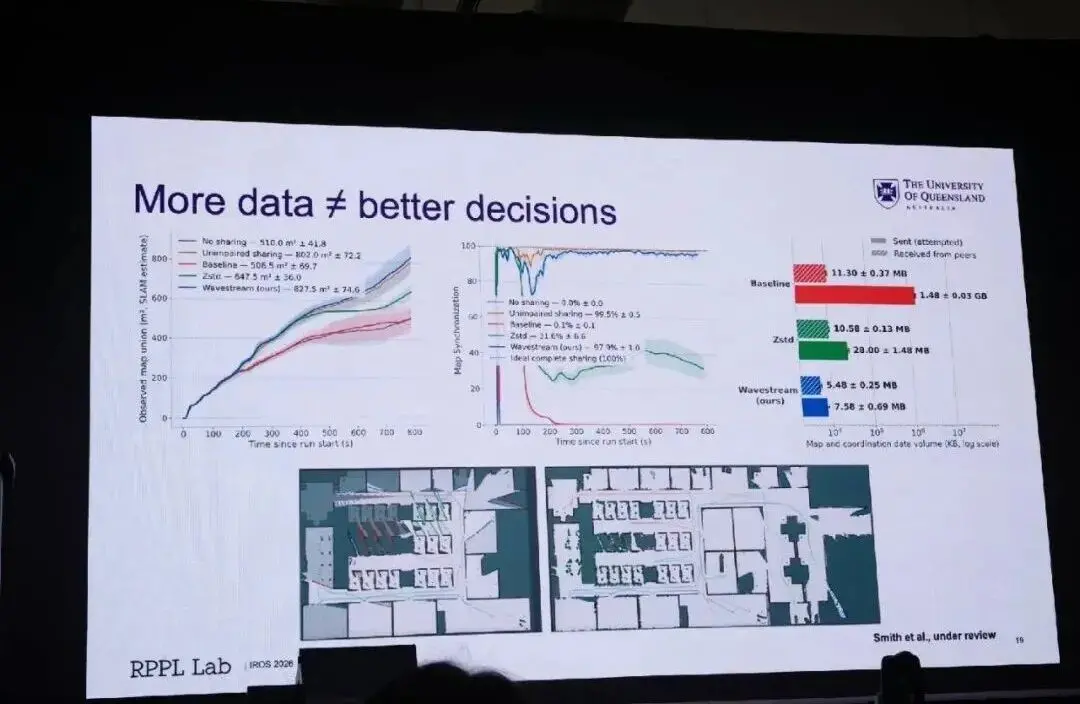
多机器人系统:
数据共享从来不是无代价的
03
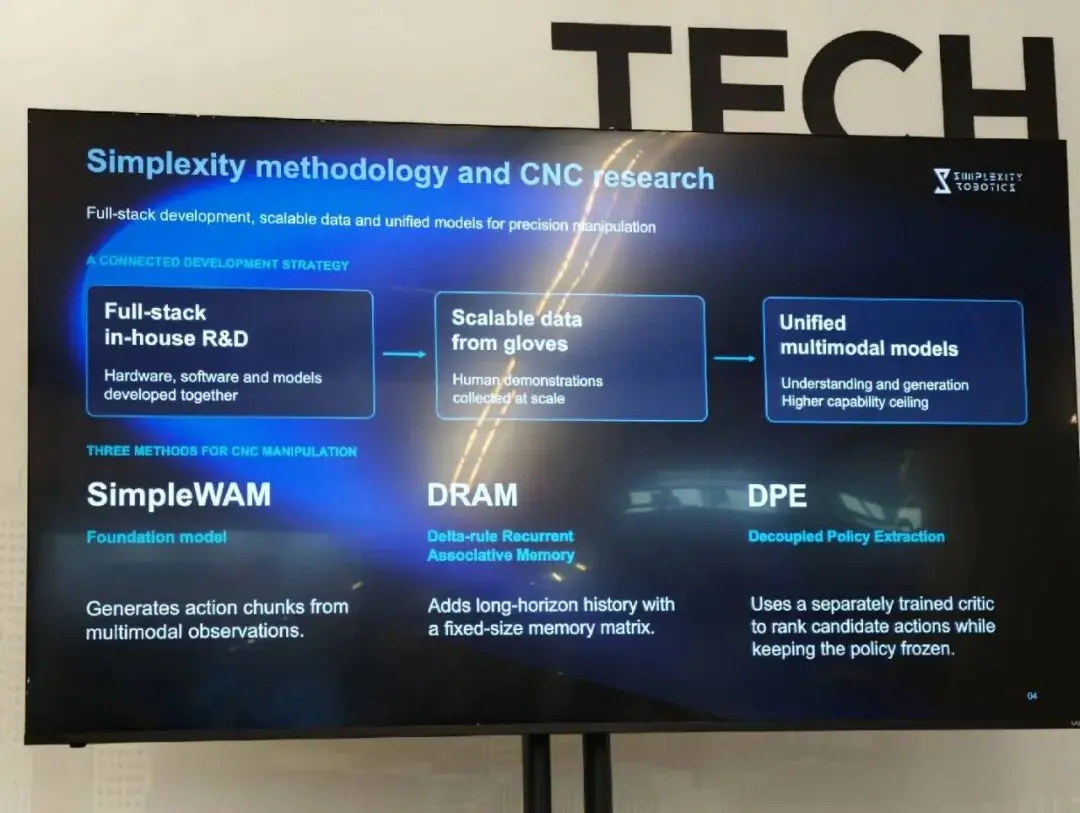
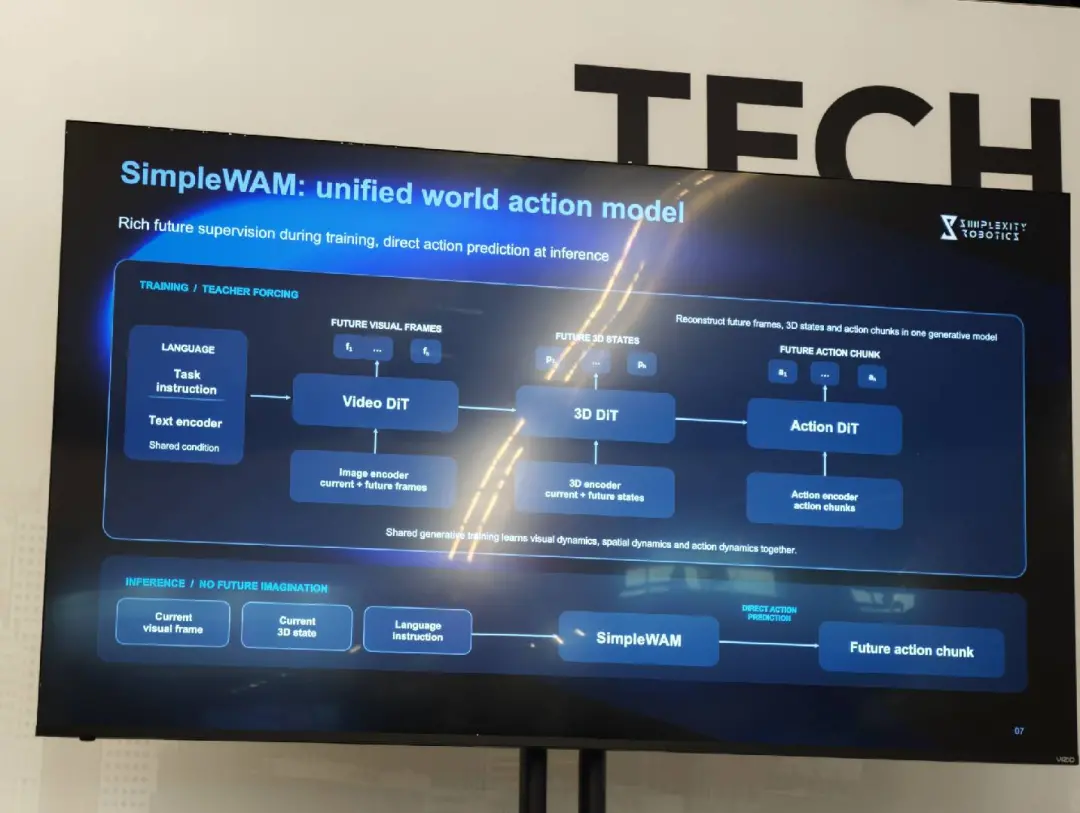
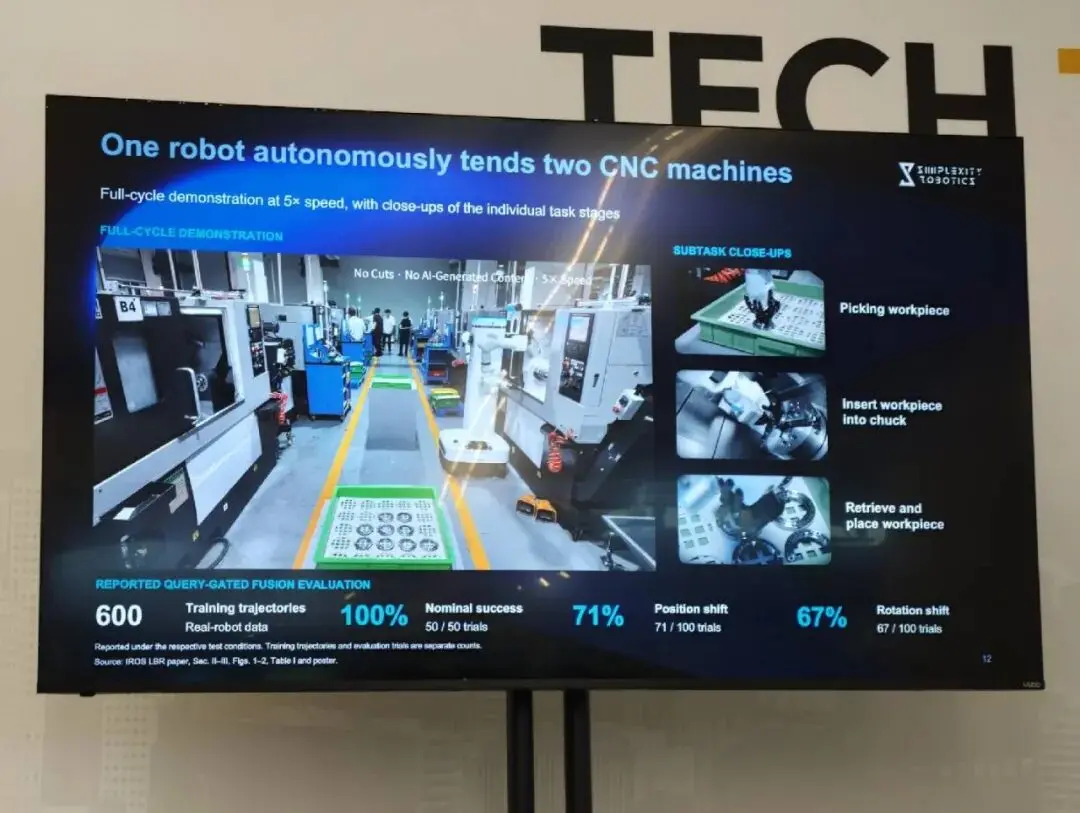
机器人策略学习:
问题不在数据匮乏,而在过拟合
04
Q&A
▎Q: 相比于在标称环境下 90% 的基准表现,即便实施了策略修复,面对外界扰动漂移时依然存在一定的成功率差距。
▎Q:如果上升到方法论层面,你思考机器人通信问题的核心底层哲学是什么?
▎Q:我想请教一个关于开篇提到的布隆过滤器局限性的问题。特别是在去中心化多机器人协同探索中,通常采用概率学方法来融合状态;但这里存在数据“二次利用/循环计数”的经典痛点:你无法追溯当前信息是由谁发出的、各伙伴节点之间是如何多跳流转的。在这种高度压缩的有损表征中,你该如何编码“这笔数据由谁生成”以及“该数据已被哪些节点集成过”这类溯源元数据?
为了方便大家抱团交流、互通会议消息,我们专门建了 IROS 2026 参会交流群!进群你会解锁这些「福利」?
-
会议情报站:投稿 DDL、格式规范、评审进度……关键节点第一时间送达,再也不怕错过 deadline,投稿准备稳稳的。
-
同行茶话会:天南海北的同行都在群里,聊心得、碰思路、攒人脉,科研路上我们同行。
-
前沿补给站:最新研究成果、热点方向实时同步,结合会议主题帮你捋清投稿脉络,给论文灵感加满油。
-
现场后援团:(会议期间专属开启):到了会场也不用慌——
路线导航:场馆分布、报告厅怎么走,群里随时问;
议题共读:热门 session、Keynote 探讨,错过也能追;
Poster 汇编:现场海报精华整理,一键收藏不遗漏;
约局广场:约饭局、采访局、交流局……想唠嗑、想合作、想面基,群里发起就成。
? 进群传送门: 扫码进群或添加微信Luyoyo_2026,备注:IROS + 单位/学校+姓名+方向。
搞科研/搞技术,信息差很重要。
来,一起快人一步!
上车,带你看遍全球 AI 顶会精华
可独家畅览:
专家演讲PPT
大会报告全文
热门论文解读
学术新星访谈
扫描上方二维码
或点击「阅读原文」关雷峰网专区。